2026年10月
云边端智能教学平台产品
一套可以把普通电脑教室变为硬件开发实验室的平台
→ / 空格 / 滚轮 / 点击 翻页 · F 全屏 · O 目录
CONTENTS / 目录
八个篇章,云 · 边 · 端一体
01
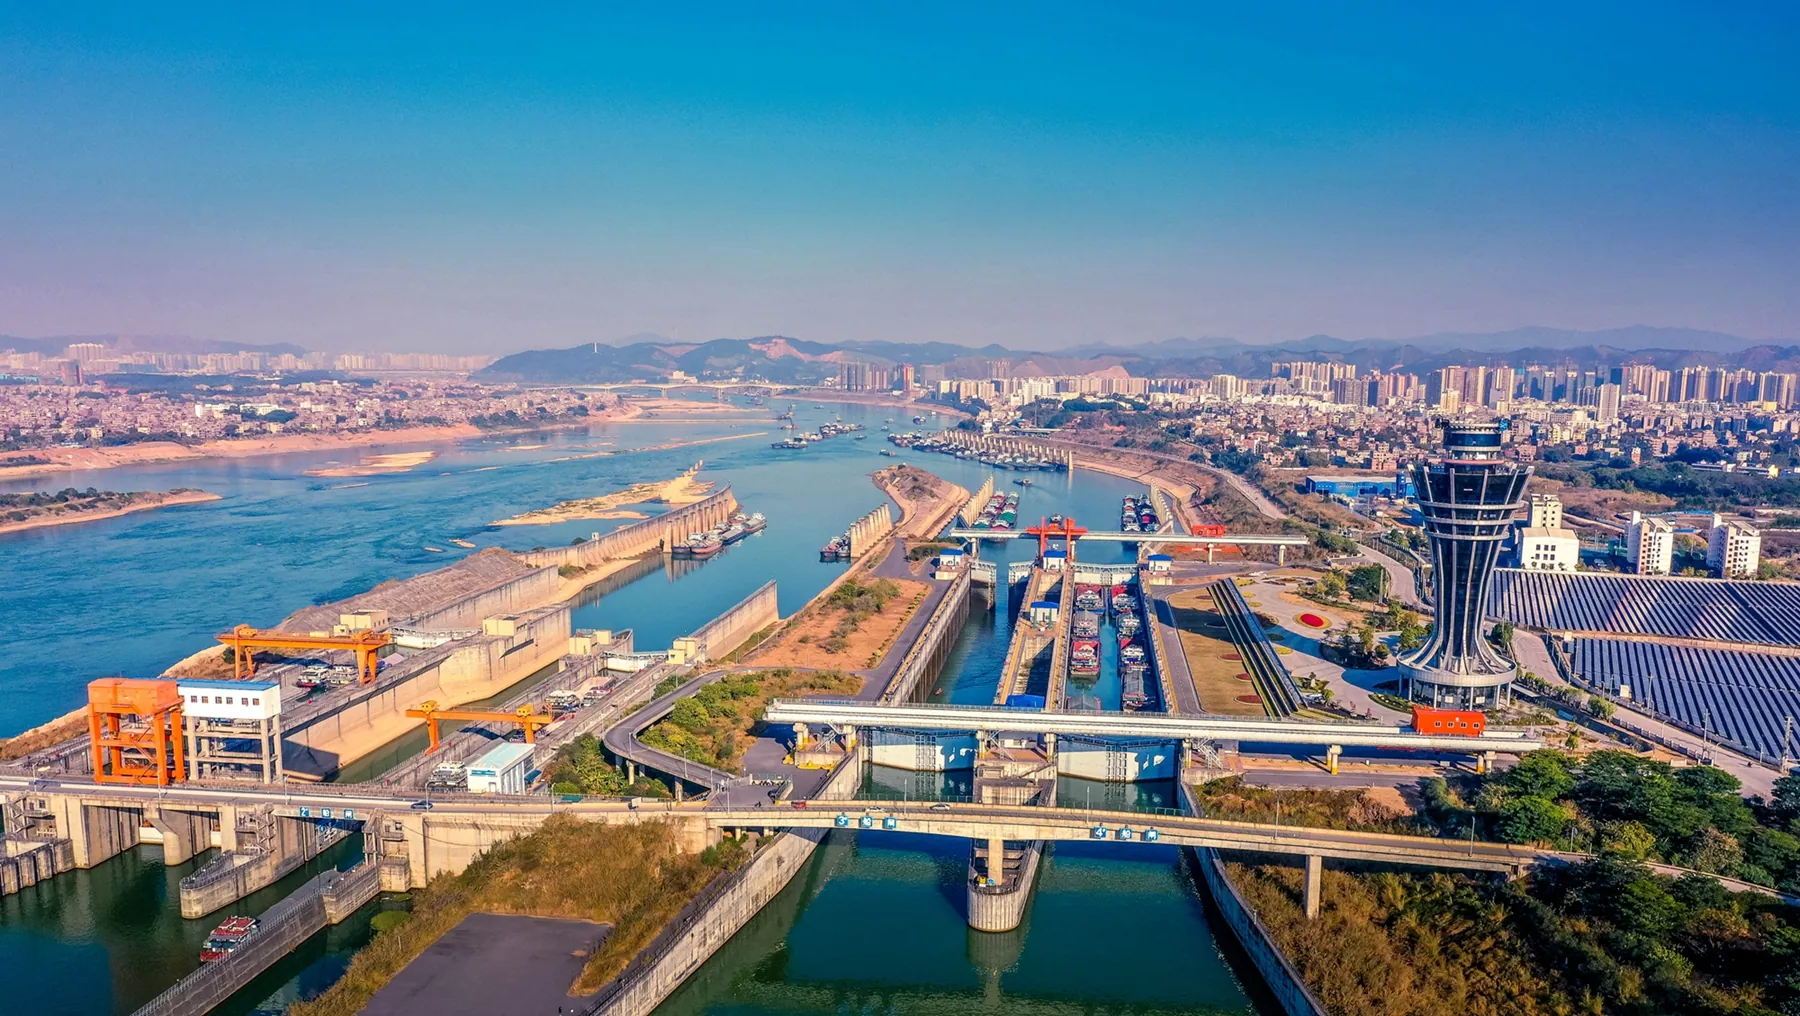
产品技术积累
北斗船联网 · 智能装备积累
02
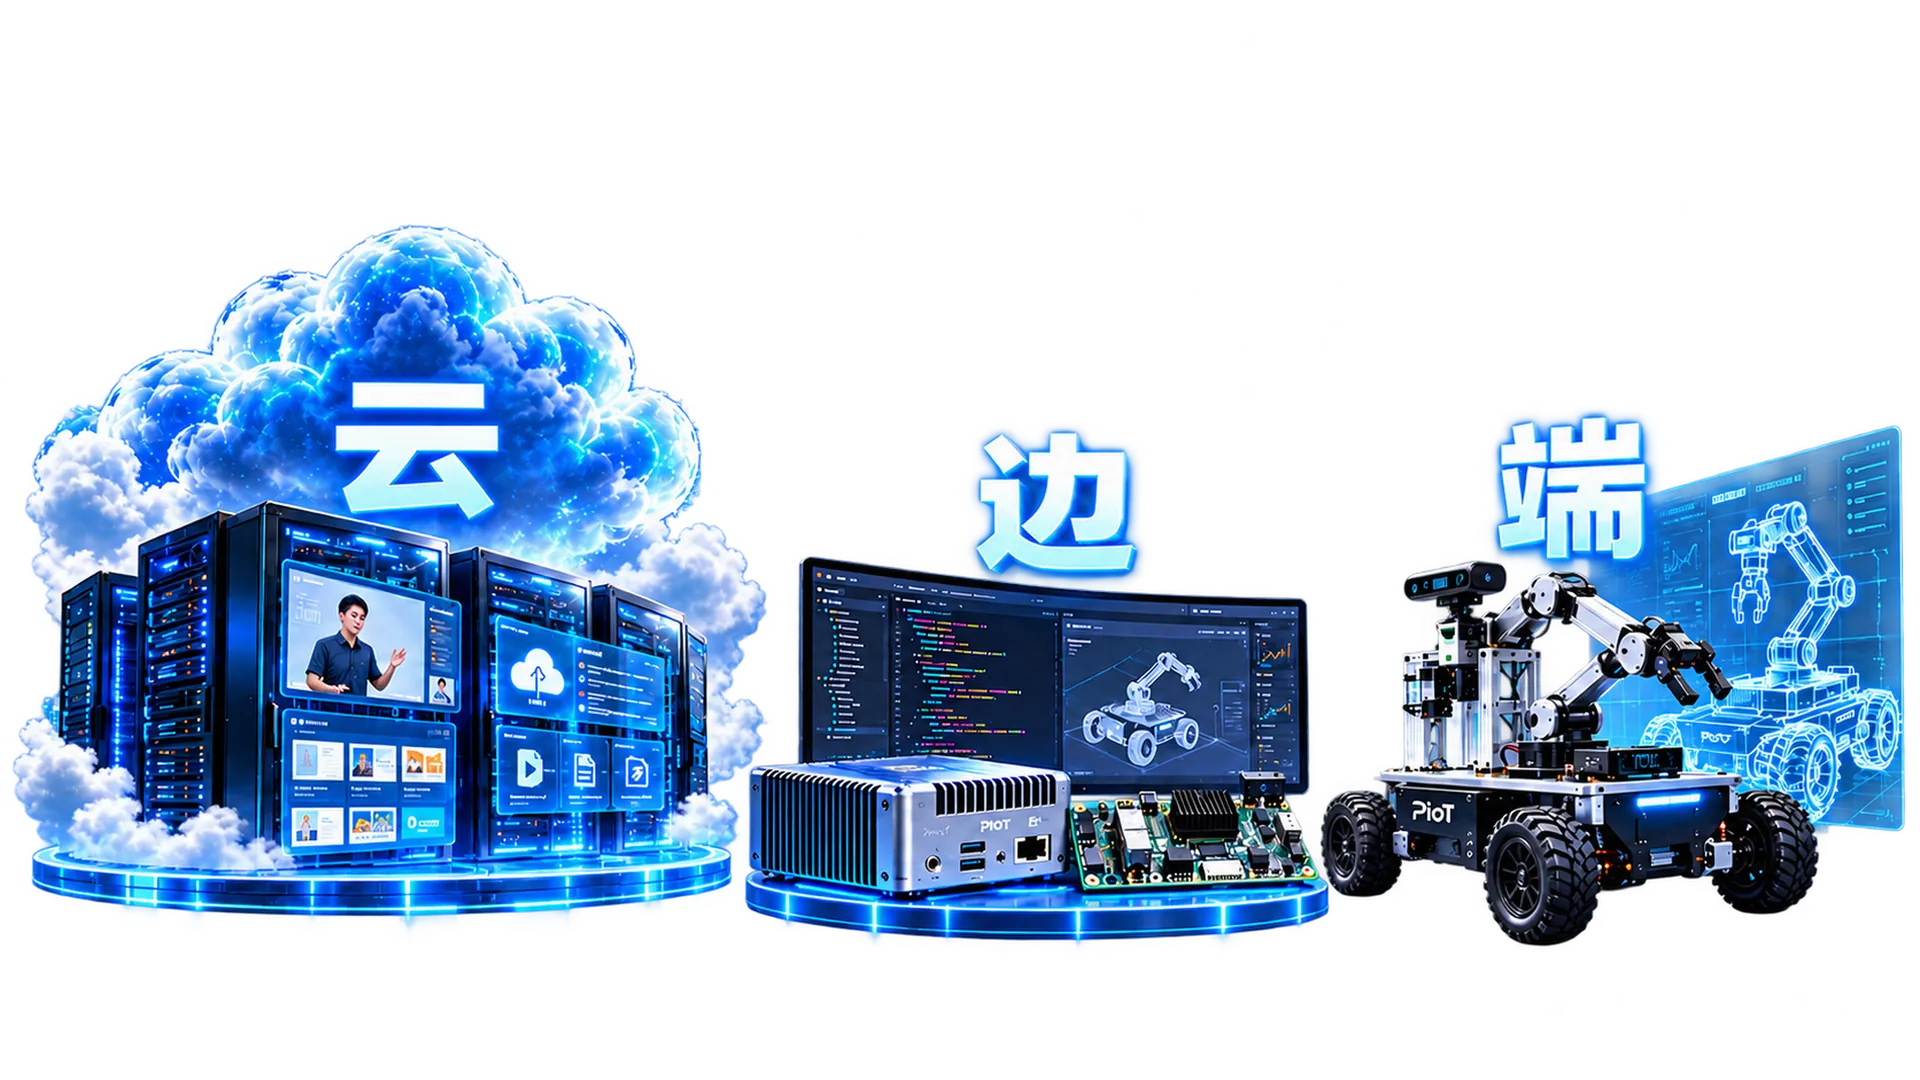
PIoT云边端智能教学平台
云 · 边 · 端 一体化教学
03
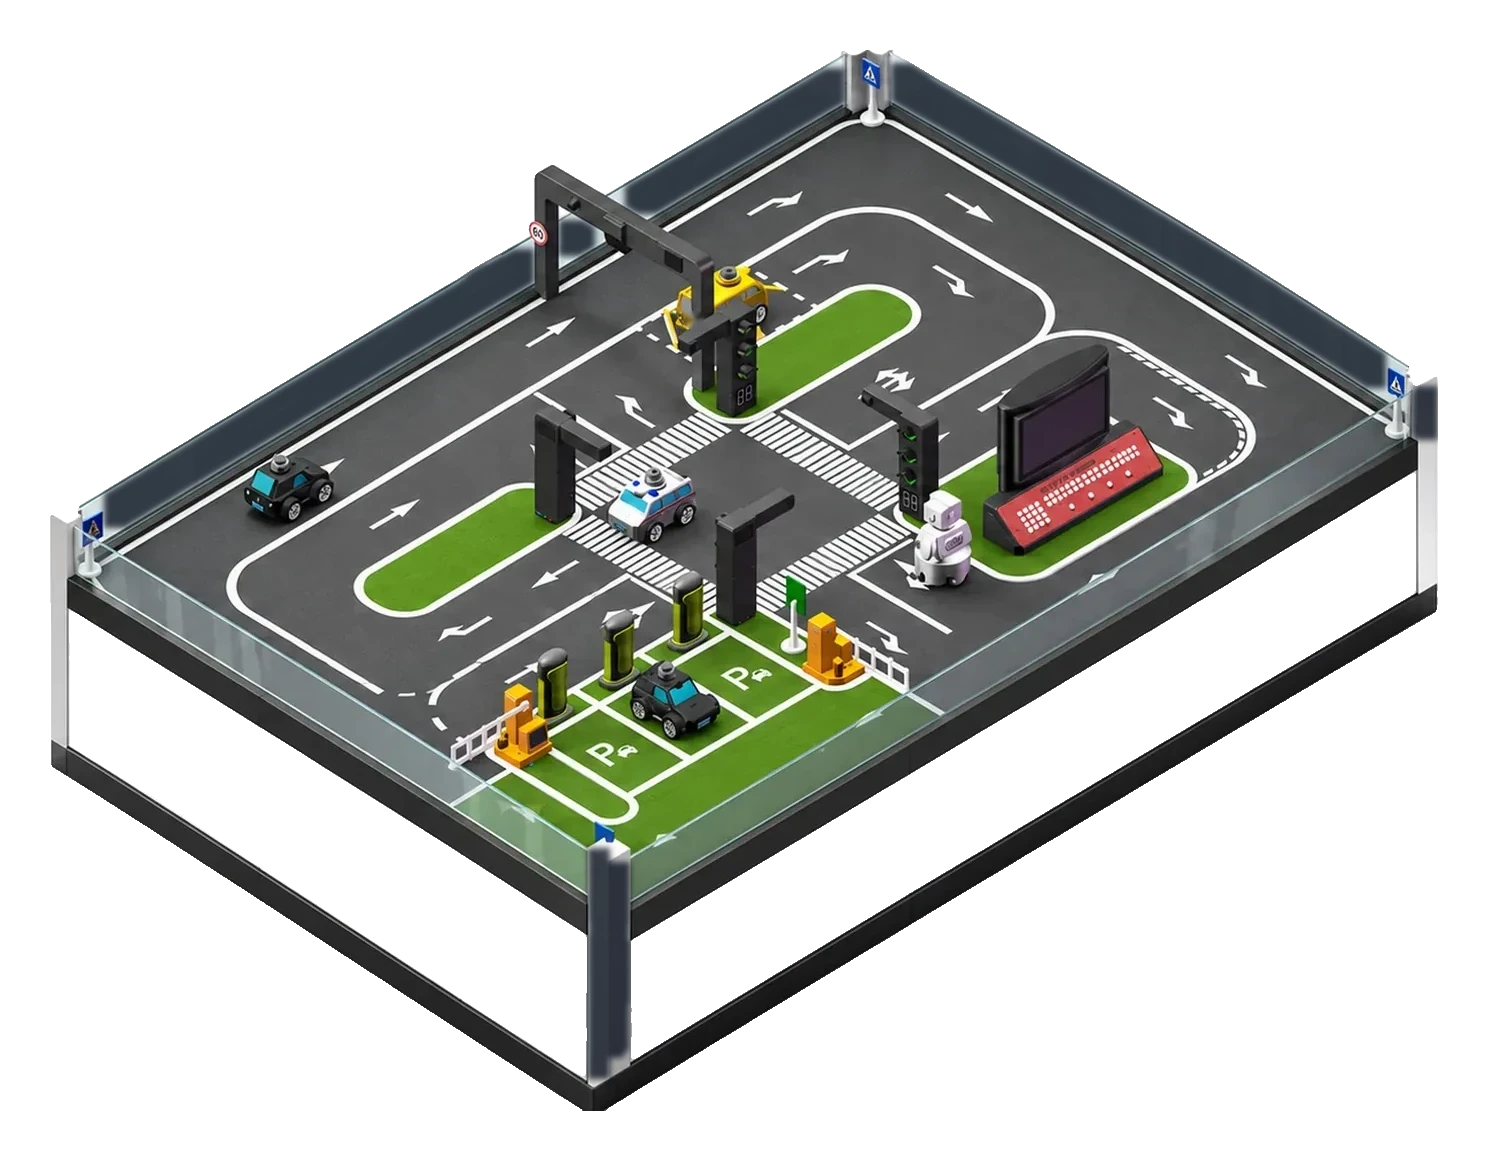
智能网联汽车实验平台
桌面沙盘 + 13套可开发装备
04
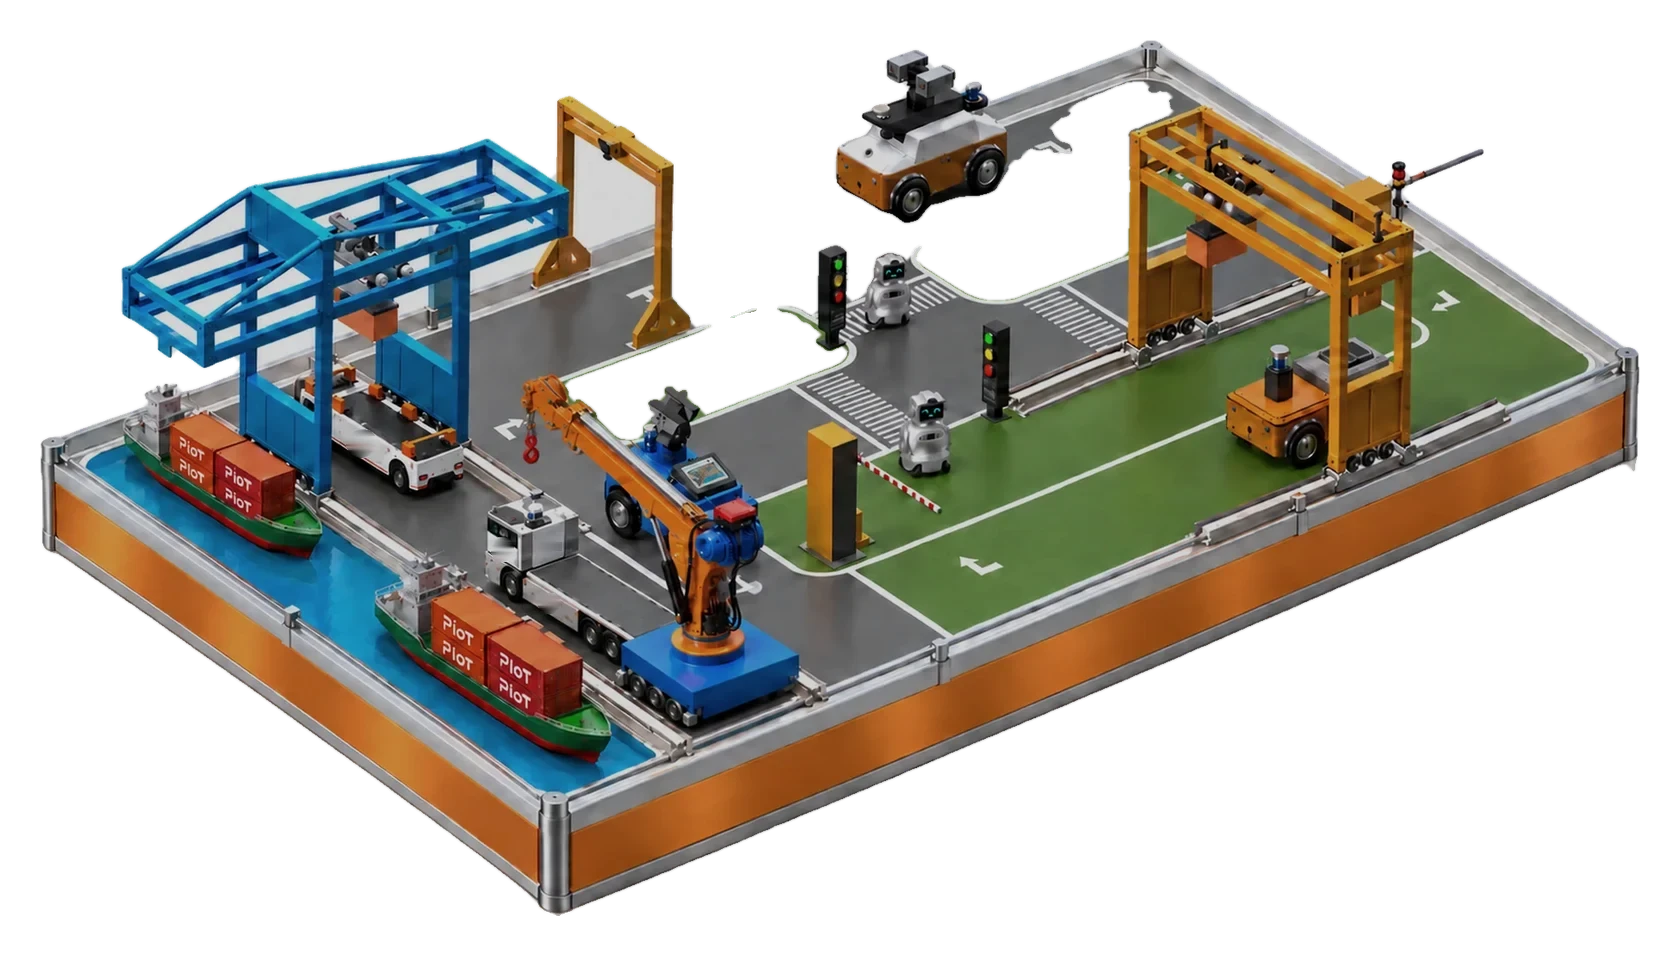
智慧港口人工智能教学平台
50㎡港口沙盘 + 18套装备
05
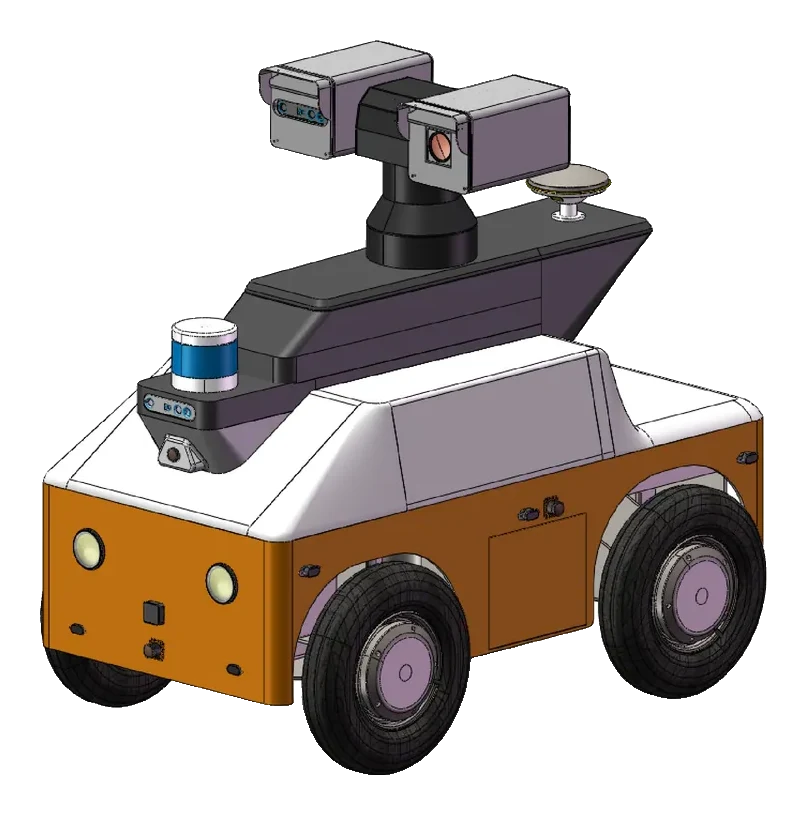
巡检机器人小车
自动驾驶真车设计
06
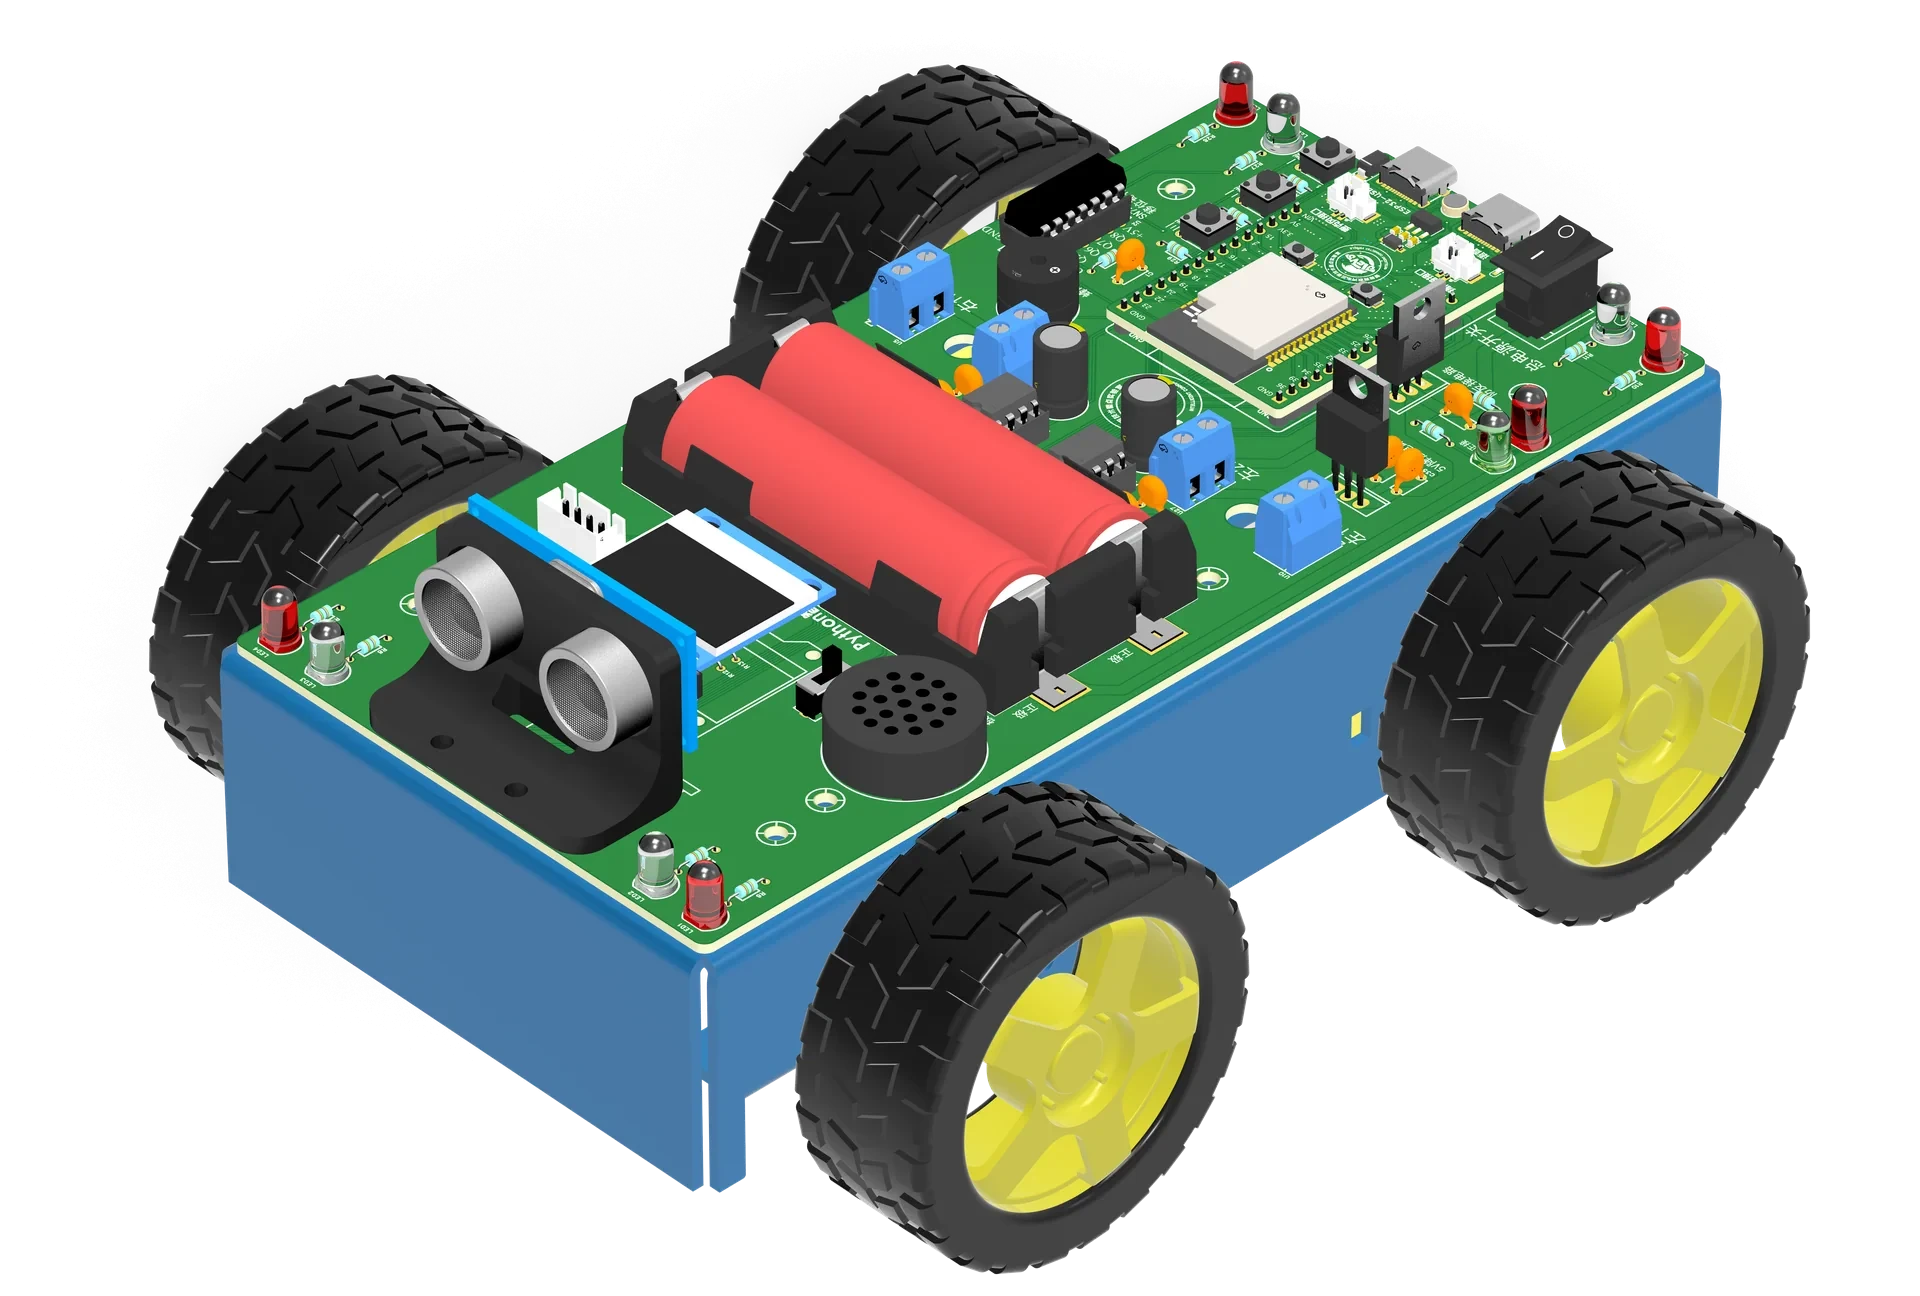
嵌入式智能硬件开发——智能家居与智能小车
“6+1”递进式实验
07
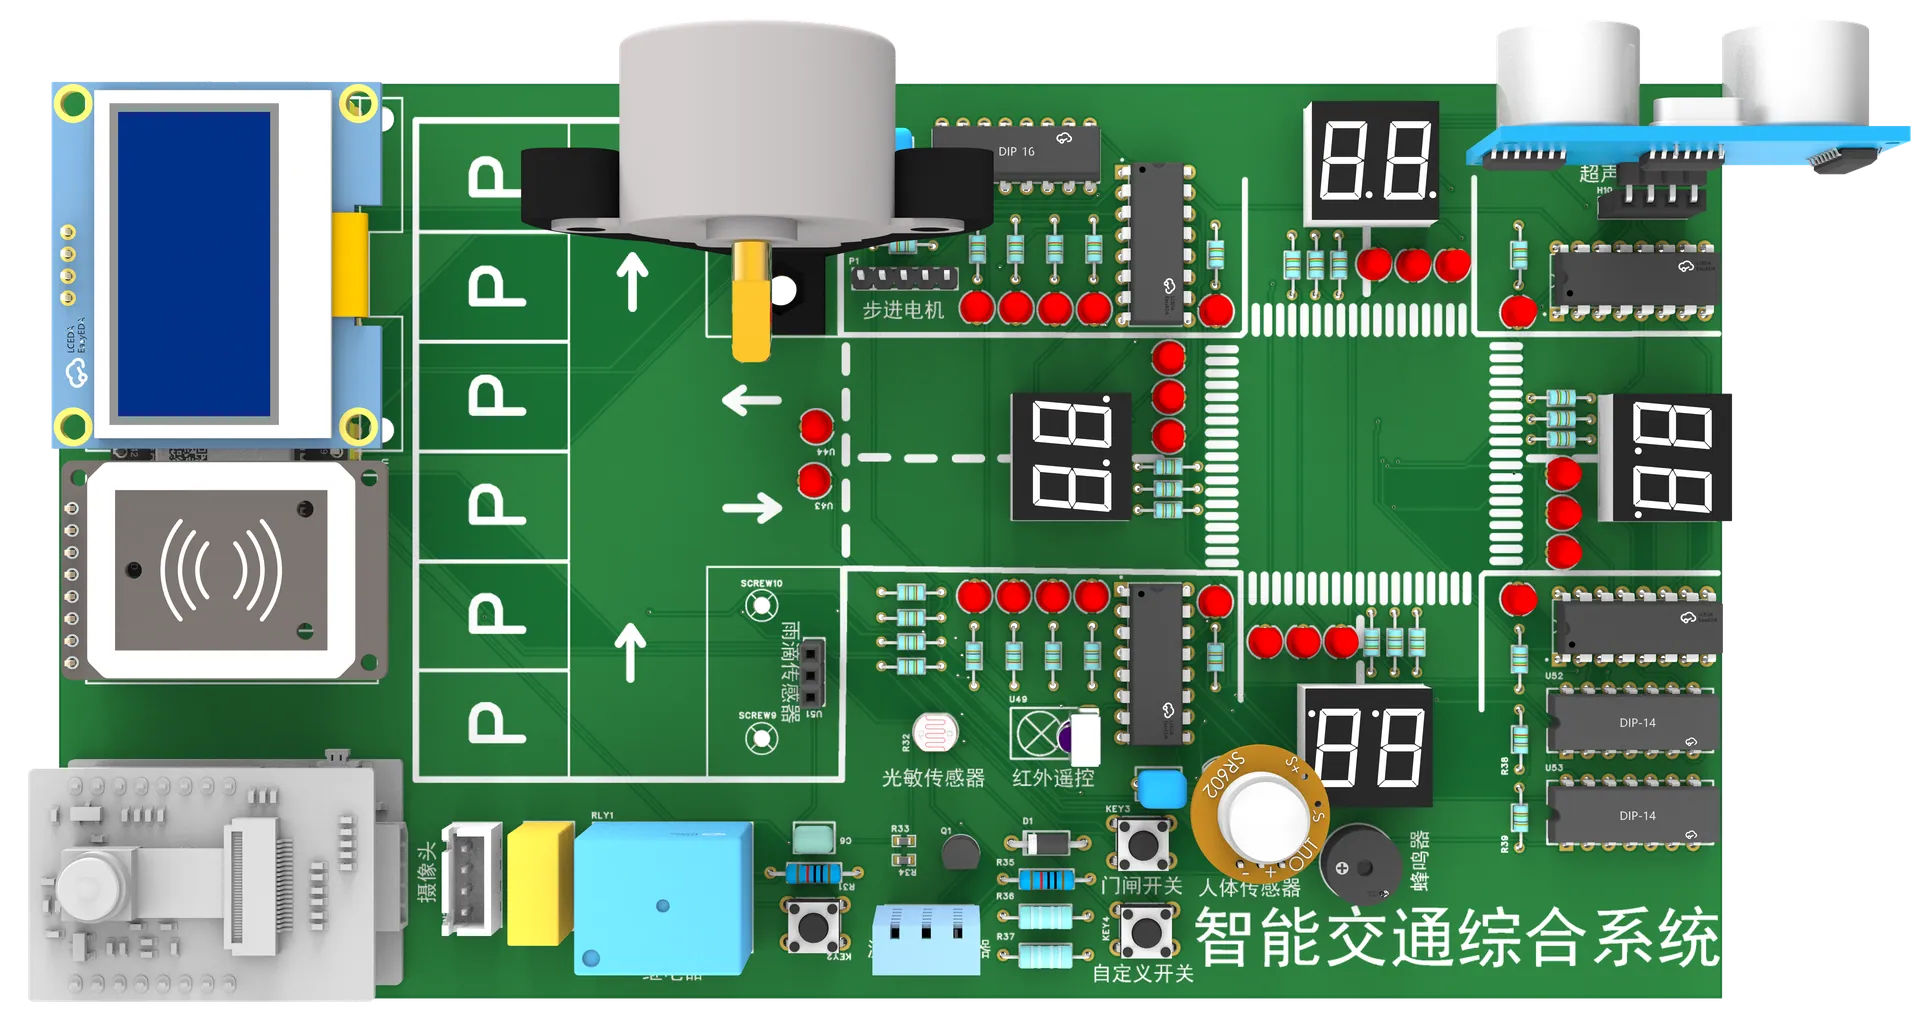
Python智能硬件设计——智能交通
智能交通系统
08
数字人
一键生成教学视频
CH 01 / CHAPTER
产品技术积累
从北斗船联网,到智能教学装备
25座船闸
西江航运干线等共建20个梯级
CH 01 / 产品技术积累
从北斗船联网
到智能教学装备
到智能教学装备
具身智能硬件智能网联集成电路
重点发展方向
25座船闸
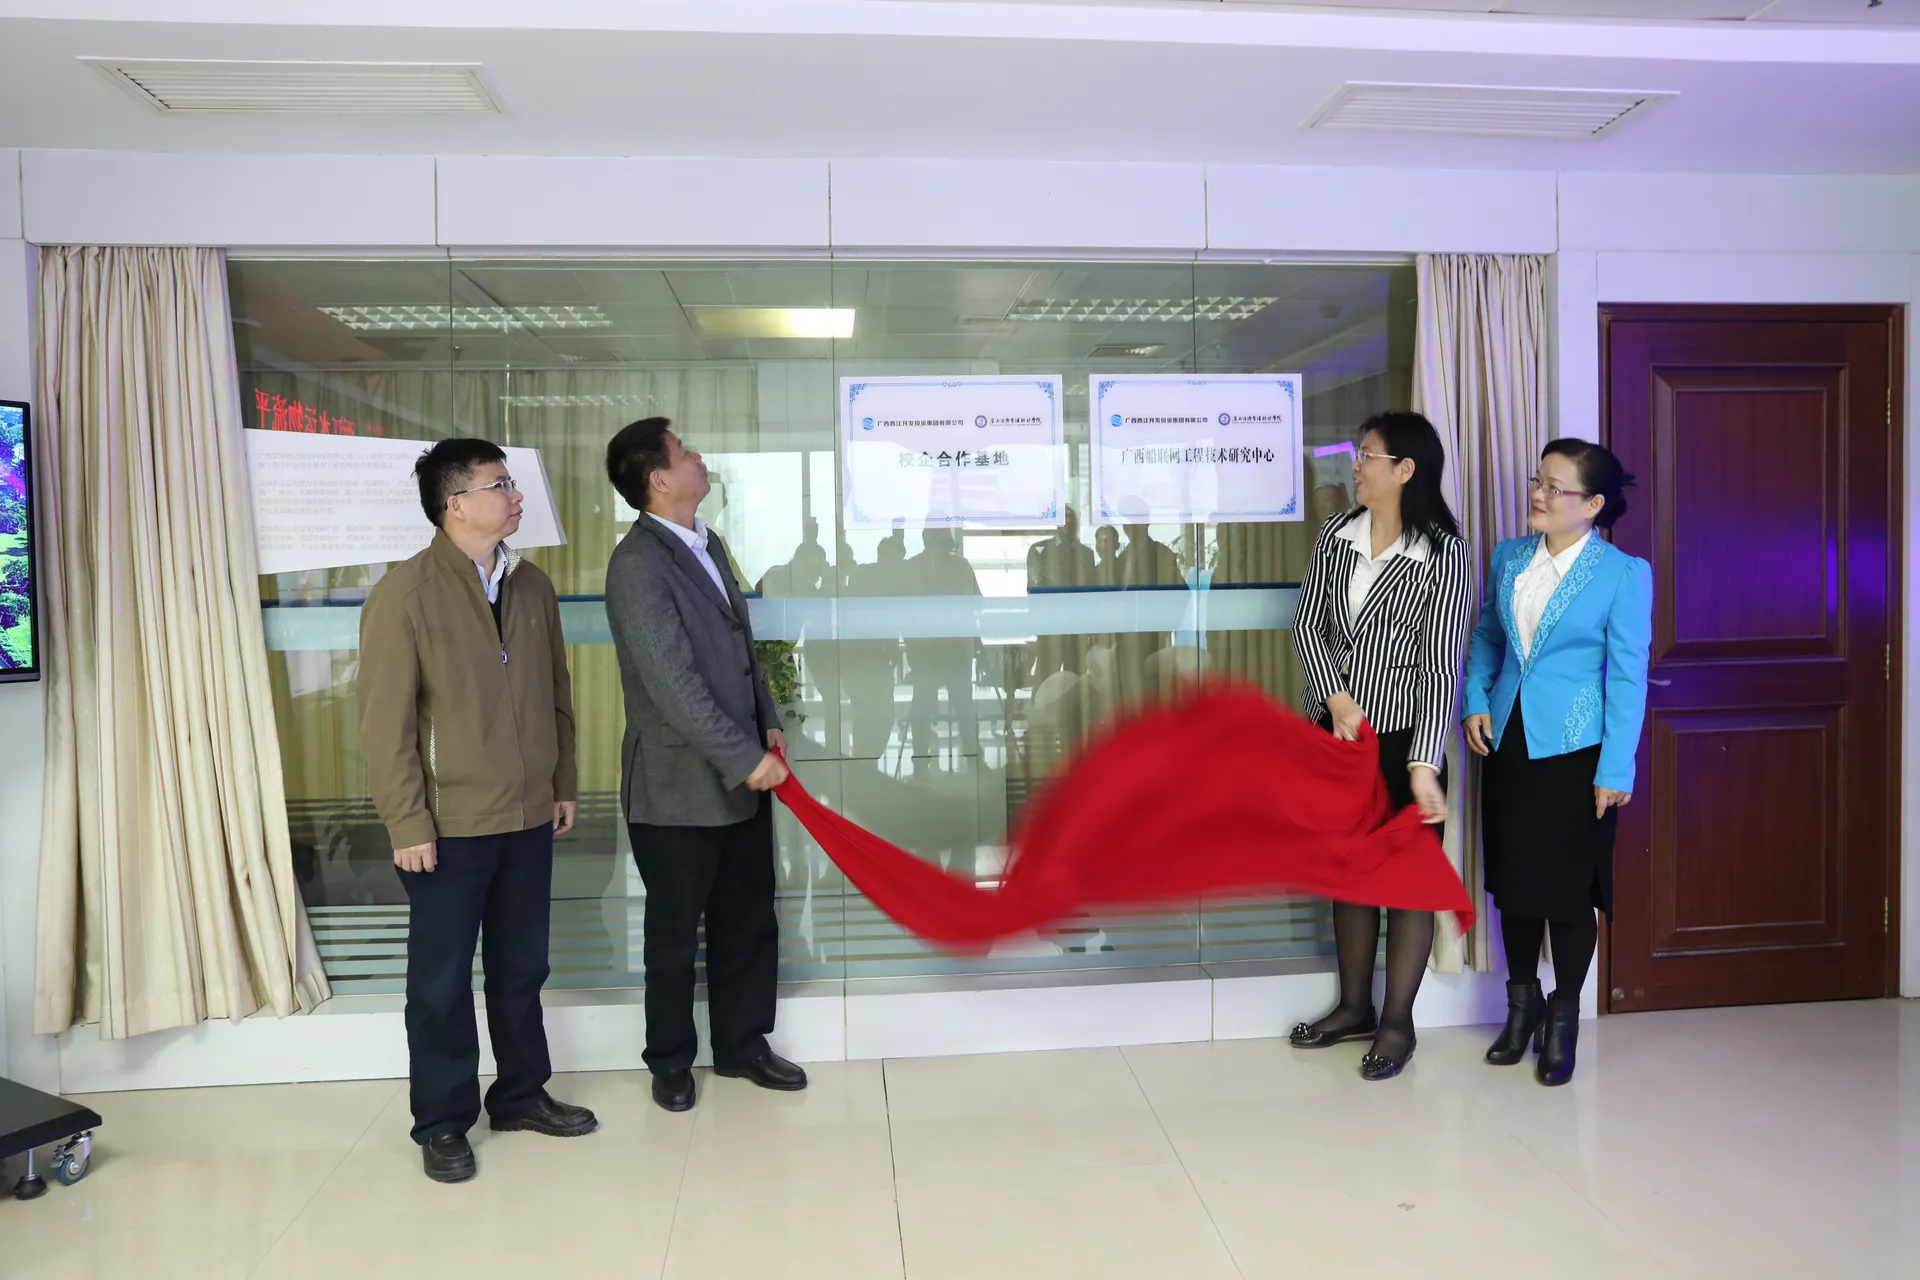
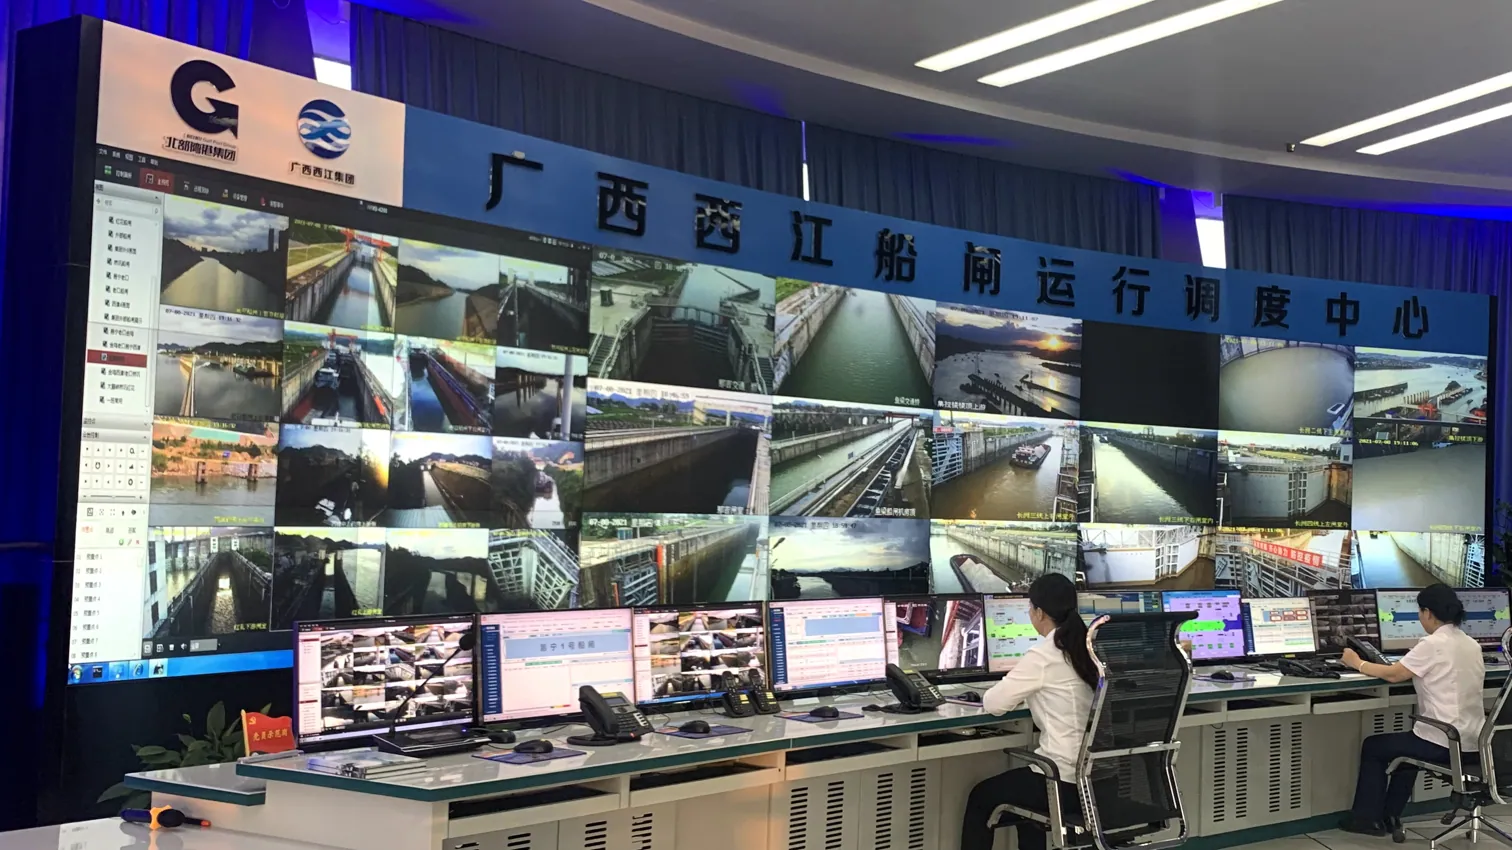
西江航运干线、右江、红水河、柳黔江上共建20个梯级25座船闸
10000多艘
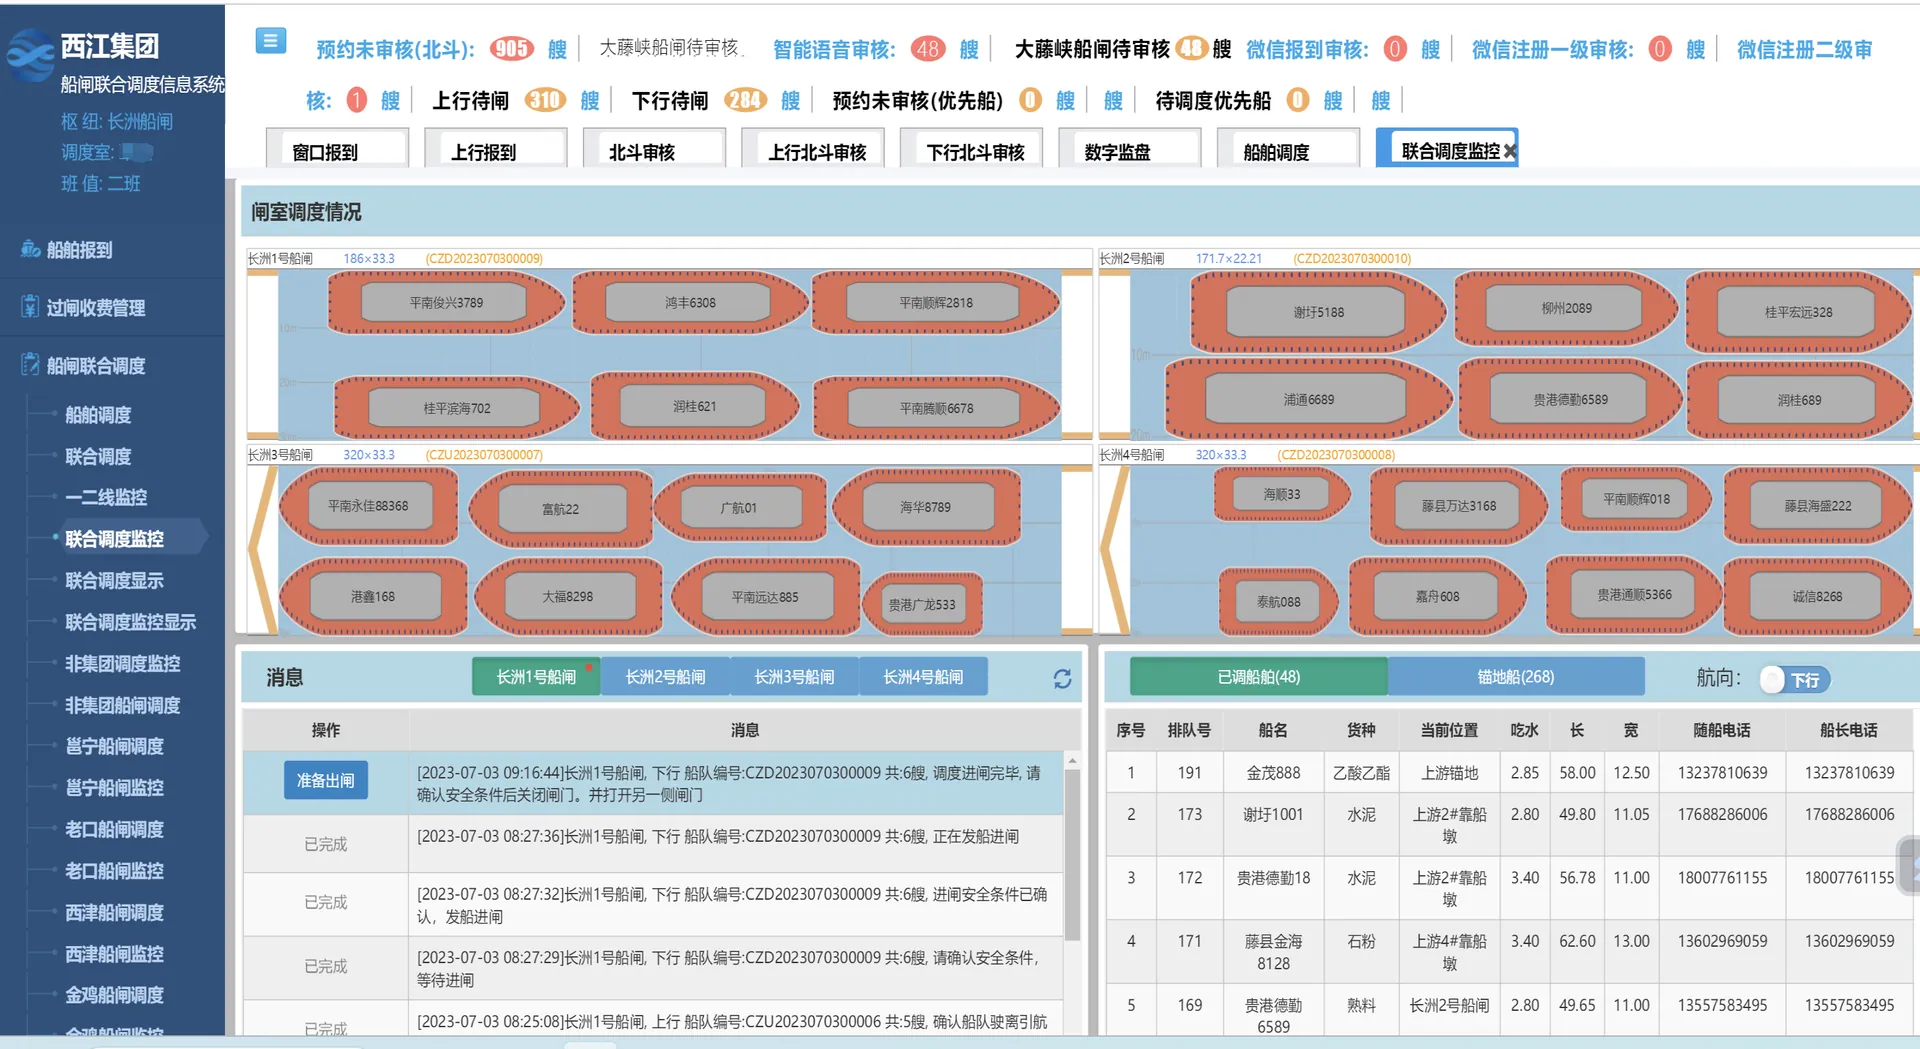
北斗船闸报闸系统与水上ETC,应用船舶10000多艘
6000多艘
北斗船联网终端安装6000多艘(2011年开始研发,相继推出1-4代)
20艘
“兴桂1062”“兴桂1063”等20艘船舶开展船上智能化技术应用
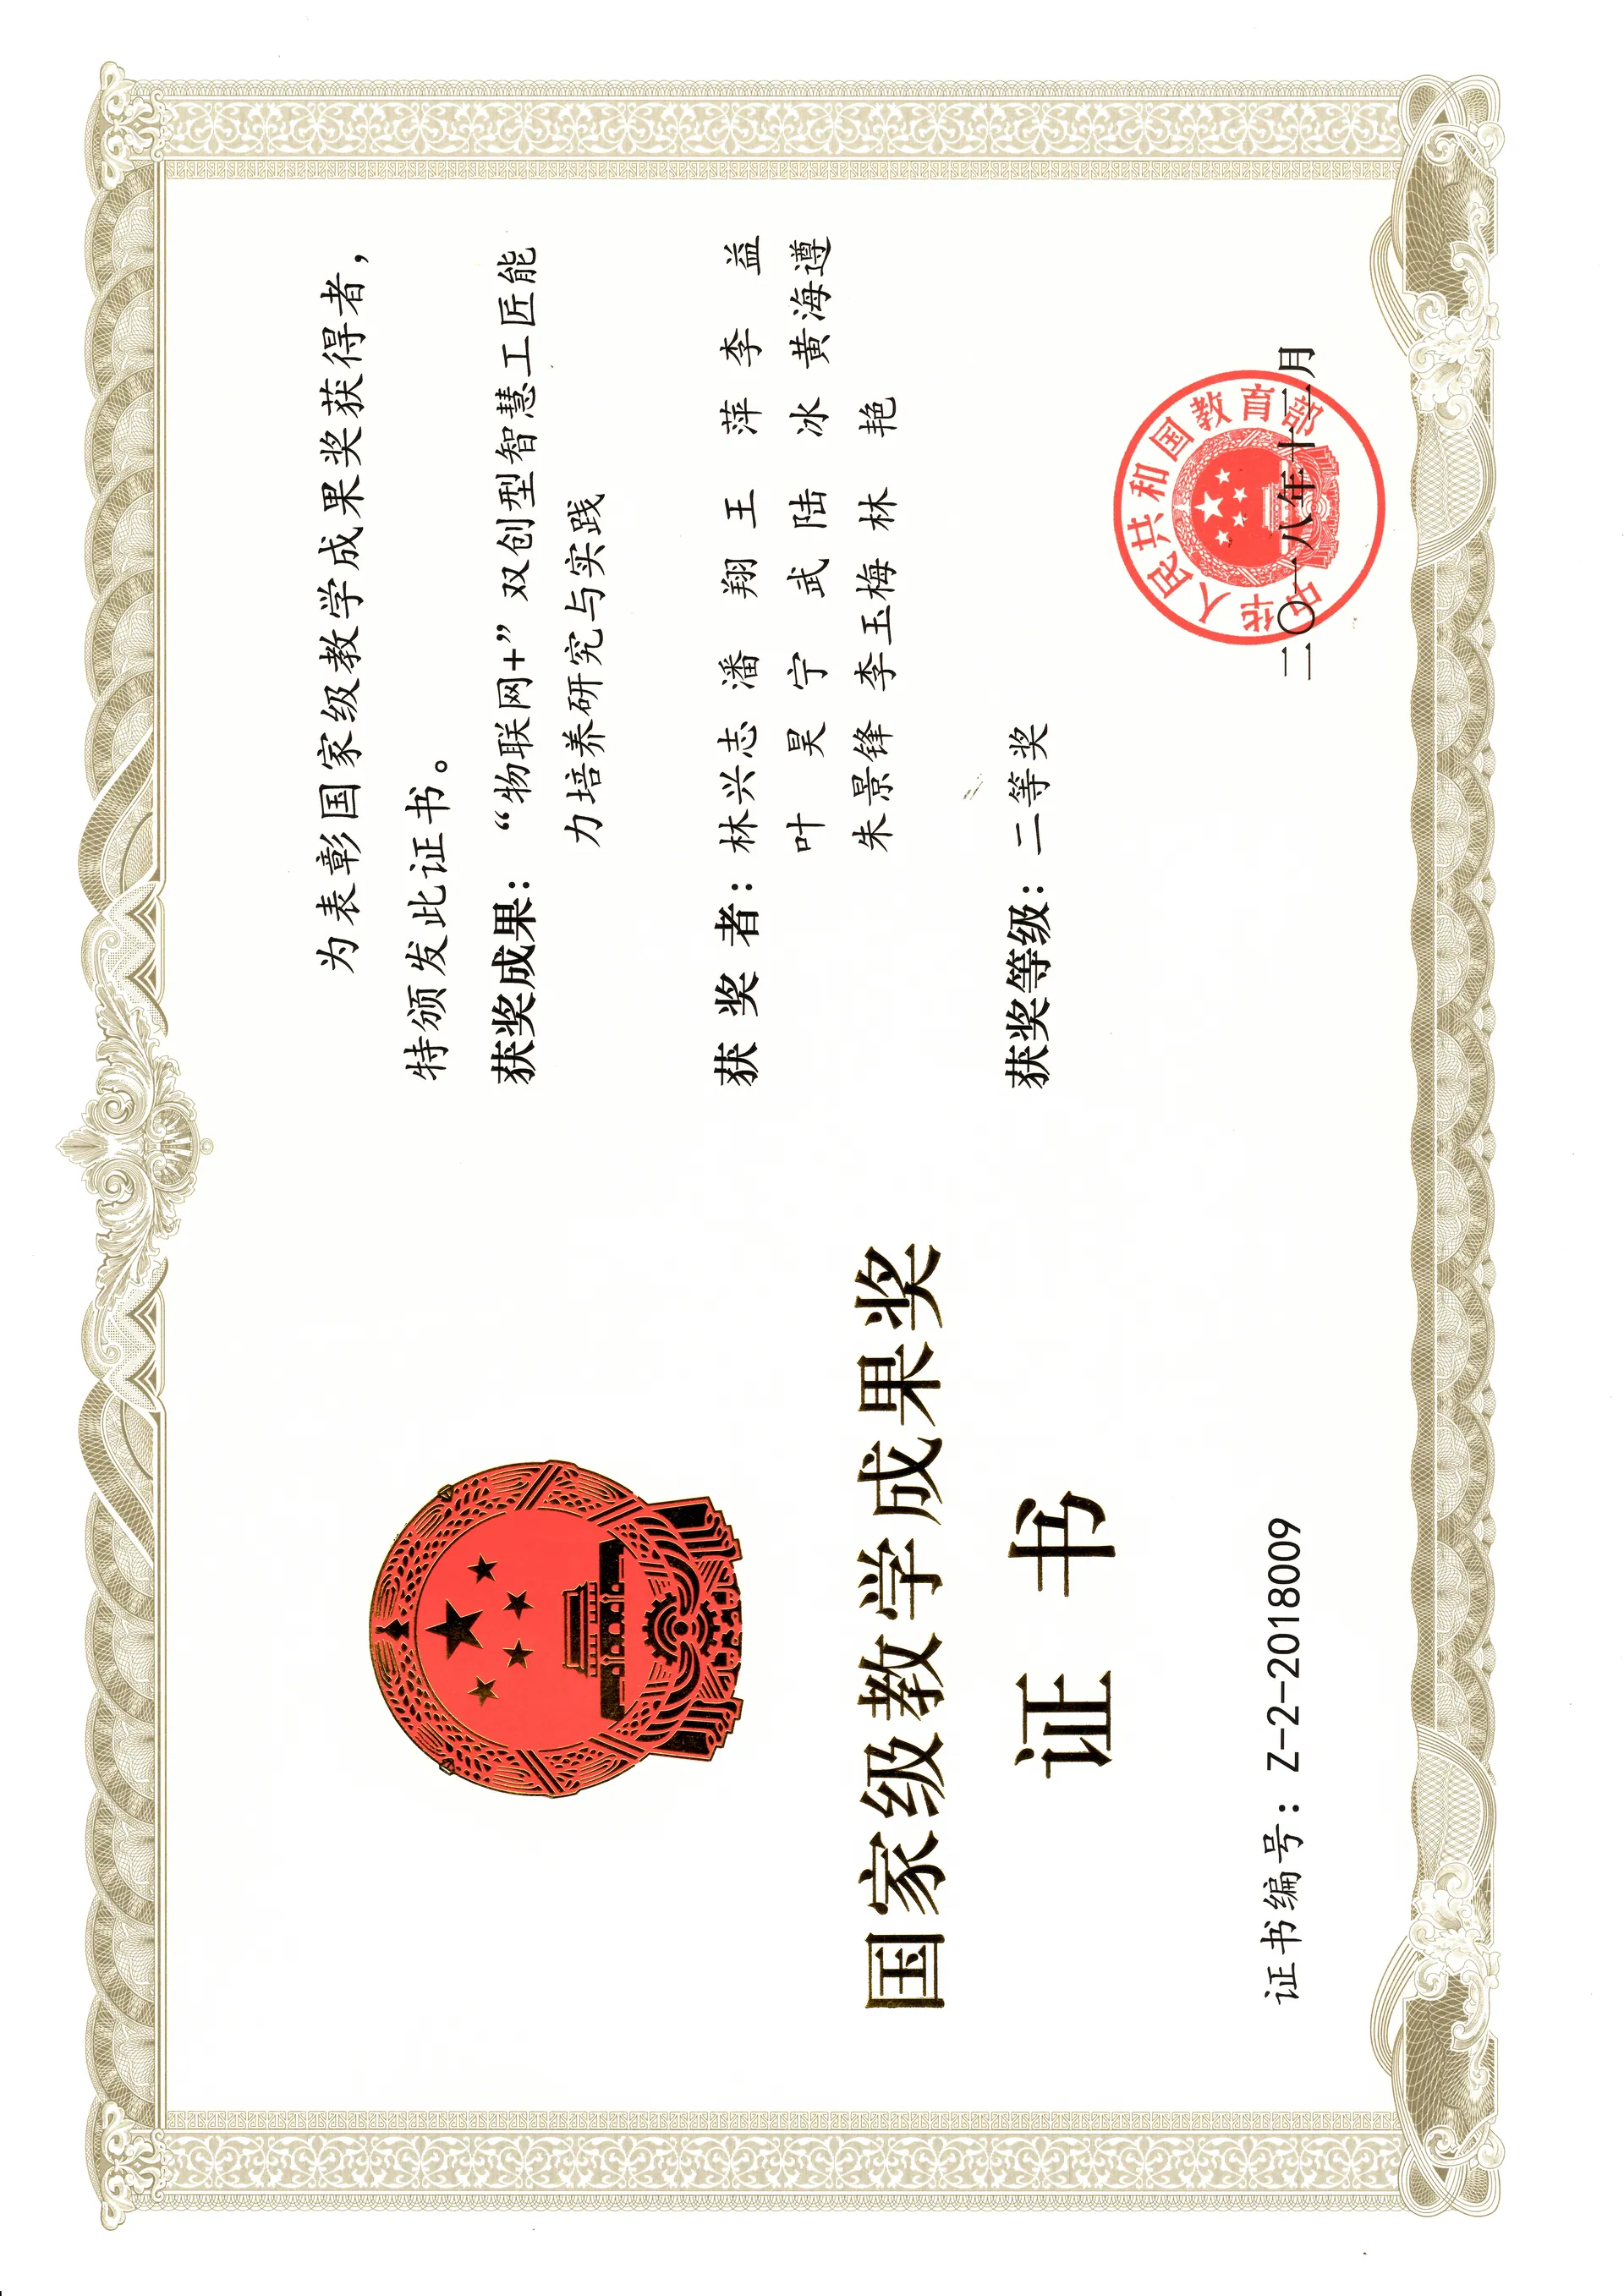
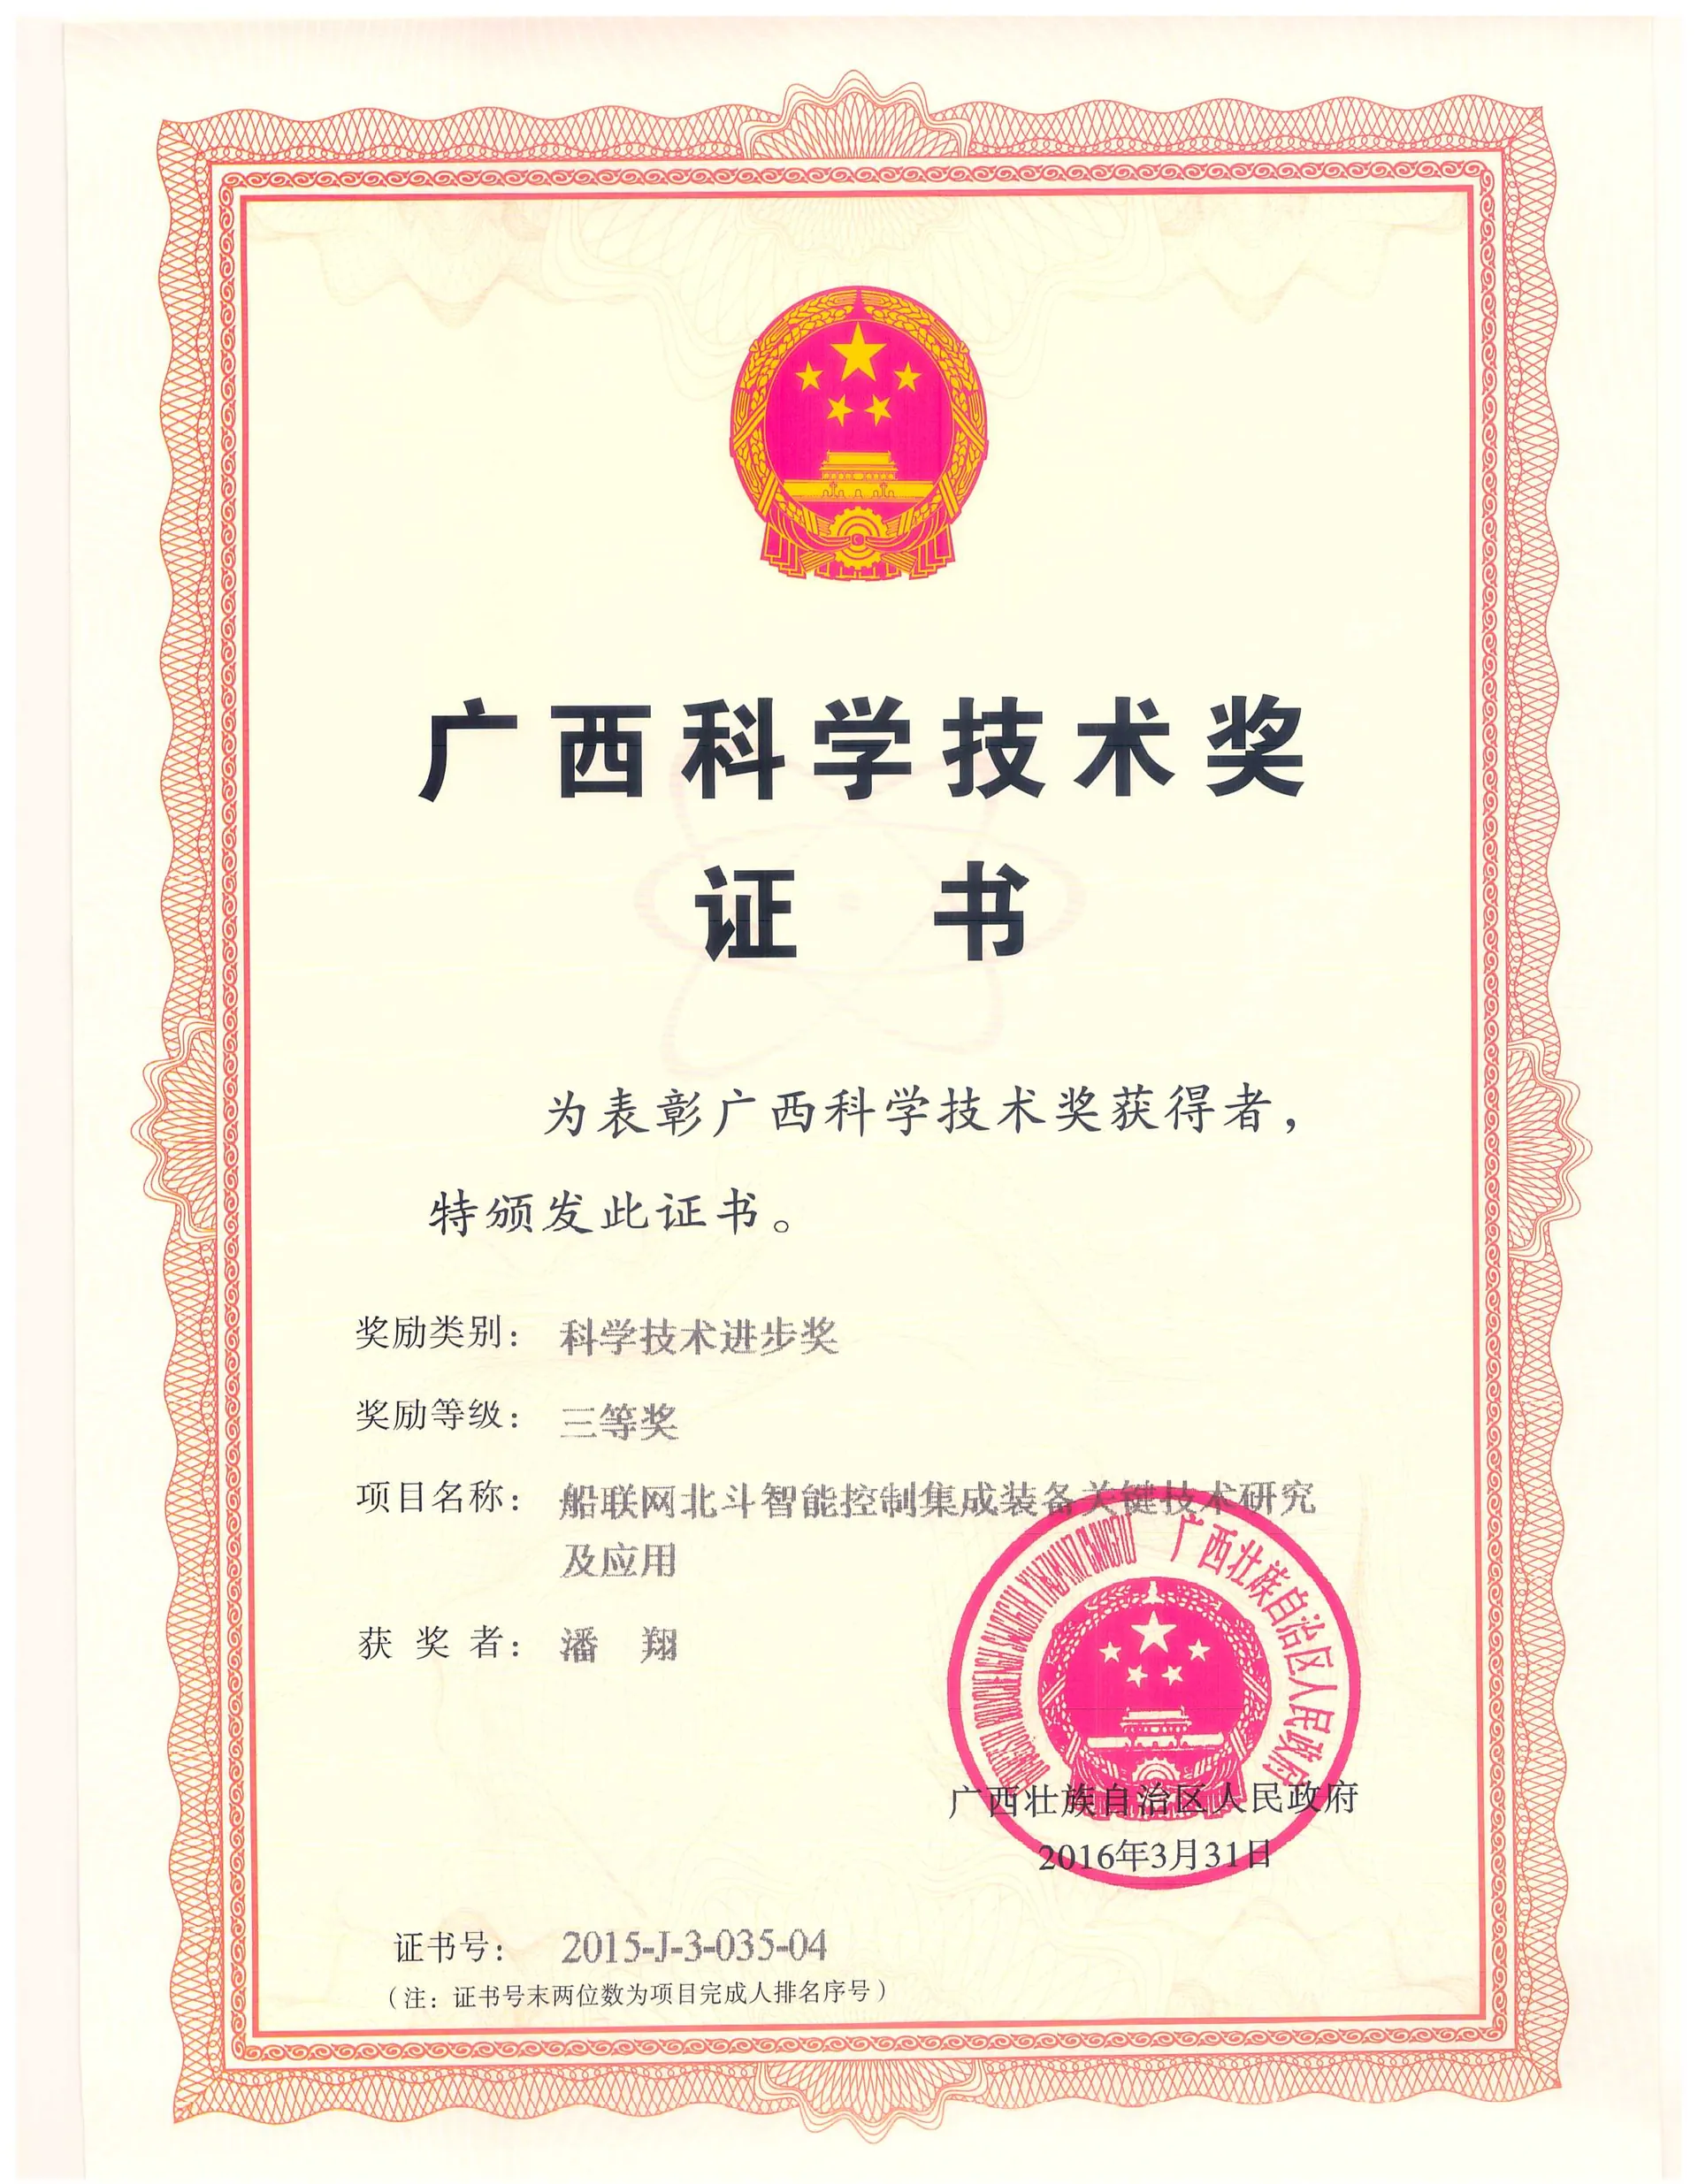
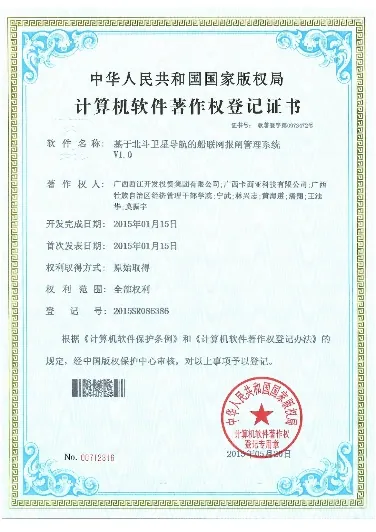
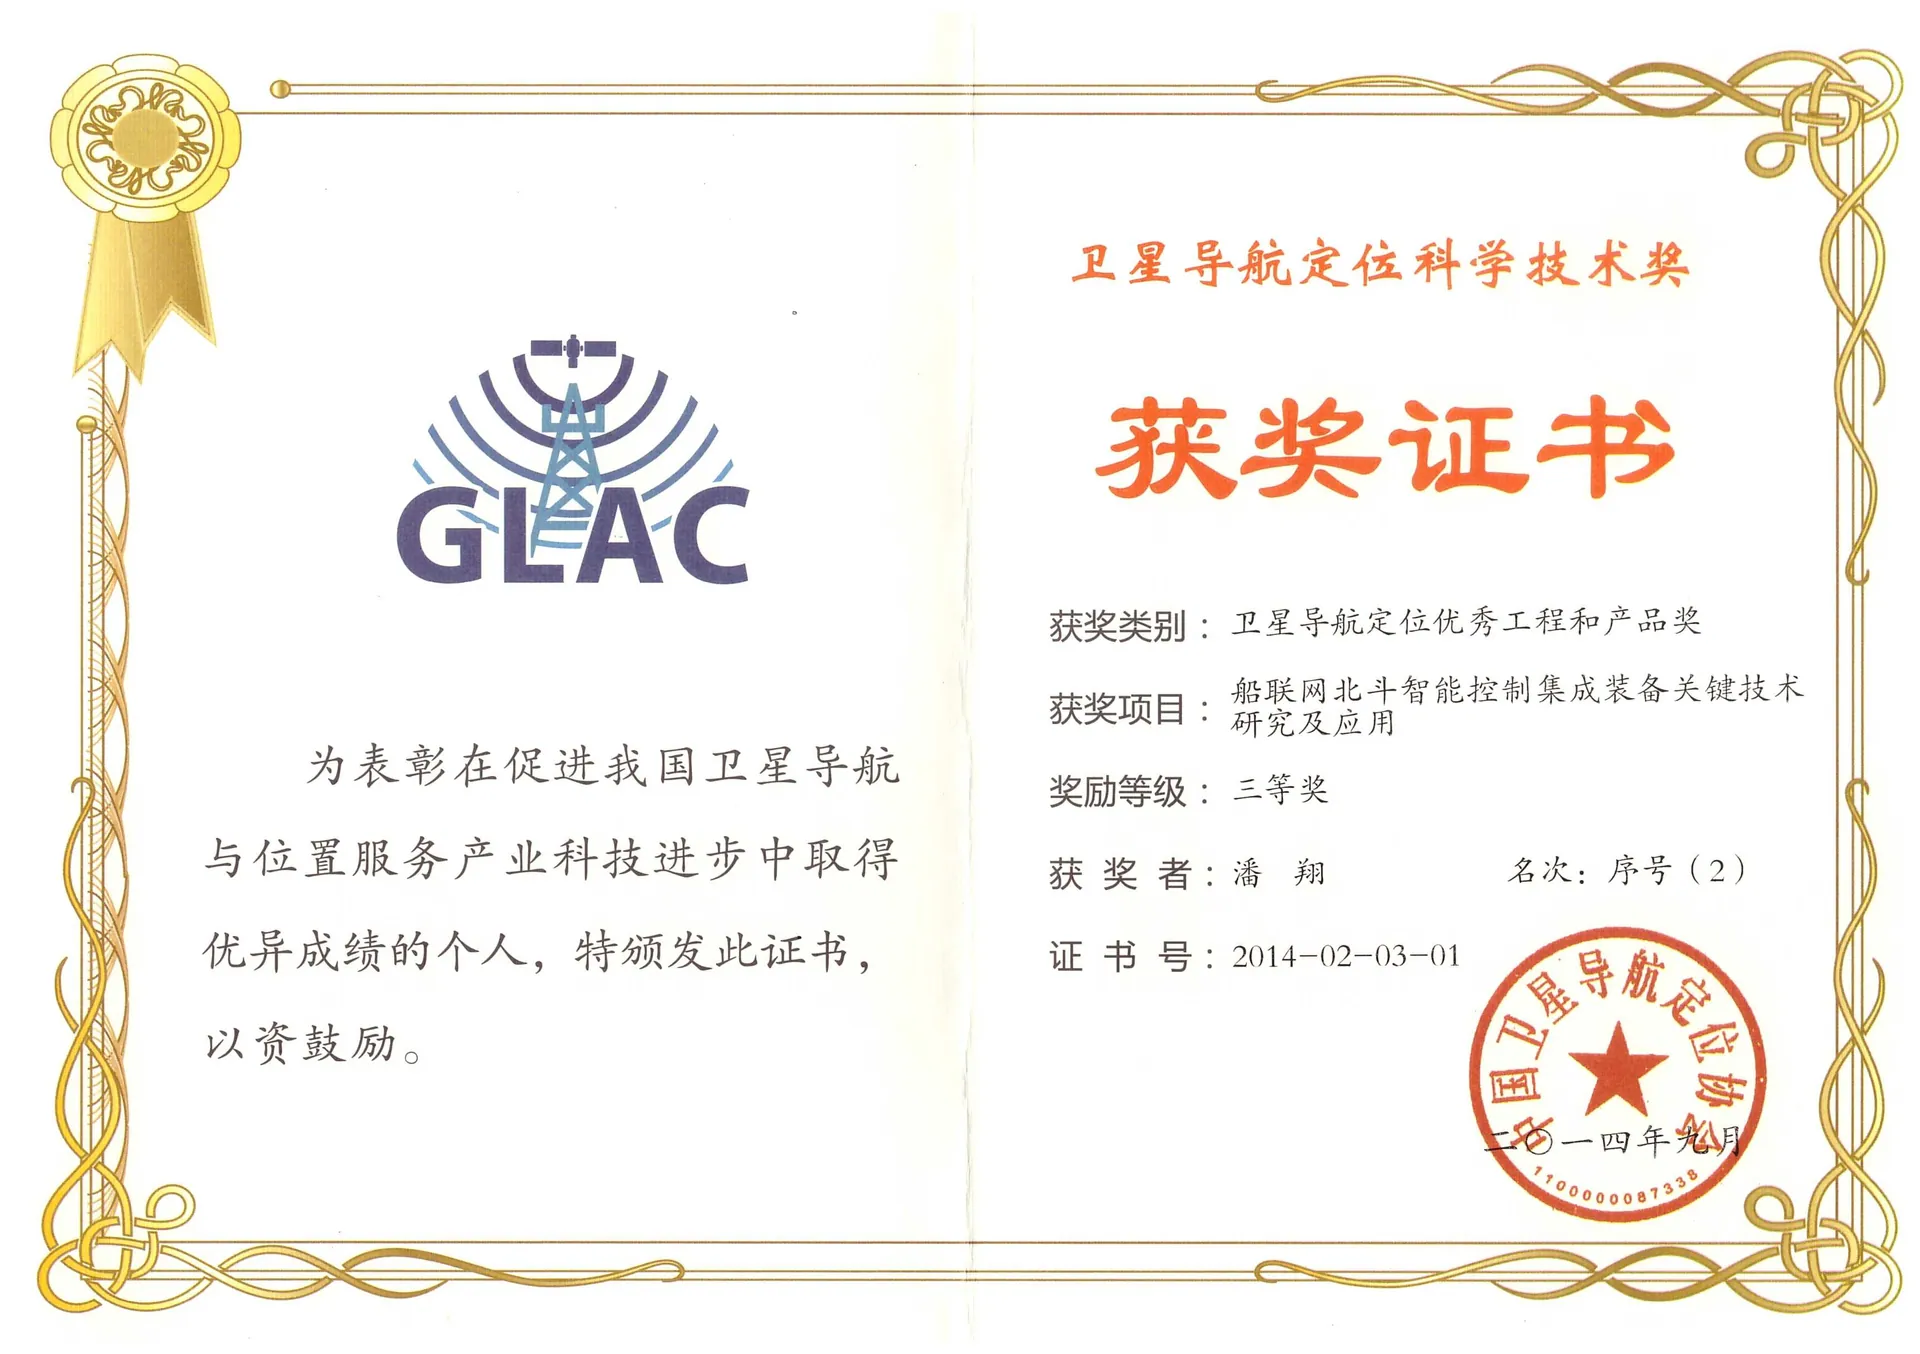
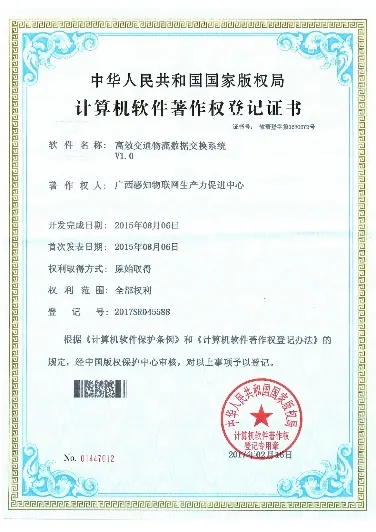
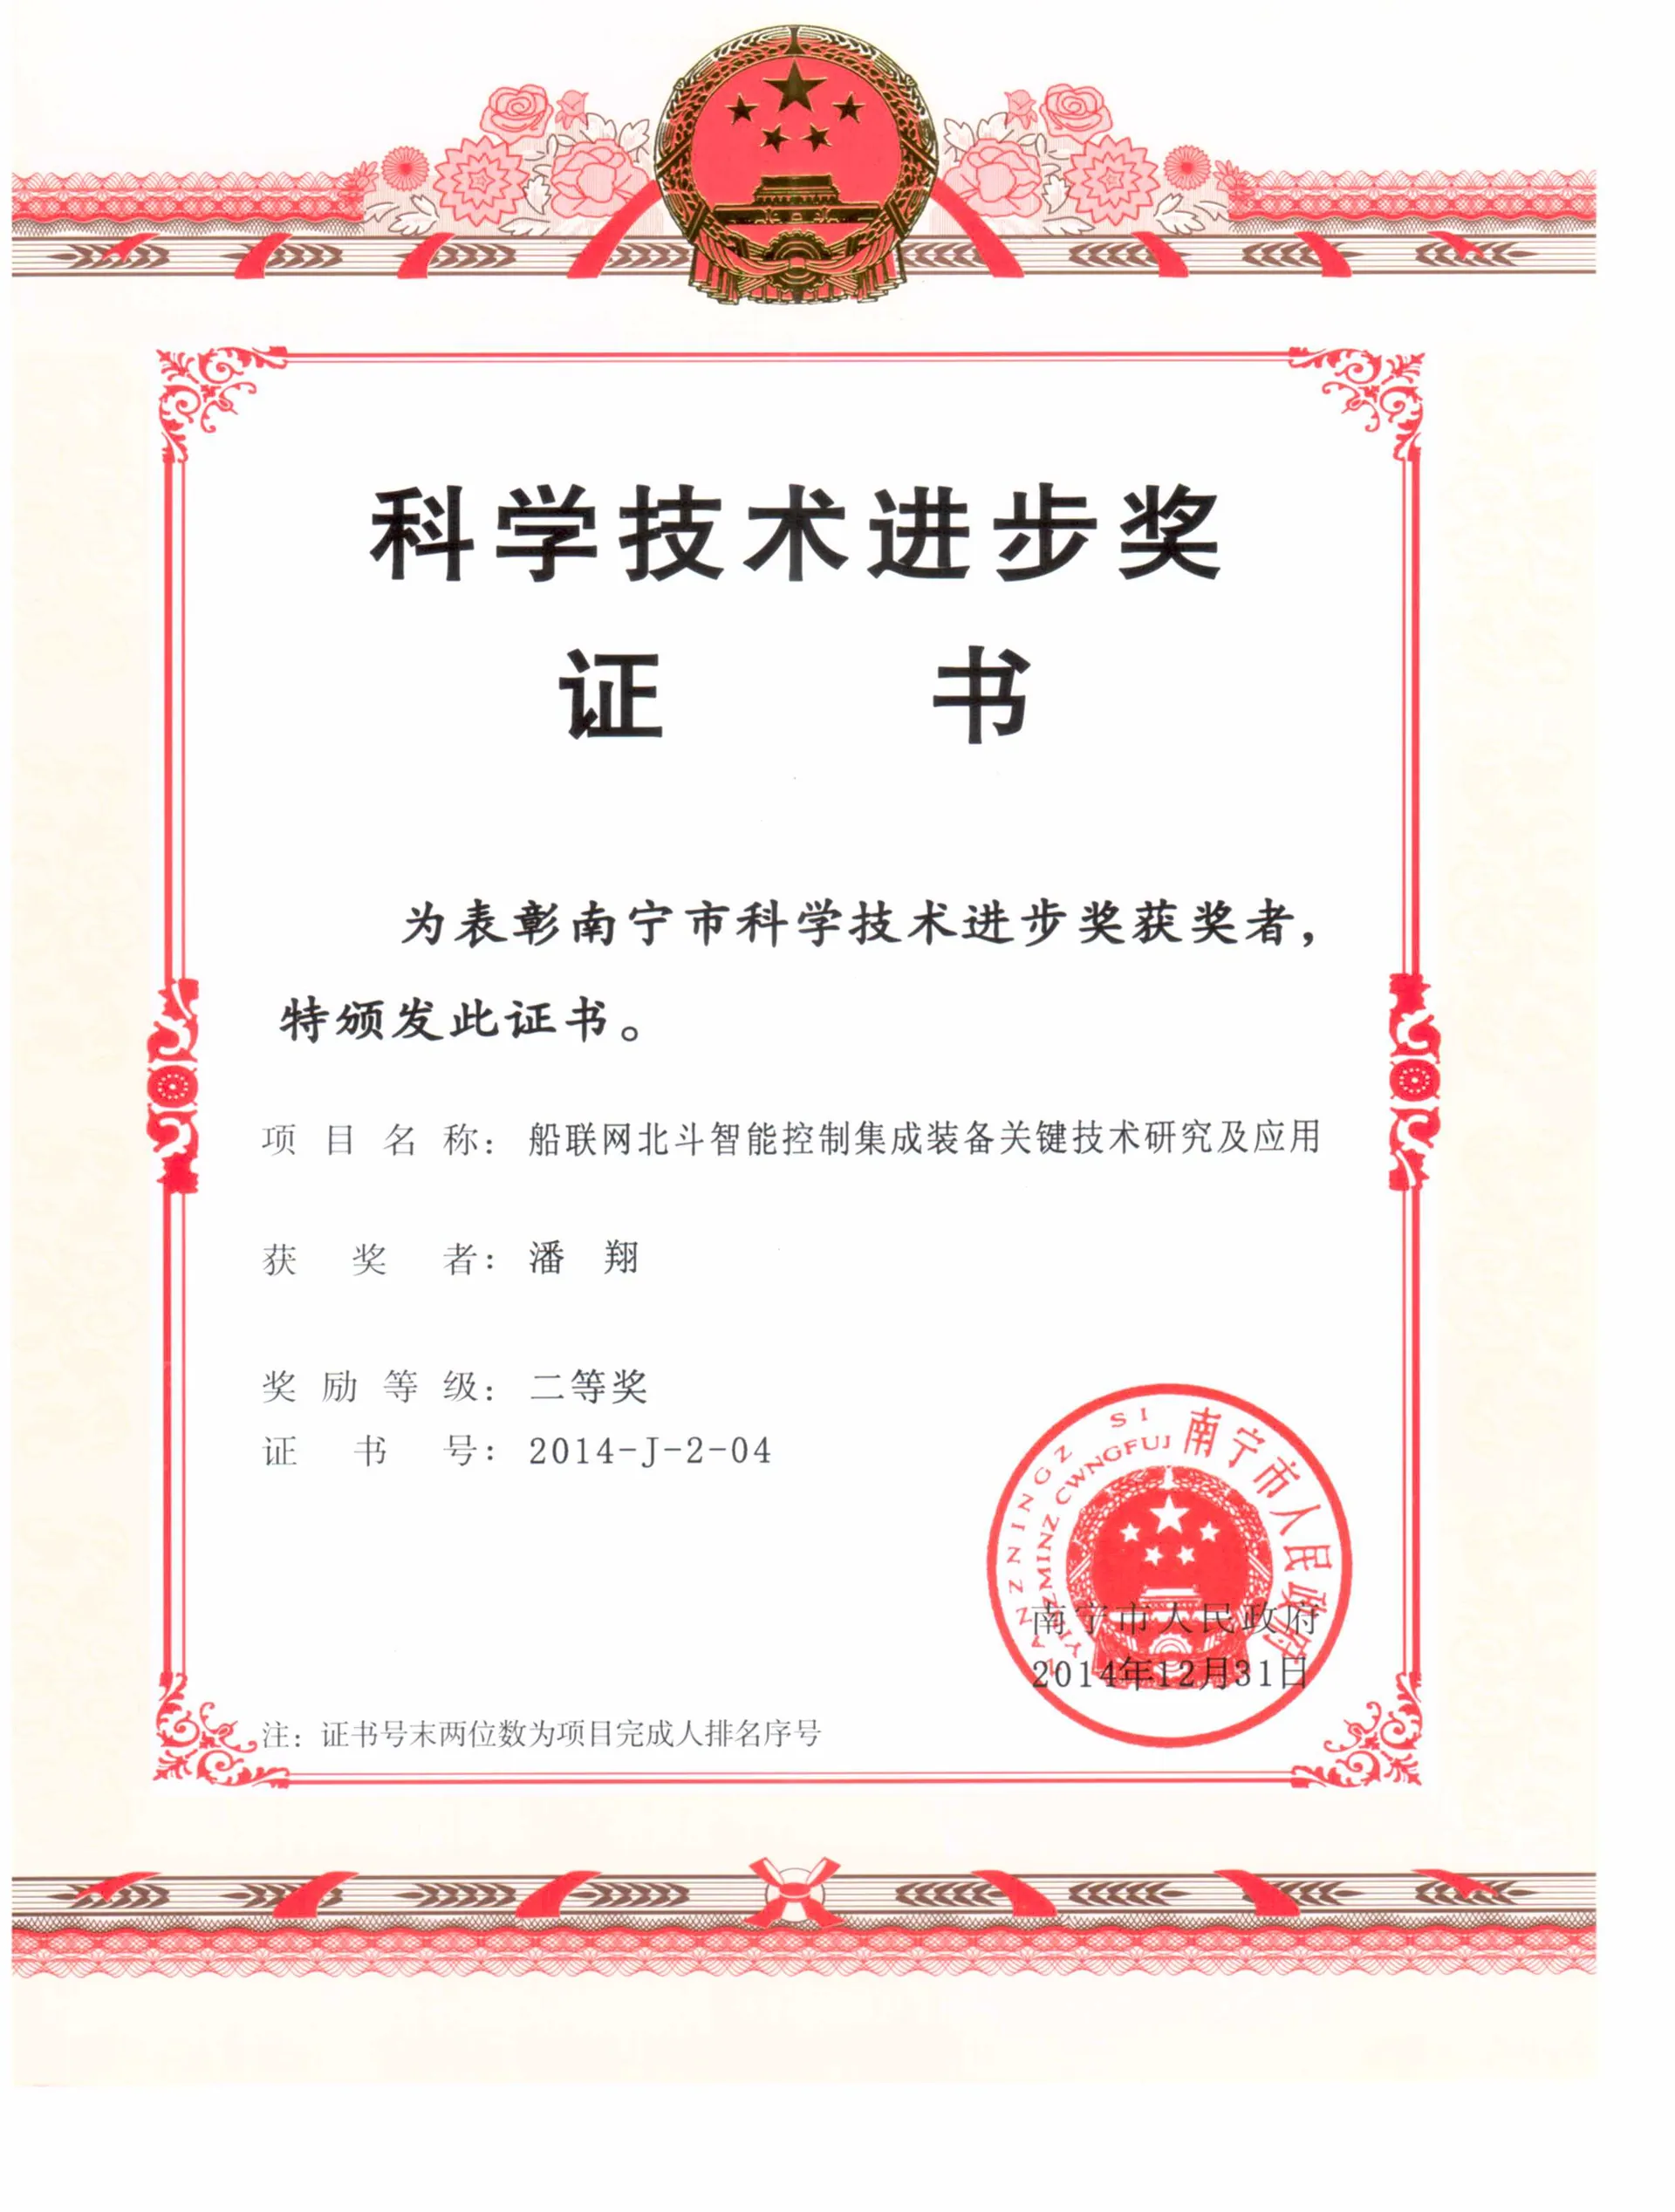
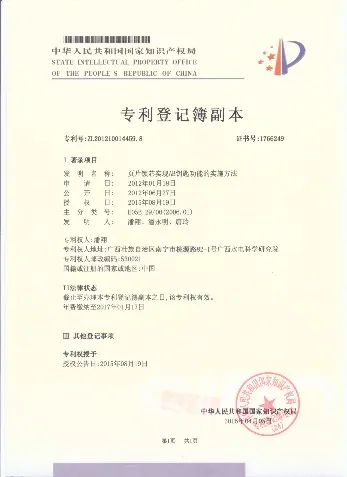
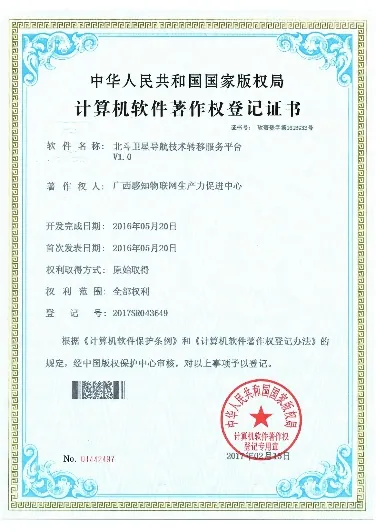
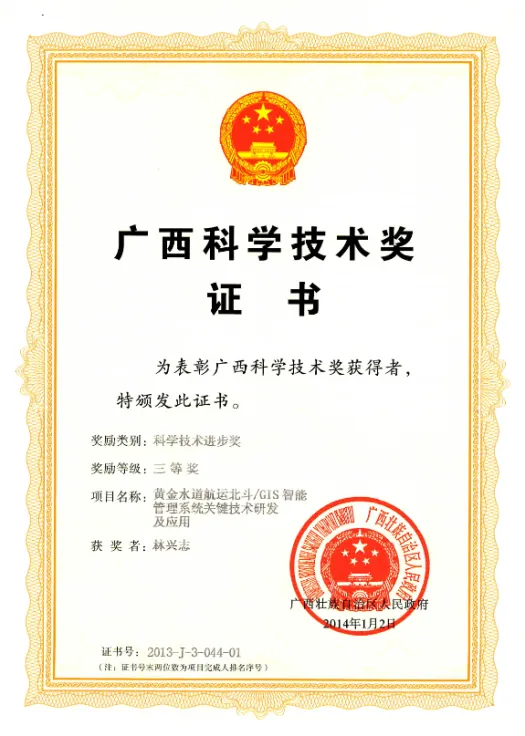
CH 01 / 奖项与知识产权
每一项成果,都有出处
46项
授权专利
97项
软件著作权
790多人次
近5年支持与共同指导学校
获各类专业技术学科竞赛奖项
获各类专业技术学科竞赛奖项
230多人次
其中省部级及以上
自治区级教学成果奖:特等奖1项 · 一等奖2项 · 二等奖3项 · 三等奖4项 国家级教学成果奖二等奖2项 广西科技进步奖2项 卫星导航科学技术奖1项 南宁市科技进步奖1项 中国航海学会科技进步奖1项 自治区级教学成果奖:特等奖1项 · 一等奖2项 · 二等奖3项 · 三等奖4项 国家级教学成果奖二等奖2项 广西科技进步奖2项 卫星导航科学技术奖1项 南宁市科技进步奖1项 中国航海学会科技进步奖1项
CH 01 / 产品技术积累
机器人小车家族
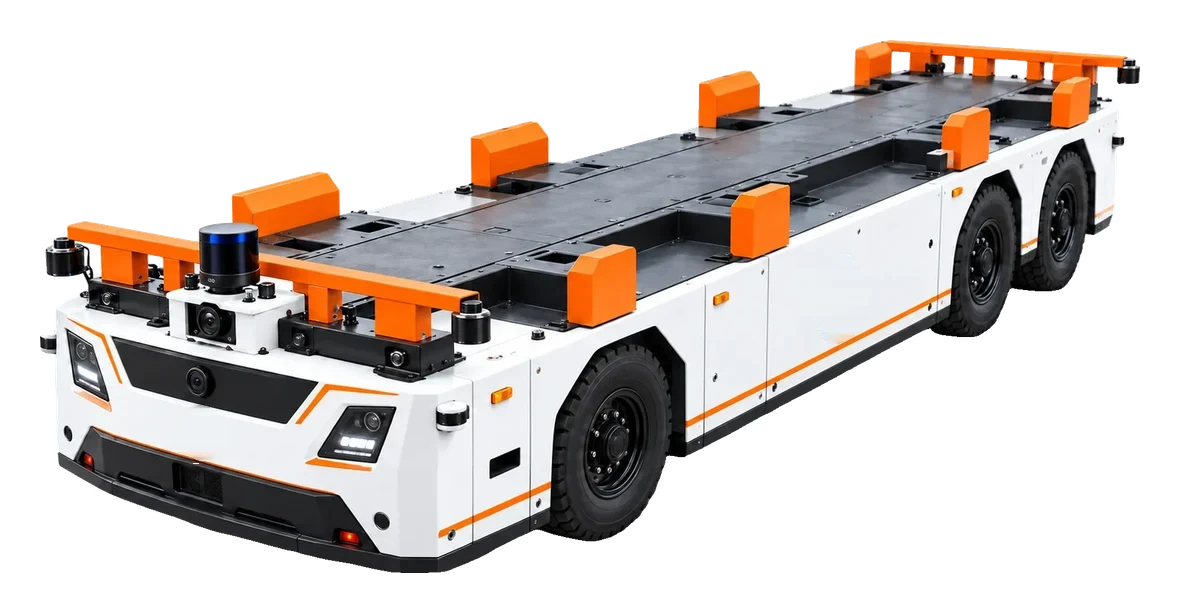
从巡检、无人驾驶到物流搬运
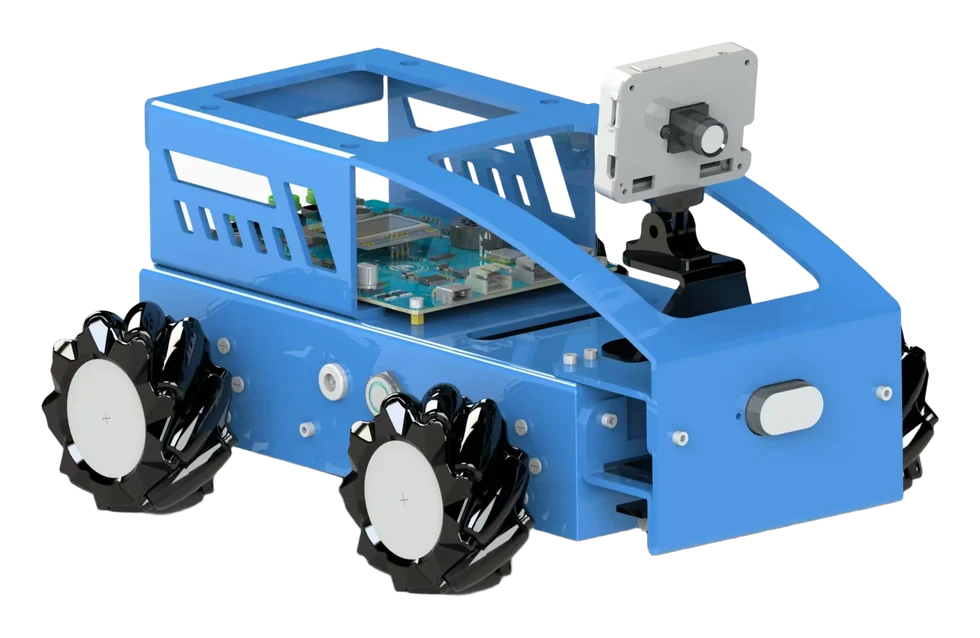
01全向运行教学小车
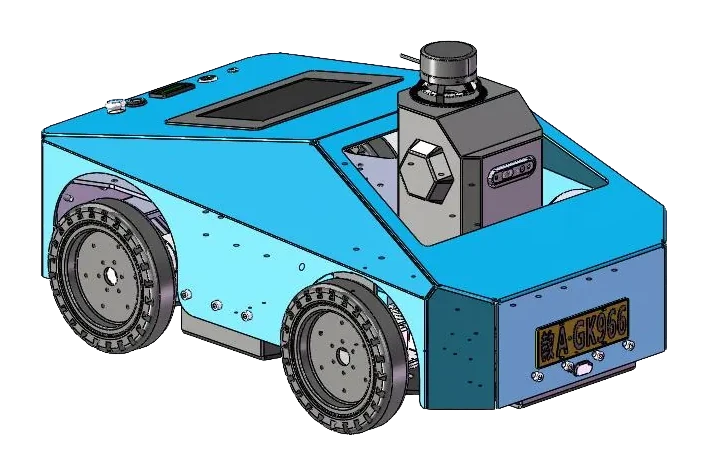
02智能网联特拉斯小车
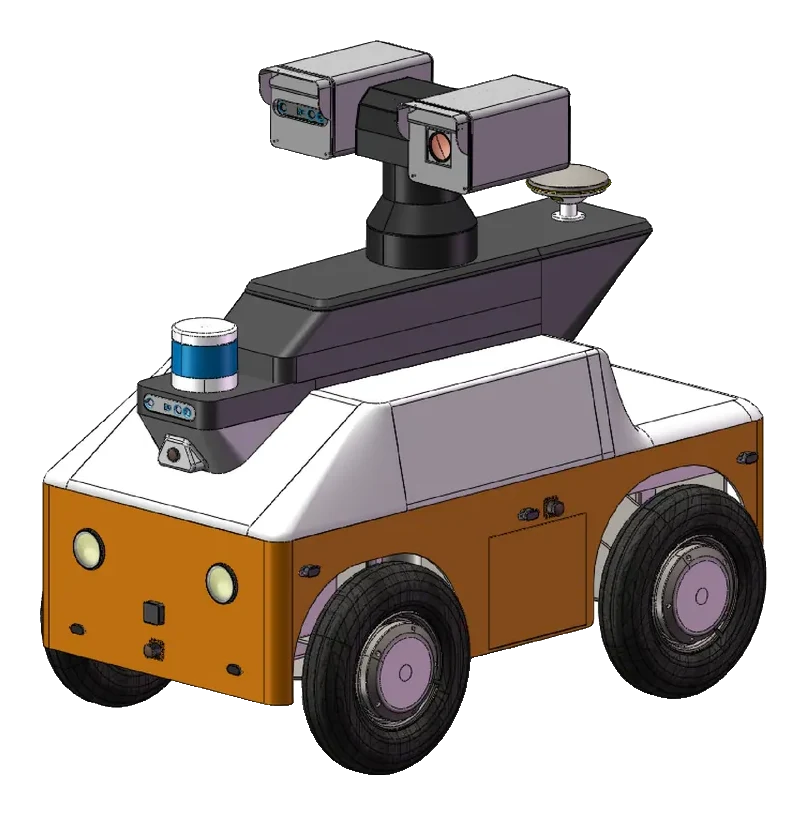
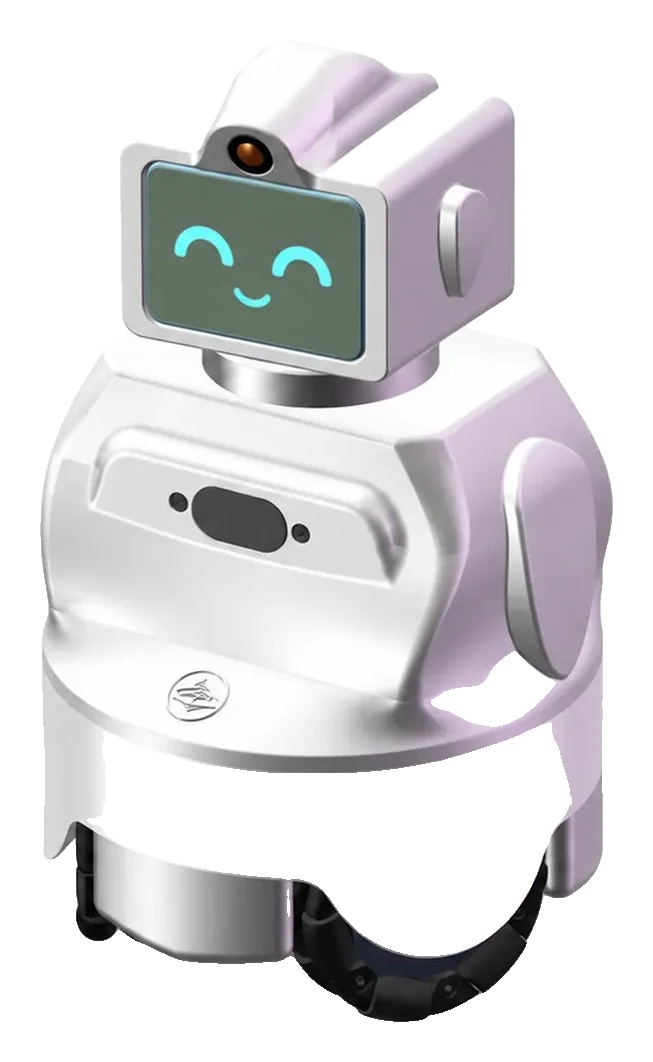
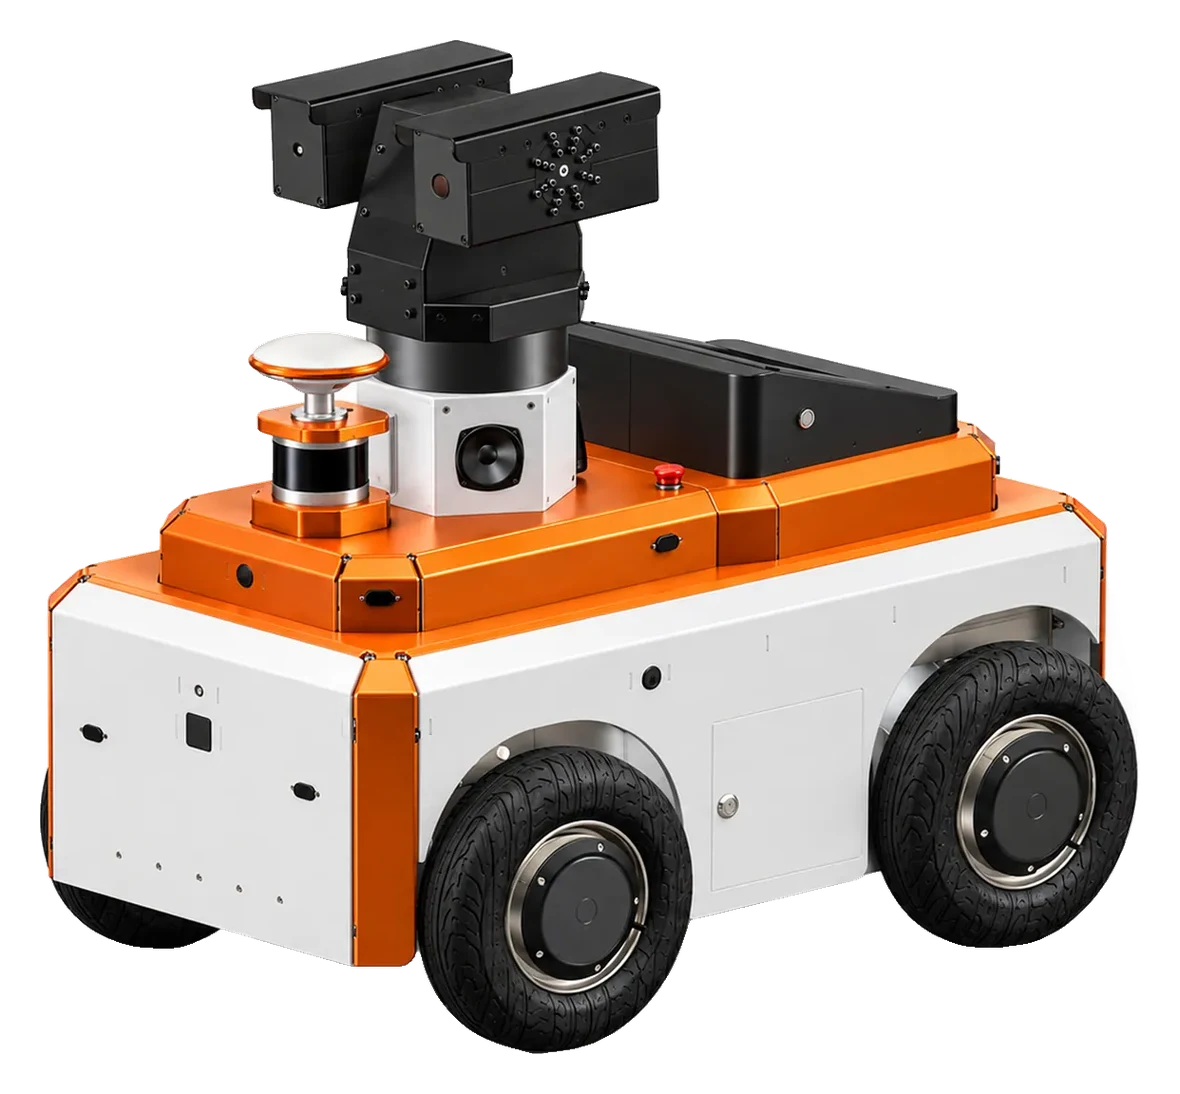
03智能网联巡检机器人小车
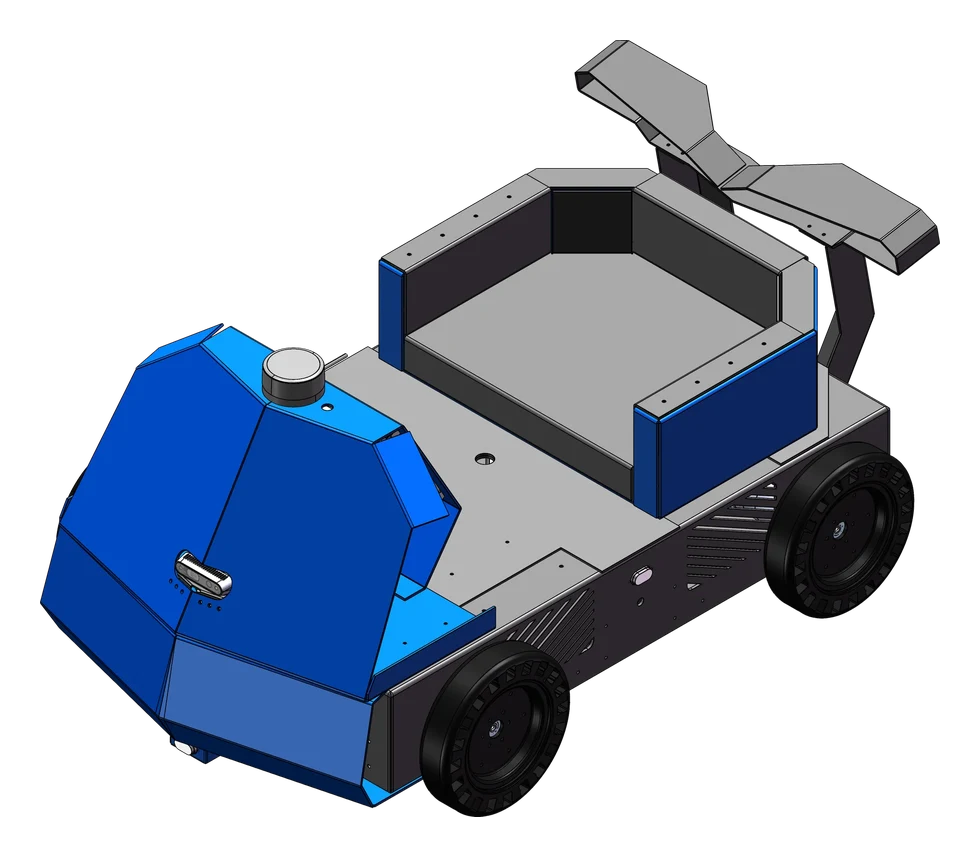
04无人驾驶小车
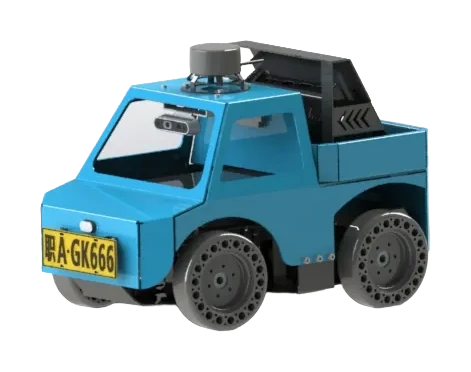
05智能网联皮卡小车
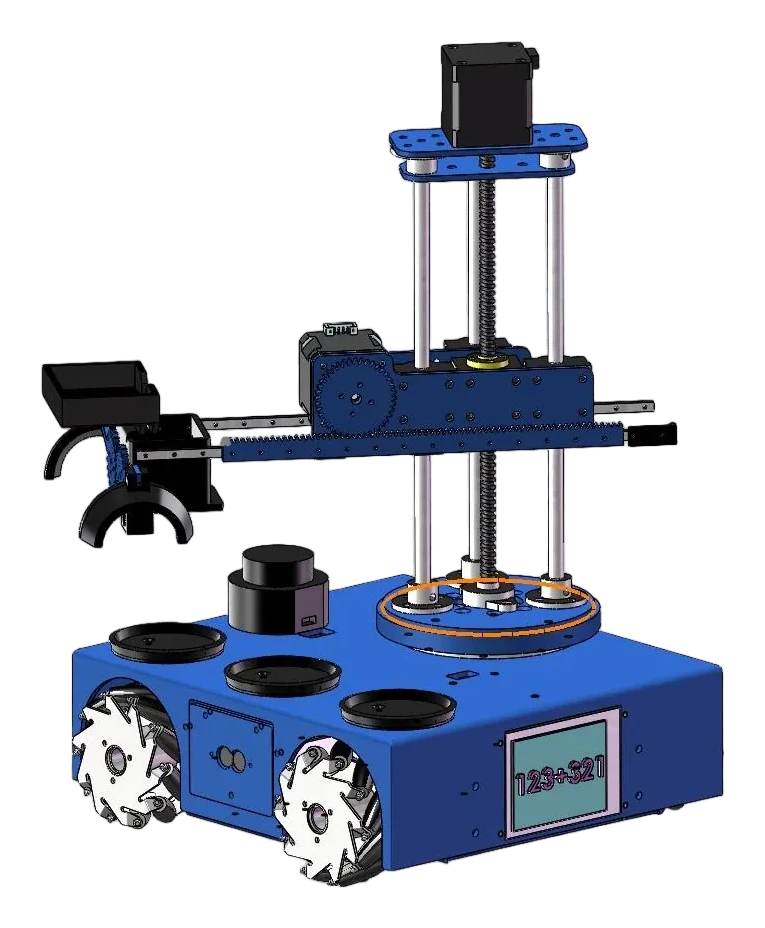
06国赛一等奖物流搬运机器人
智能网联巡检机器人小车
01 / 06
CH 02 / CHAPTER
PIoT 云边端
智能教学平台
智能教学平台
云 · 边 · 端 一体
CH 02 / PIoT云边端智能教学平台
一套可以把普通电脑教室
变为硬件开发实验室的平台
真开发 · 真教学 · 真测试 · 真应用 · 真管理
CH 02 / 平台架构
云 · 边 · 端,一次实验的完整闭环
PIoT 云
云 / 本地教学服务器
任务发布、评阅与数据
任务发布、评阅与数据
PIoT 边
边缘计算节点
就近执行与实时回传
就近执行与实时回传
PIoT 端
沙盘路侧设施
与车辆设备执行
与车辆设备执行
真开发系统
真教学系统
真测试系统
真应用系统
真管理系统
教师发布任务 → 学生编码 → 云边执行 → 提交与评阅 → 数据沉淀
CH 02 / 让代码动起来
每一个单词录入,
伴学毫秒级跟随
伴学毫秒级跟随
AI 伴学工作中
- · 每输入一行,定位到对应知识点
- · “正在做 / 下一步”学习路径
- · 主动提示浮层,可收起、不抢焦点
示例数据
CH 02 / 伴学知识图谱
伴学在开发中,结构化呈现知识图谱
示例数据
示例数据
CH 02 / AI 伴学
AI错误即时诊断
报错的下一秒,就知道怎么改
① 编译 / 运行报错
问题面板定位,一键跳到源码行
② AI 解释原因
只针对当前文件和本次结果
③ “这样写”修复卡片
贴在出错行,改完即可再次运行
CH 02 / 让代码动起来
开发测试与结构仿真同屏协作
示例数据
Arduino 智能小车 · 可拖动旋转
每一门课都是一个仿真系统
CH 02 / 教师端
教学全过程,一屏掌控
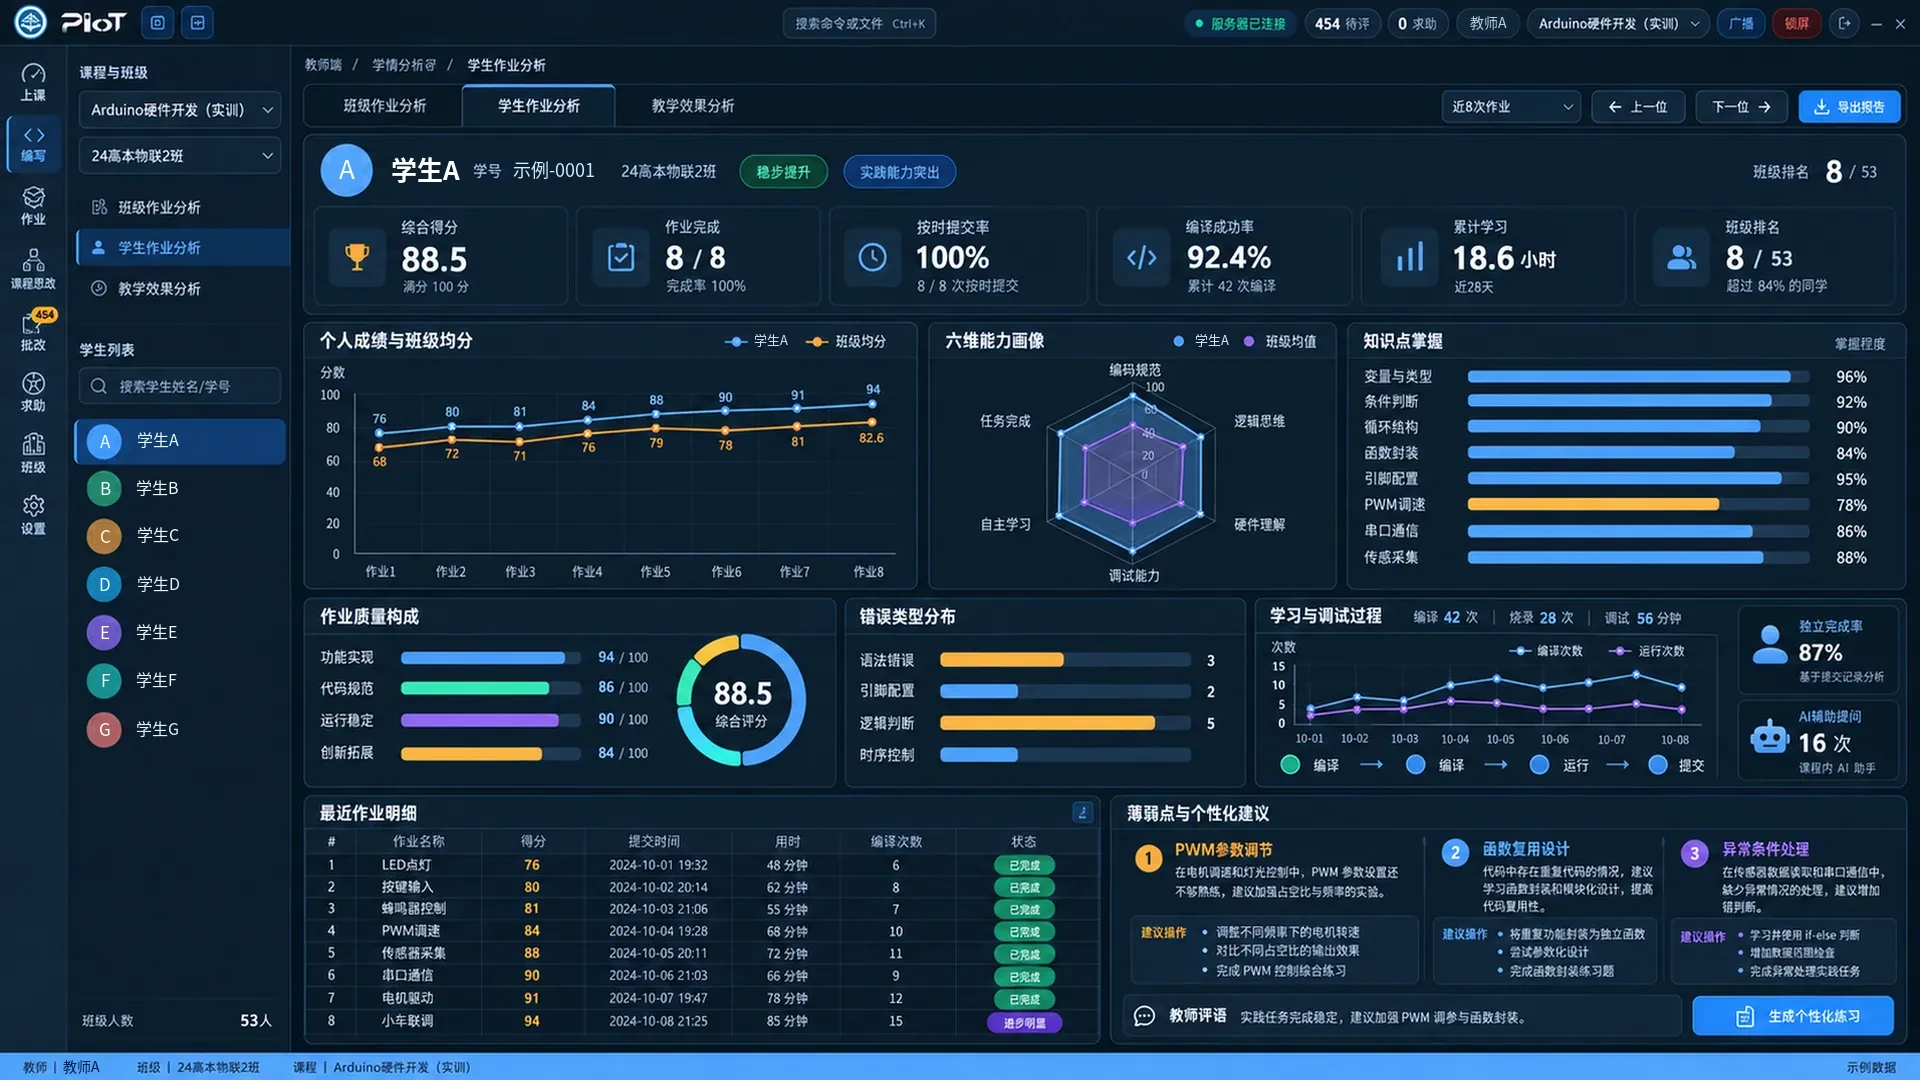
示例数据
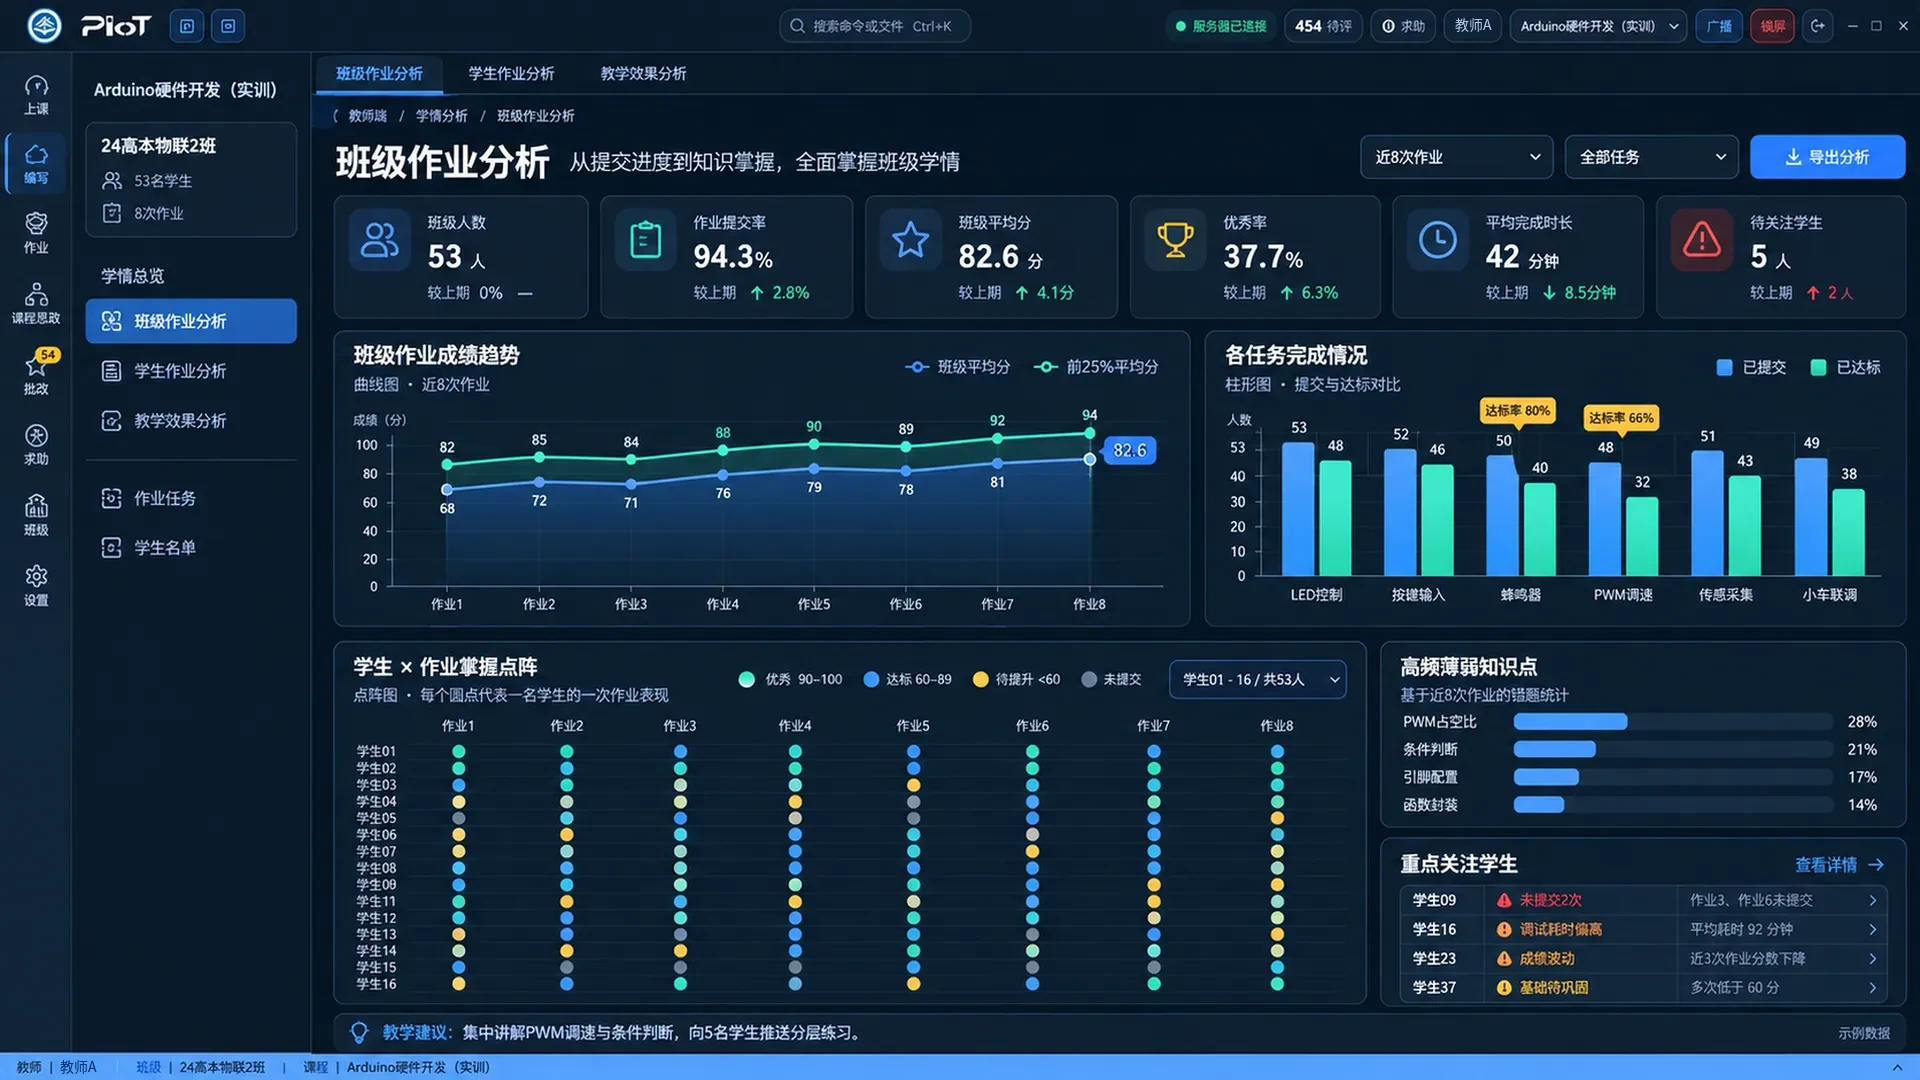
示例数据
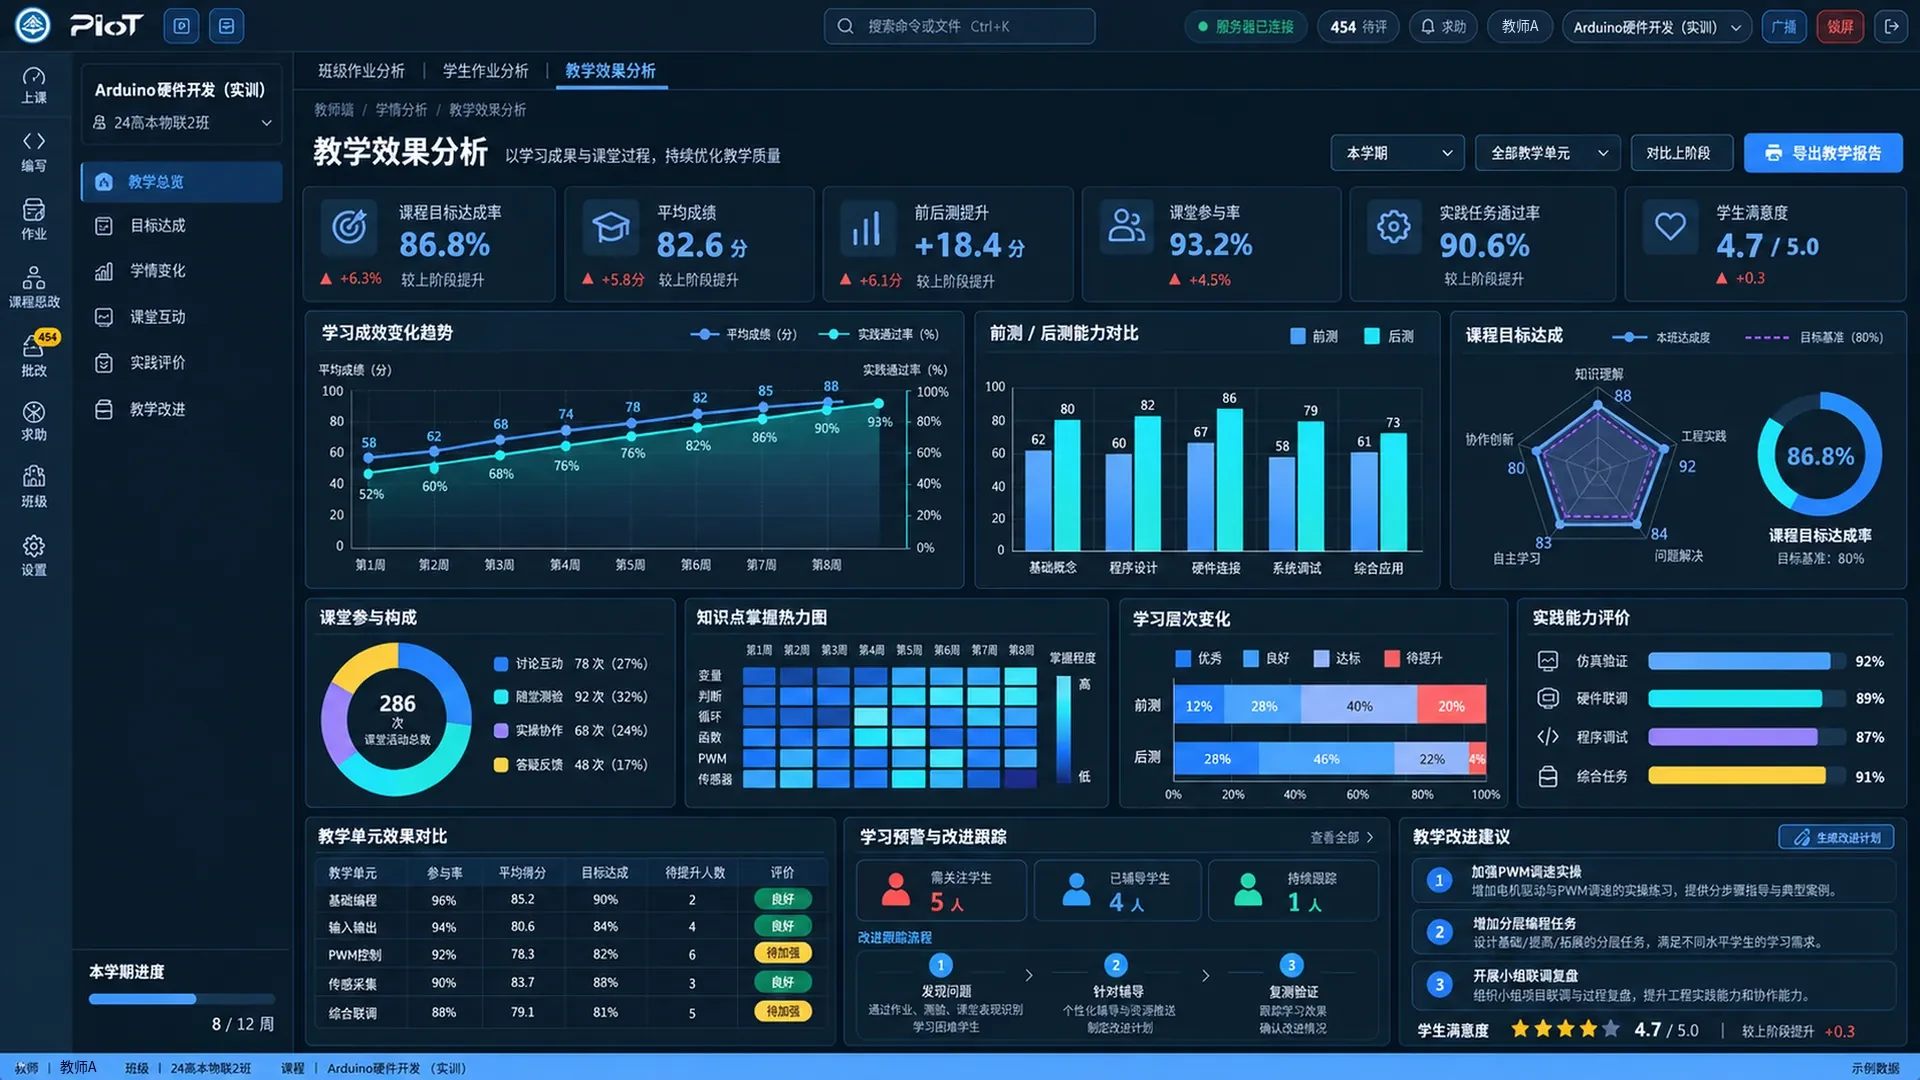
示例数据
示例数据
个人学习一目了然
CH 02 / 学生五个一键 + 教师四个一键
九个“一键”
学生端
教师端
1一键智能引导引导性编程与纠正错误
2一键智能求助老师及时介入,互动式完成训练
3一键智能测试远程接入设备,无接触烧录测试
4一键代码补全提示性代码补全,高效编程
5一键智能获取同步完成实验实训报告与学习评价
6一键智能提示实时查找学生作业问题与亮点
7一键智能演示随时启动设备演示,不影响开发
8一键智能部署测试学生工程,分析代码质量
9一键智能评价实时监测作业进度,过程化评价
示例数据
CH 03 / CHAPTER
智能网联
汽车实验平台
汽车实验平台
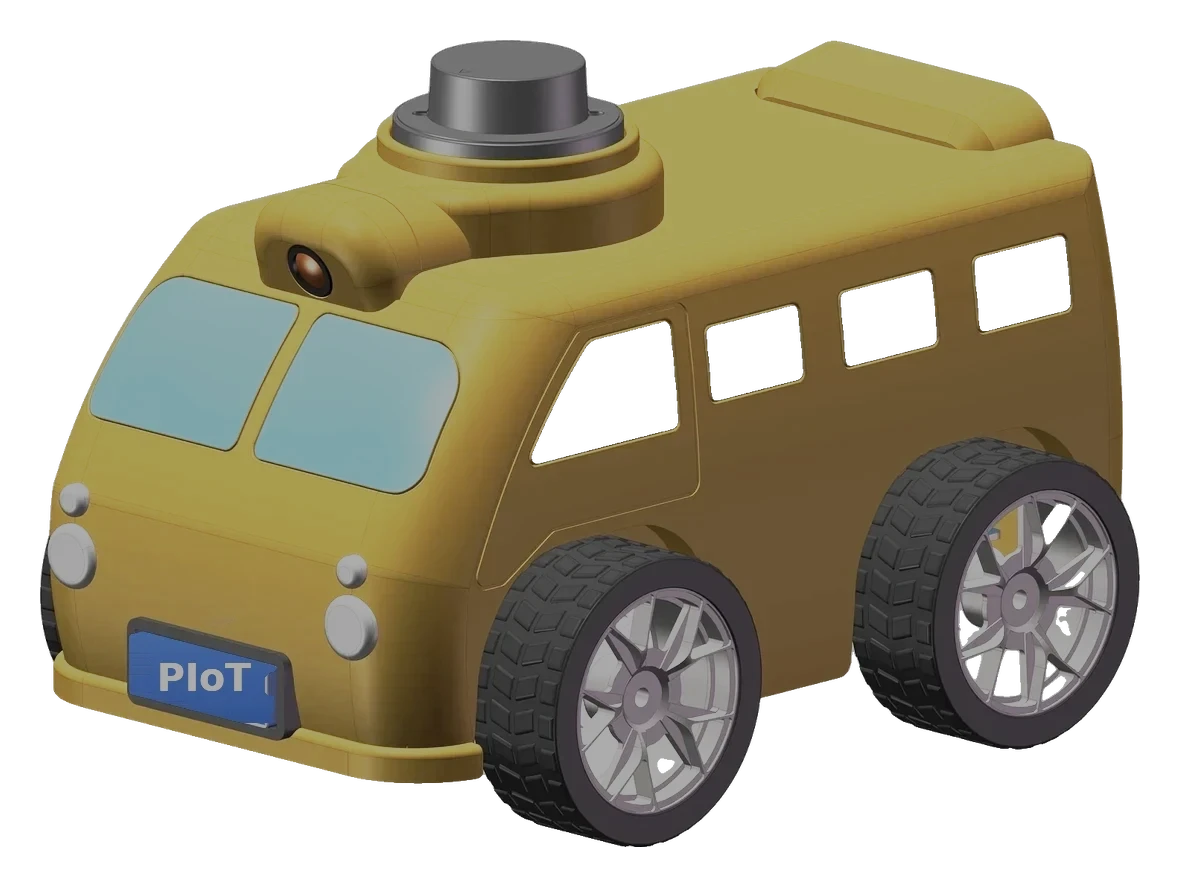
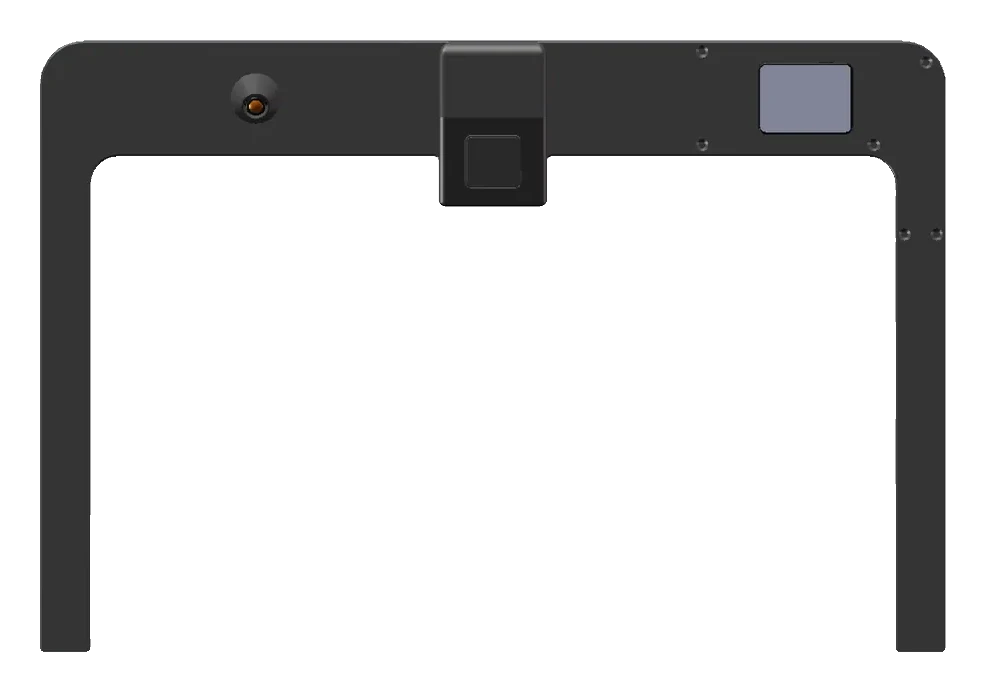
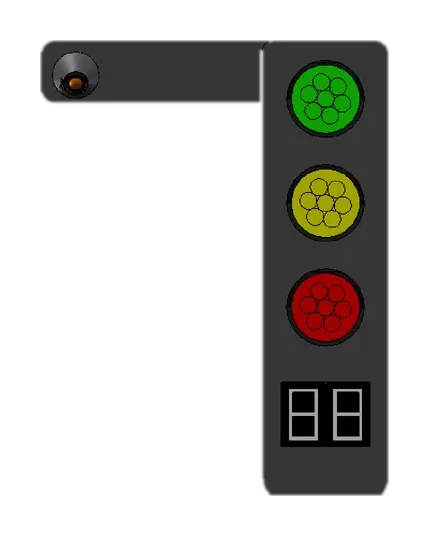
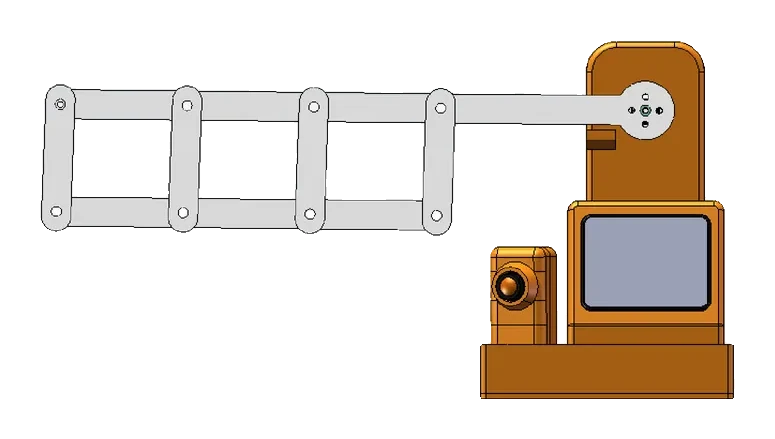
桌面沙盘 + 13套可开发智能网联装备
157TOPS
智能网联控制器
CH 03 / 智能网联汽车实验平台
桌面沙盘 +
13套可开发
智能网联装备
13套可开发
智能网联装备
6㎡
标配沙盘面积
13套
可开发智能网联装备
157TOPS
智能网联控制器
12.8TOPS
路侧设施与车辆单体
任何开发时刻均可一键演示,教学演示与开发互不影响
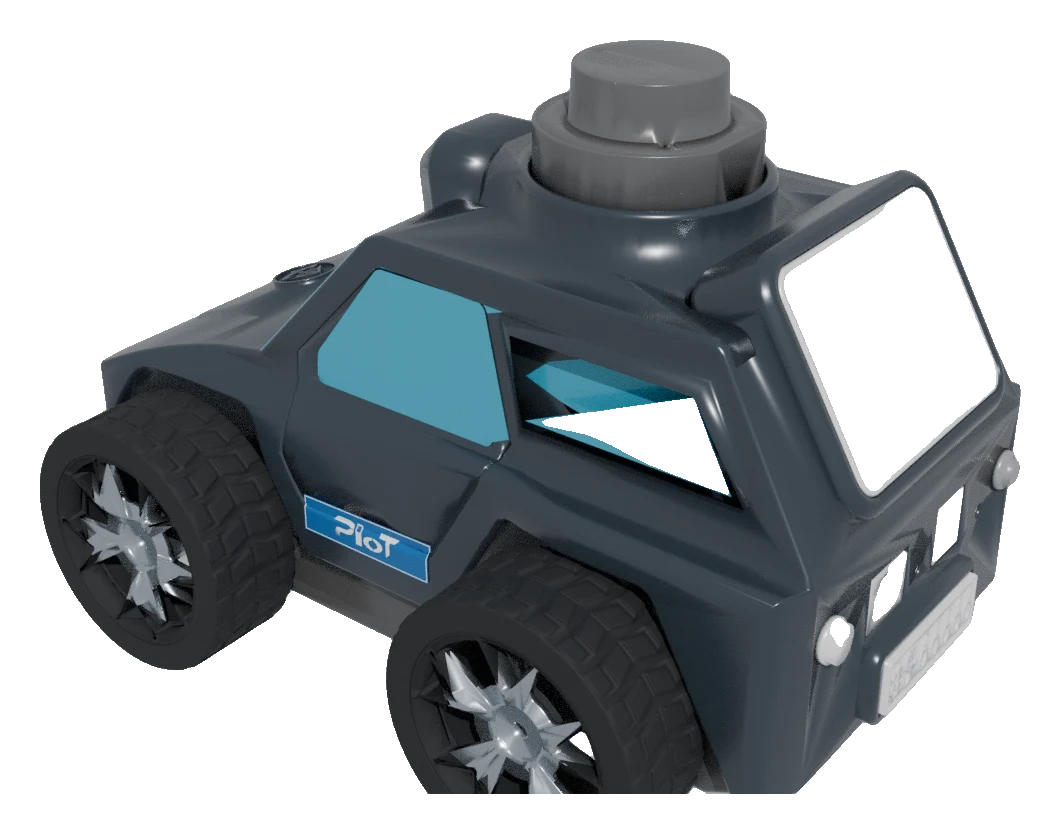
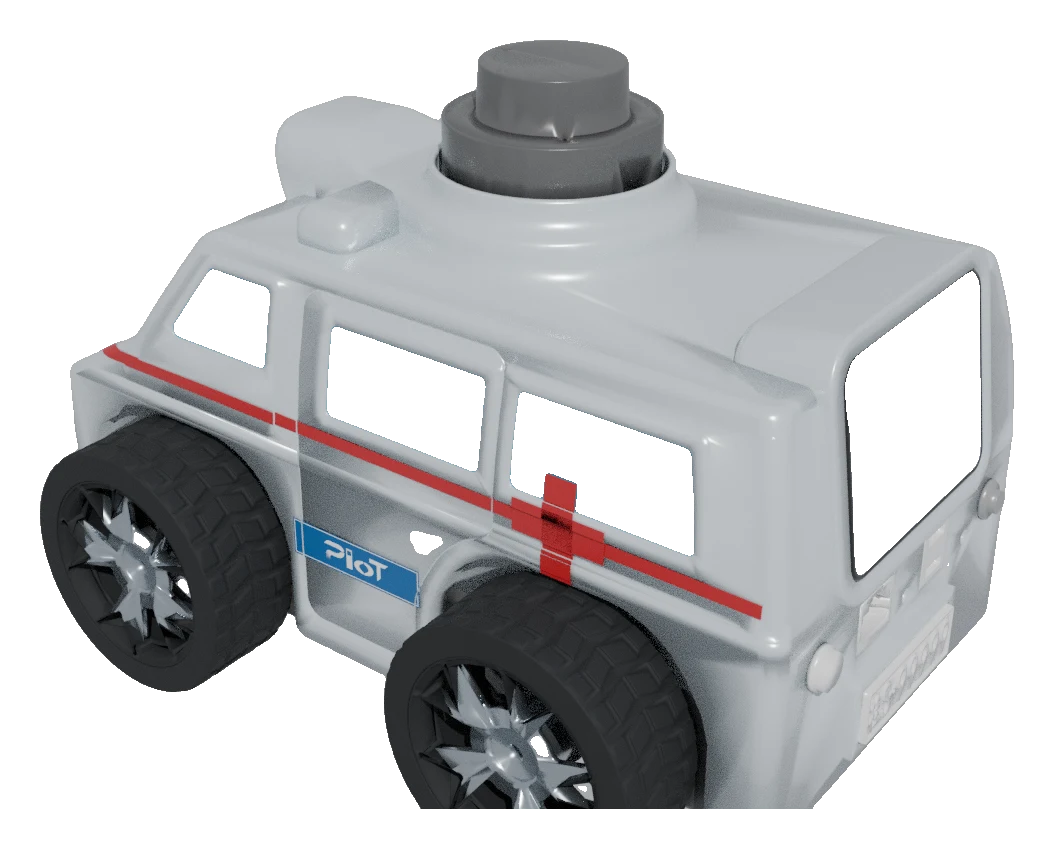
CH 04 / CHAPTER
智慧港口
人工智能
教学平台
人工智能
教学平台
50㎡港口沙盘 + 18套可开发智能装备
50㎡
标配港口沙盘
CH 04 / 智慧港口人工智能教学平台
50㎡ 港口沙盘 +
18套可开发
智能装备
18套可开发
智能装备
50㎡
标配港口沙盘
钢结构底座
钢结构底座
18套
可开发智能装备
原生开发教学功能
原生开发教学功能
集成嵌入 RFID、电磁导线、电控系统
教学演示系统共存且互不影响,随时一键启动
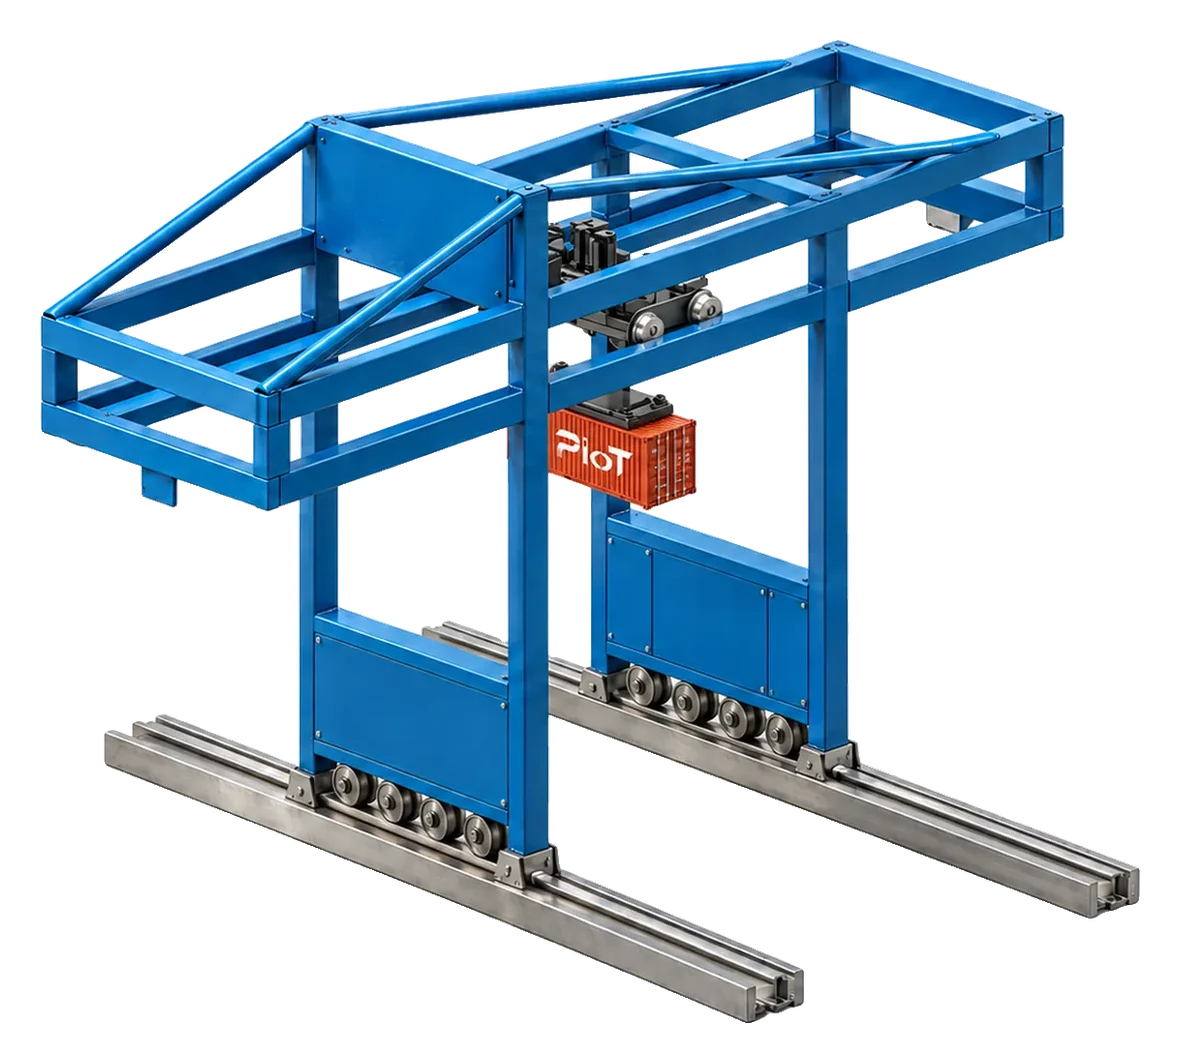
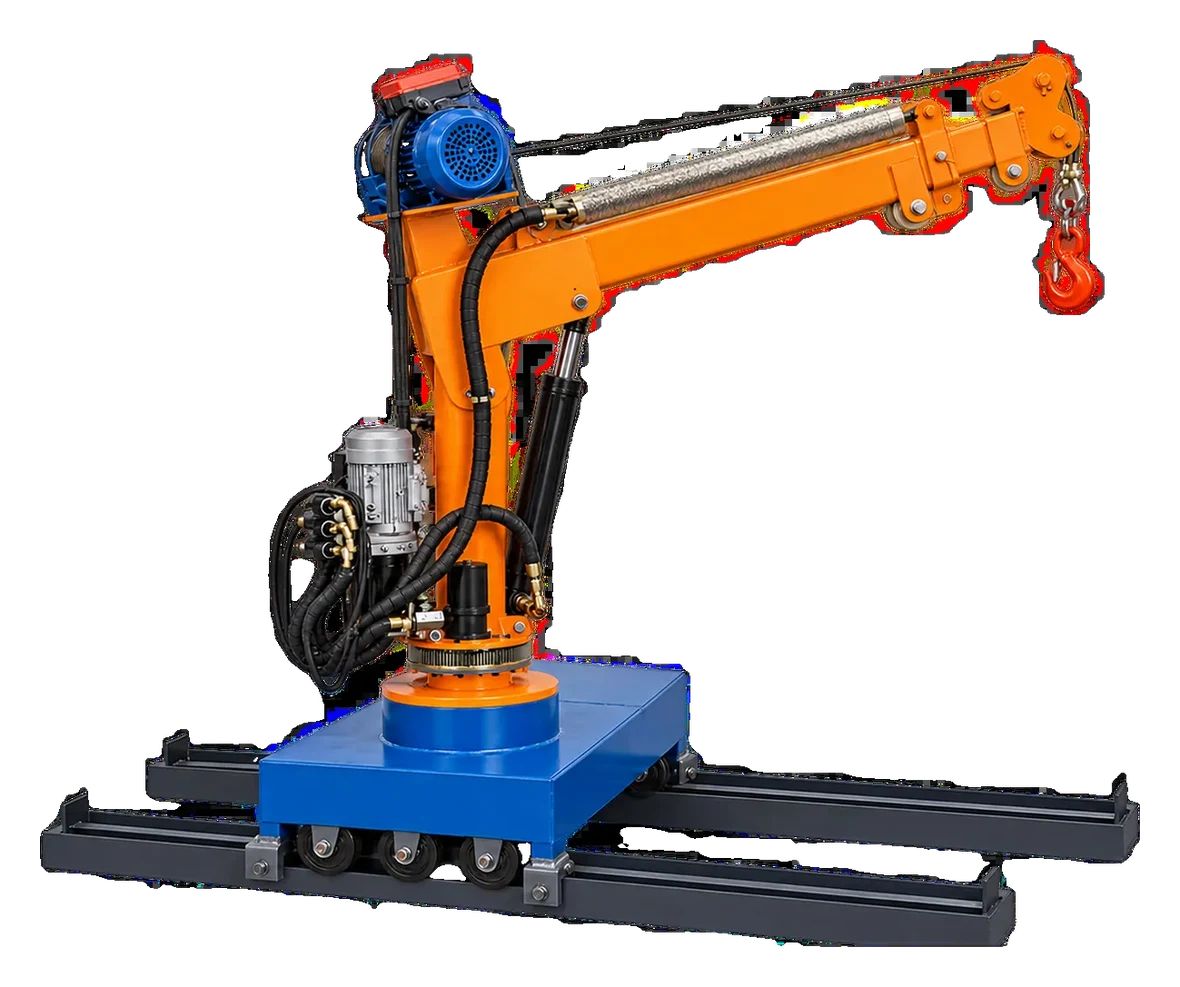
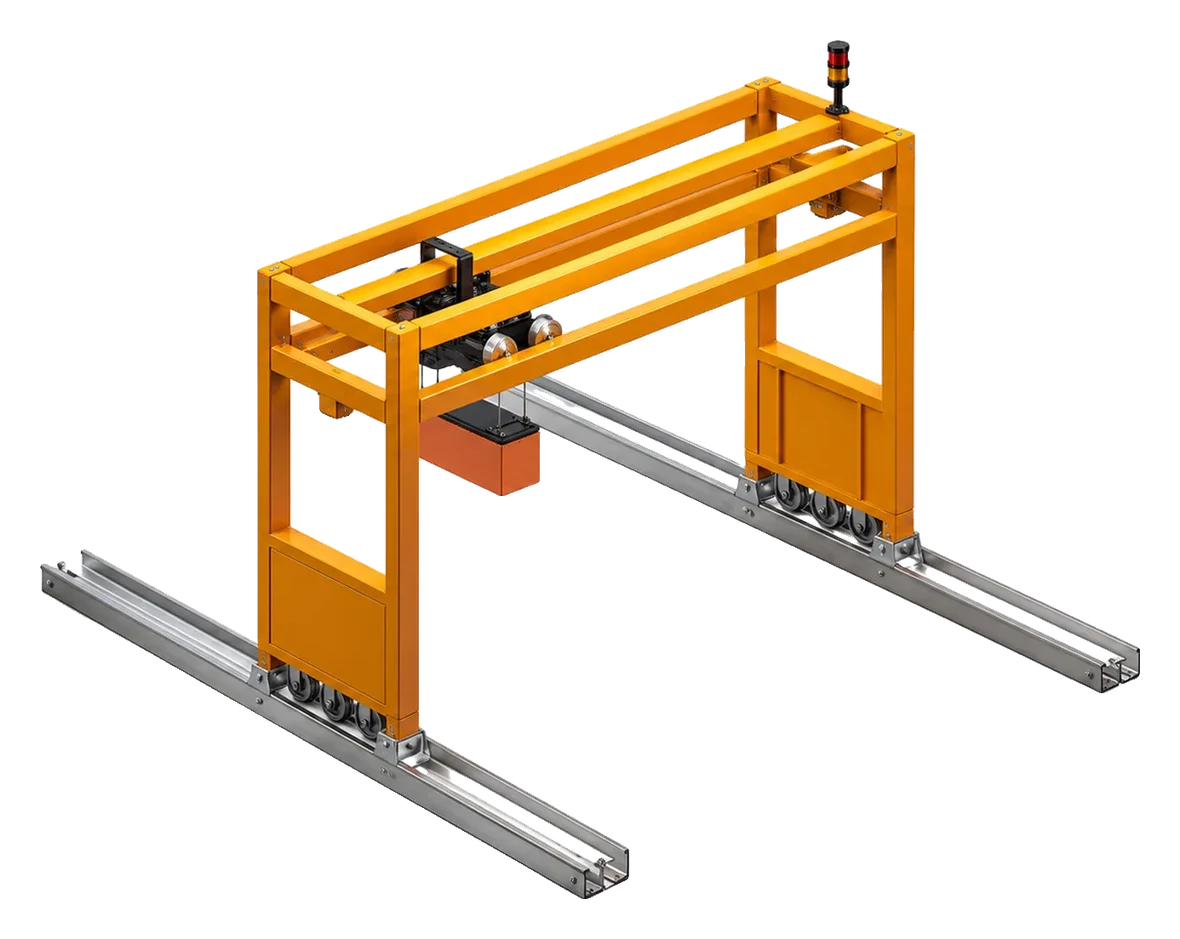
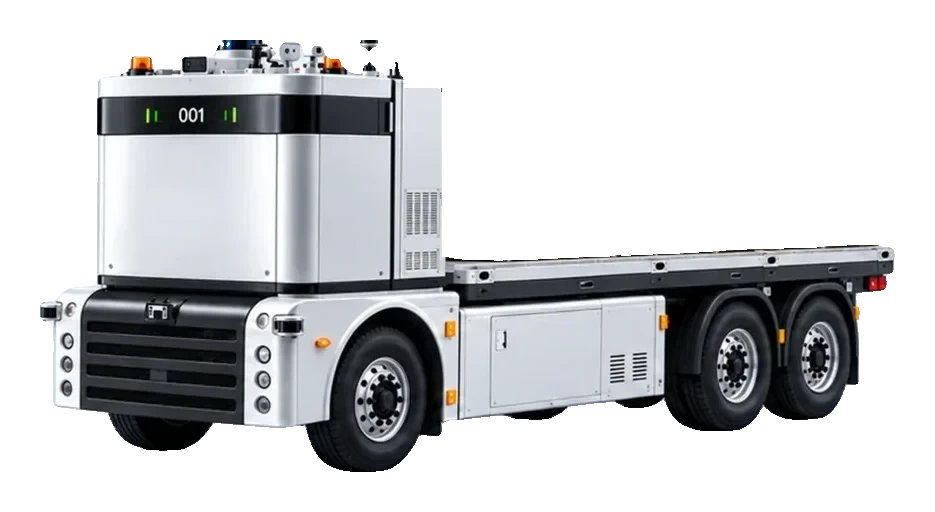
CH 04 / 智慧港口50㎡ 港口沙盘 · 全景
CH 04 / 课程与教材
课程教学包,
按需定制
按需定制
按需定制智能交通、人工智能、机器视觉等课程;每一门课程教材、实验指导书及配套资料均可按需定制。
十门以上课程
课程教学包
智能交通 · 人工智能 · 机器视觉
智能交通 · 人工智能 · 机器视觉
三十多个专业方向
专业适配
教材与实验指导书按需定制
教材与实验指导书按需定制
课程内容持续更新
配套资料
随平台与装备同步迭代
随平台与装备同步迭代
课程教学包COURSE PACK
教材定制TEXTBOOK
实验指导书定制LAB GUIDE
CH 05 / CHAPTER
巡检机器人小车
自动驾驶真车设计 · 自研域控制器
157TOPS
自研高算力域控制器
CH 05 / 巡检机器人小车
自动驾驶真车设计
1
激光雷达360° 环境扫描,建图与障碍物检测
2
毫米波雷达多传感器融合
7
全景车规相机车道线与交通标志识别
10
超声波雷达近距离测距,防碰撞
CH 05 / 巡检机器人小车多传感器融合 · 自动驾驶真车设计
CH 05 / 巡检机器人小车
旋转式理货机构 ·自研域控制器
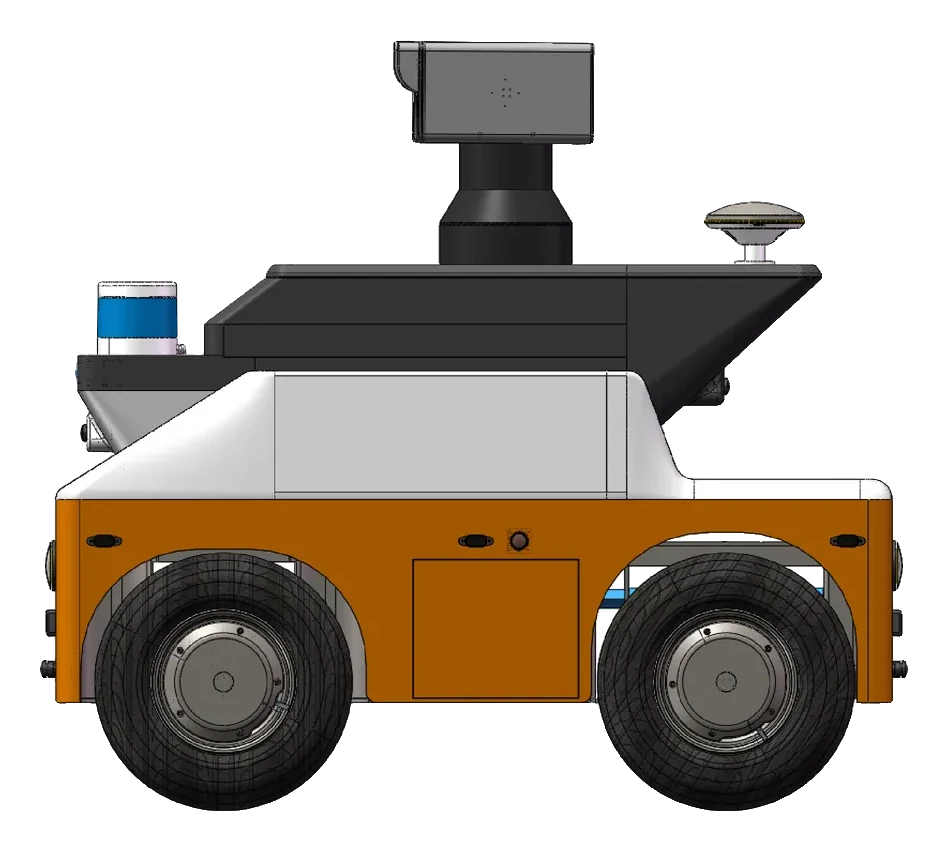
360°左右旋转
180°上下旋转
157TOPS
自研高算力域控制器 · 多传感器融合、决策与控制
车规级 ECU 防水接口
车规级 ECU 防水接口
CH 06 / CHAPTER
嵌入式
智能硬件开发
智能硬件开发
智能家居与智能小车
6+1
递进式实验
CH 06 / 嵌入式智能硬件开发
智能家居
与智能小车
与智能小车
“6+1”
递进式:6个小实验
+ 1个递进式综合实验
+ 1个递进式综合实验
“N+1”
能力提升:智能小车设计
从元器件着手,全过程设计与开发
从元器件着手,全过程设计与开发
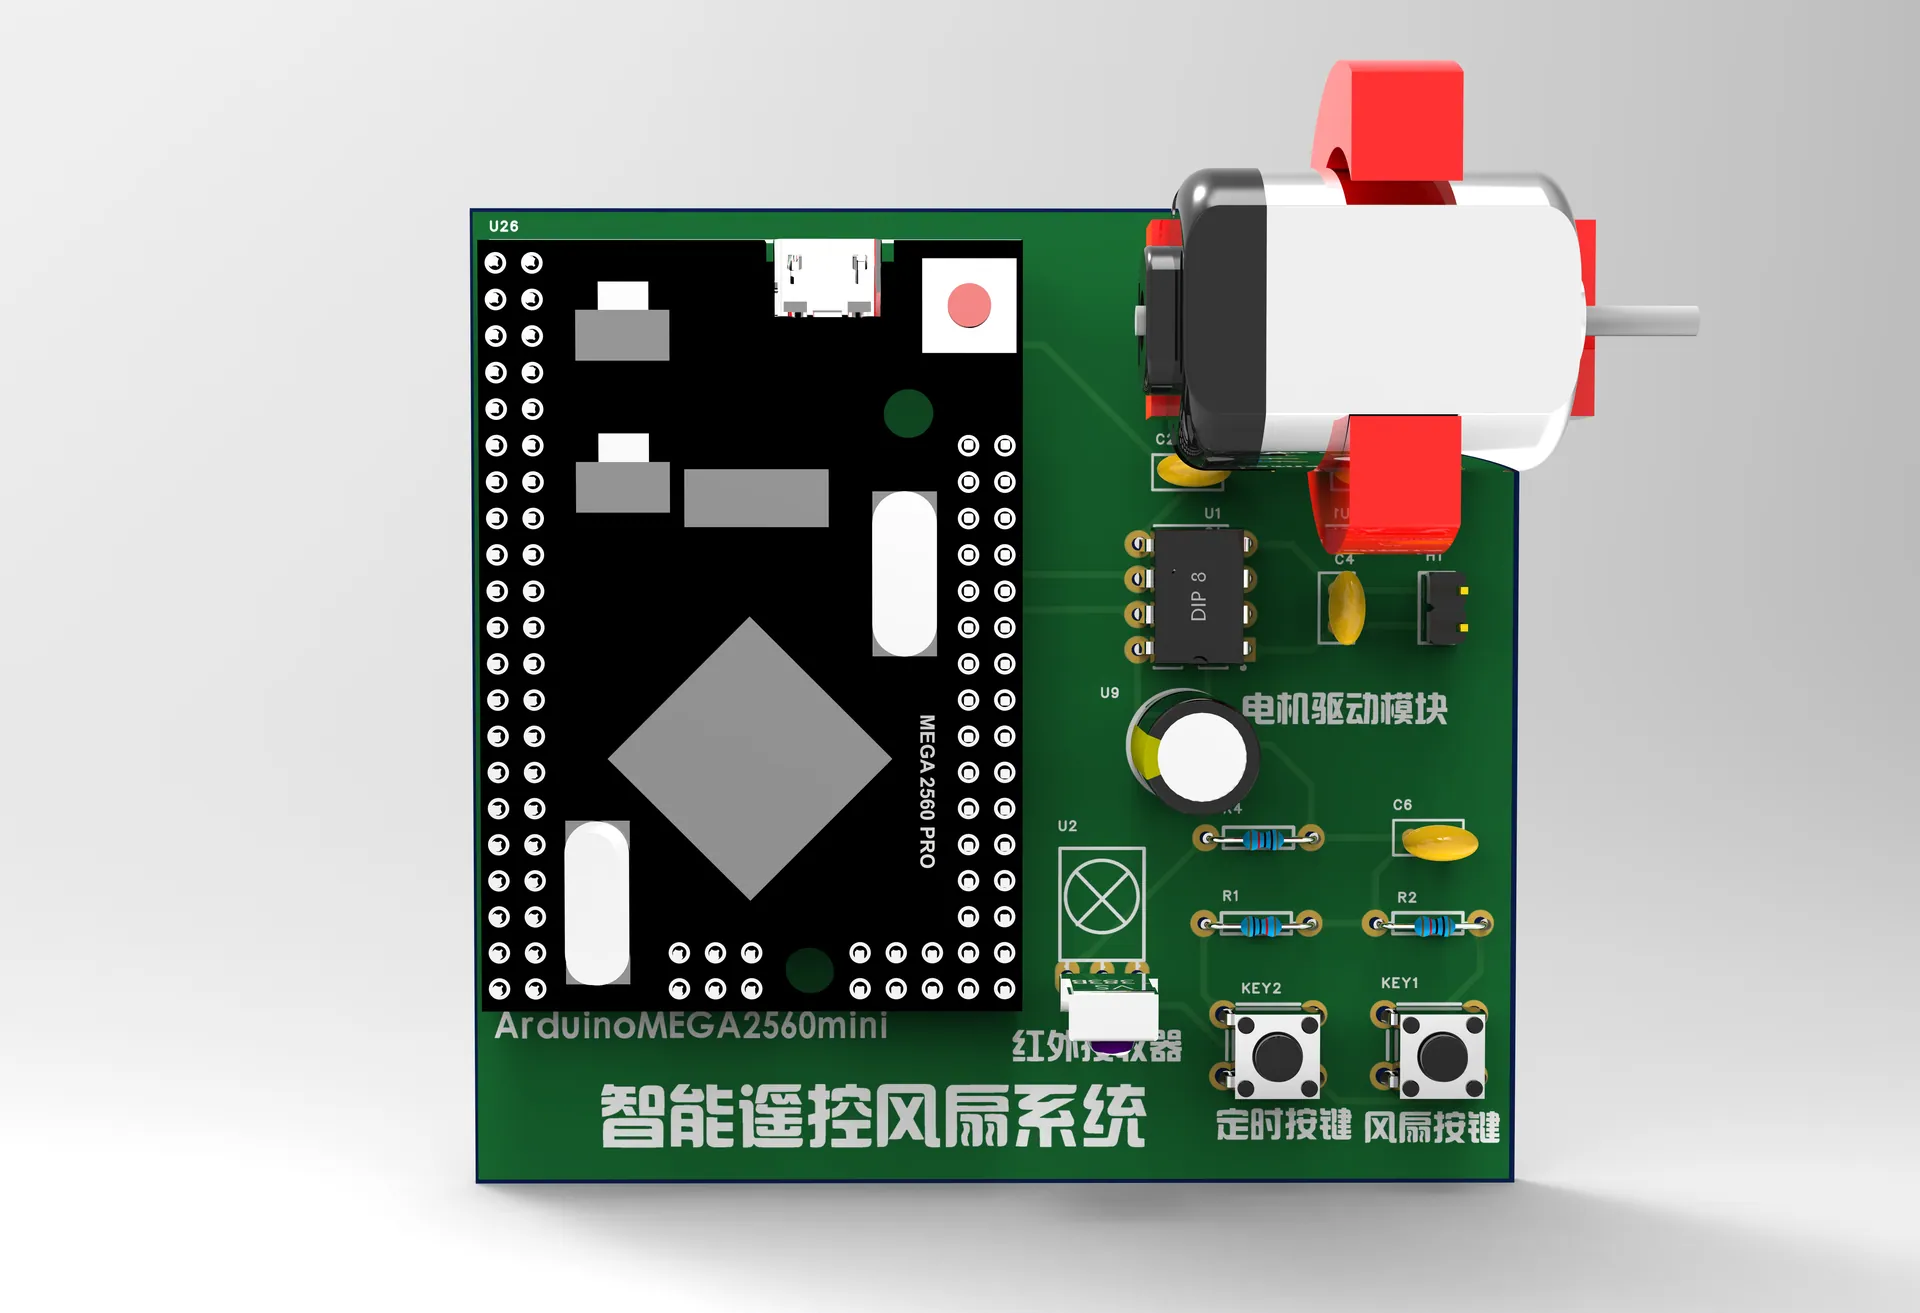 01智能遥控风扇系统
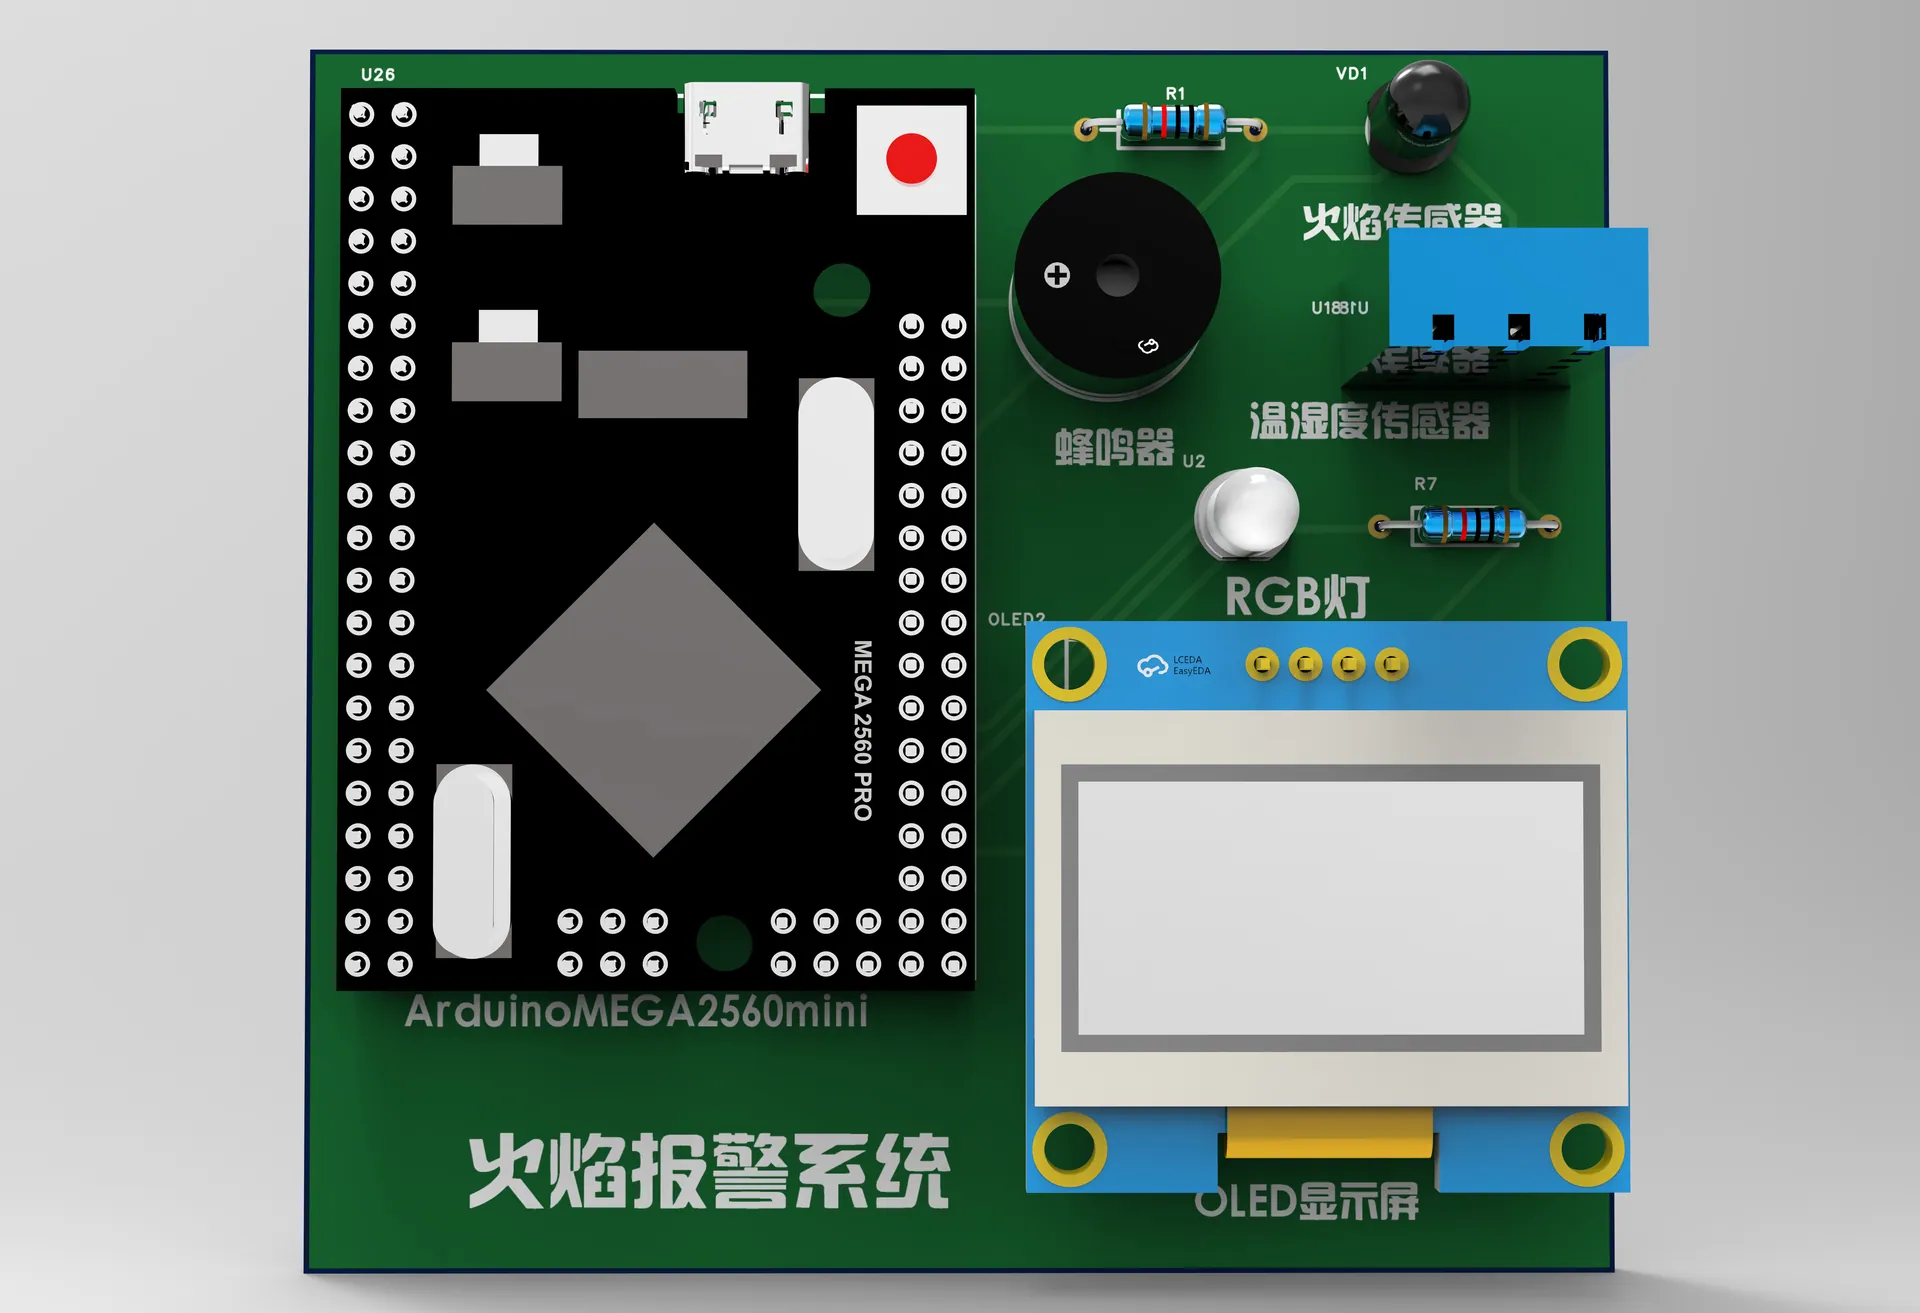 02火焰报警系统
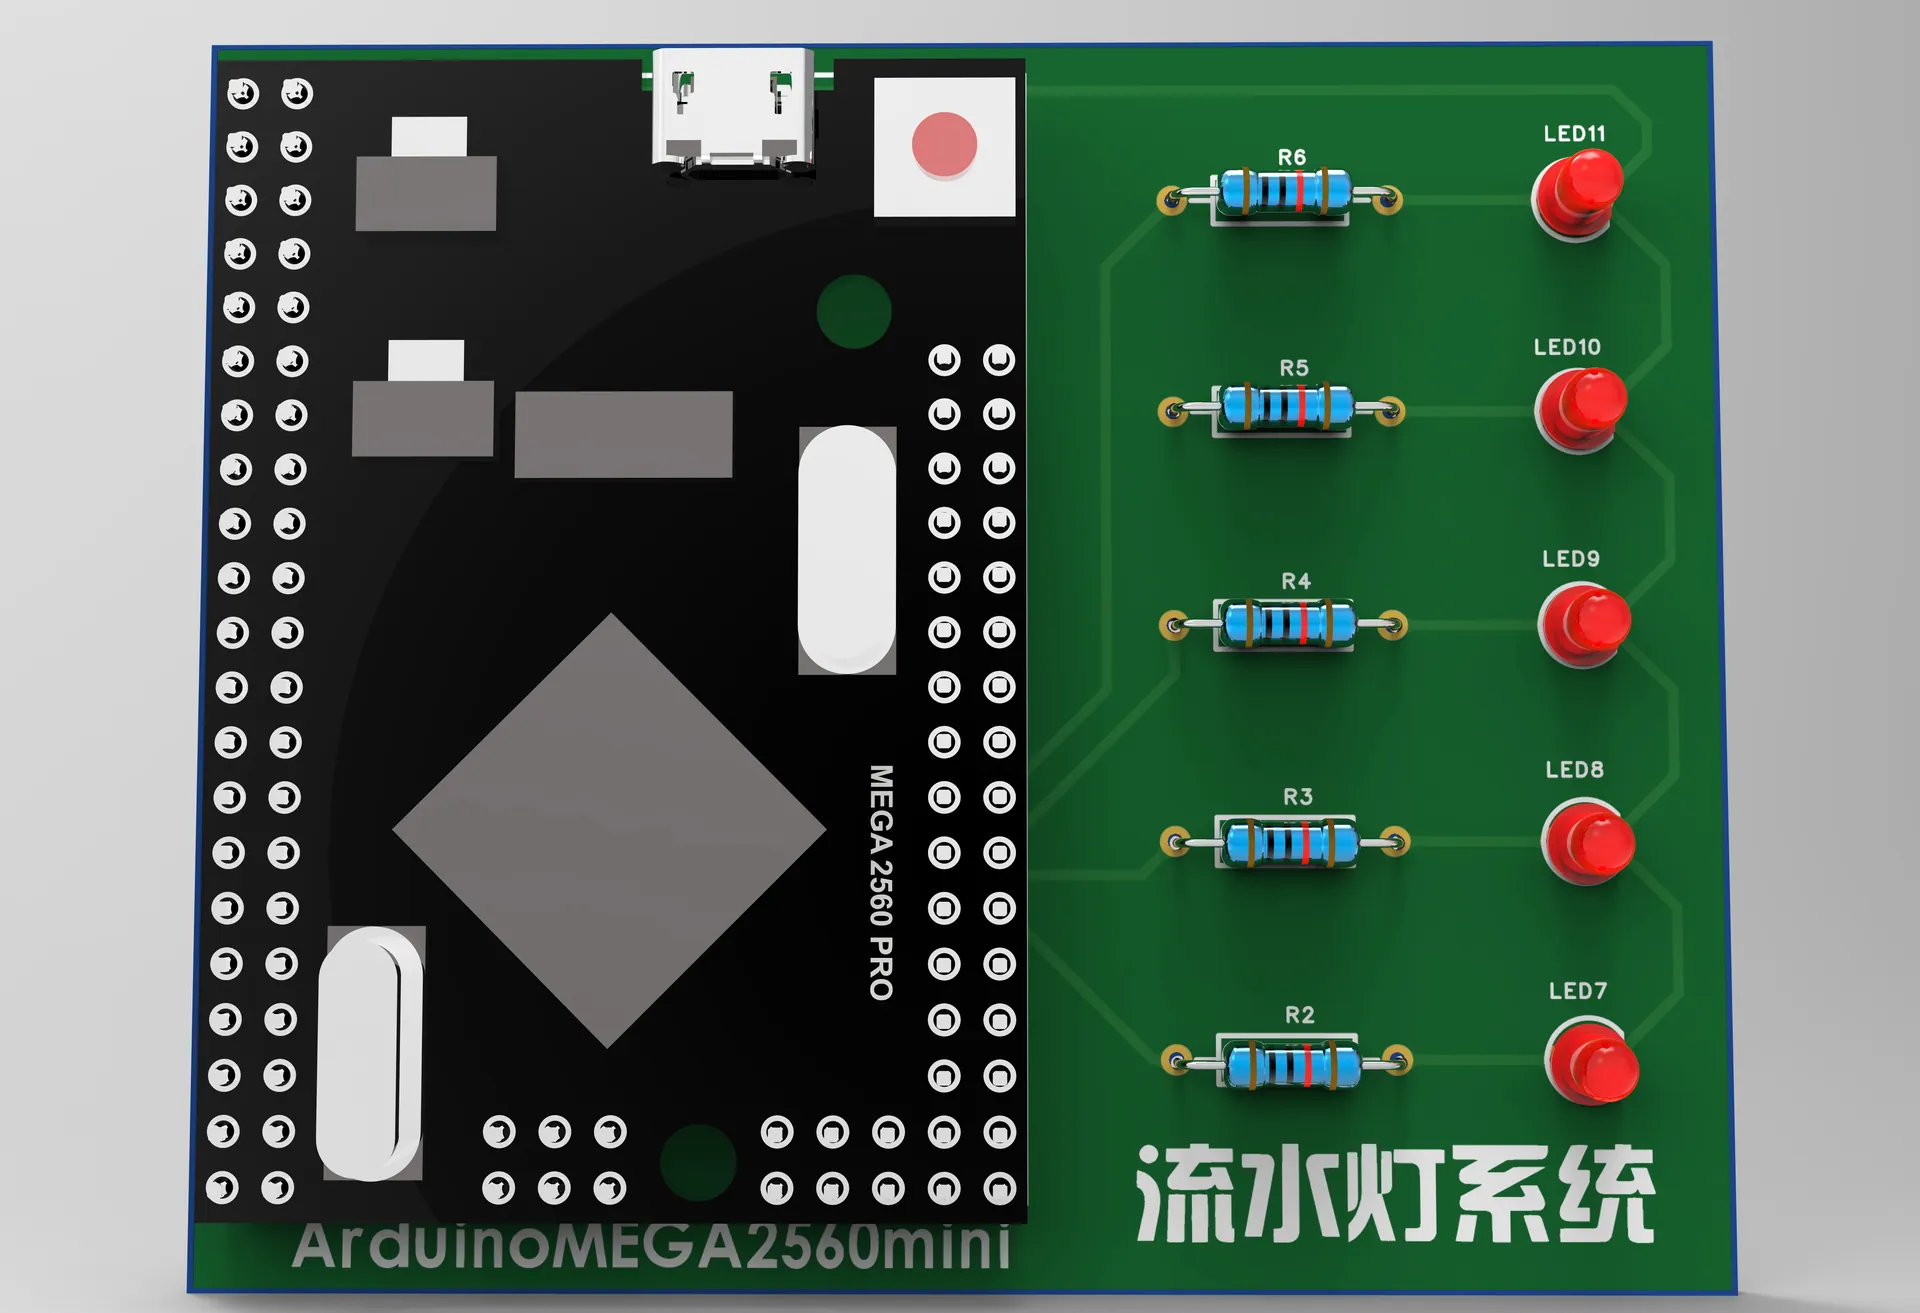 03流水灯系统
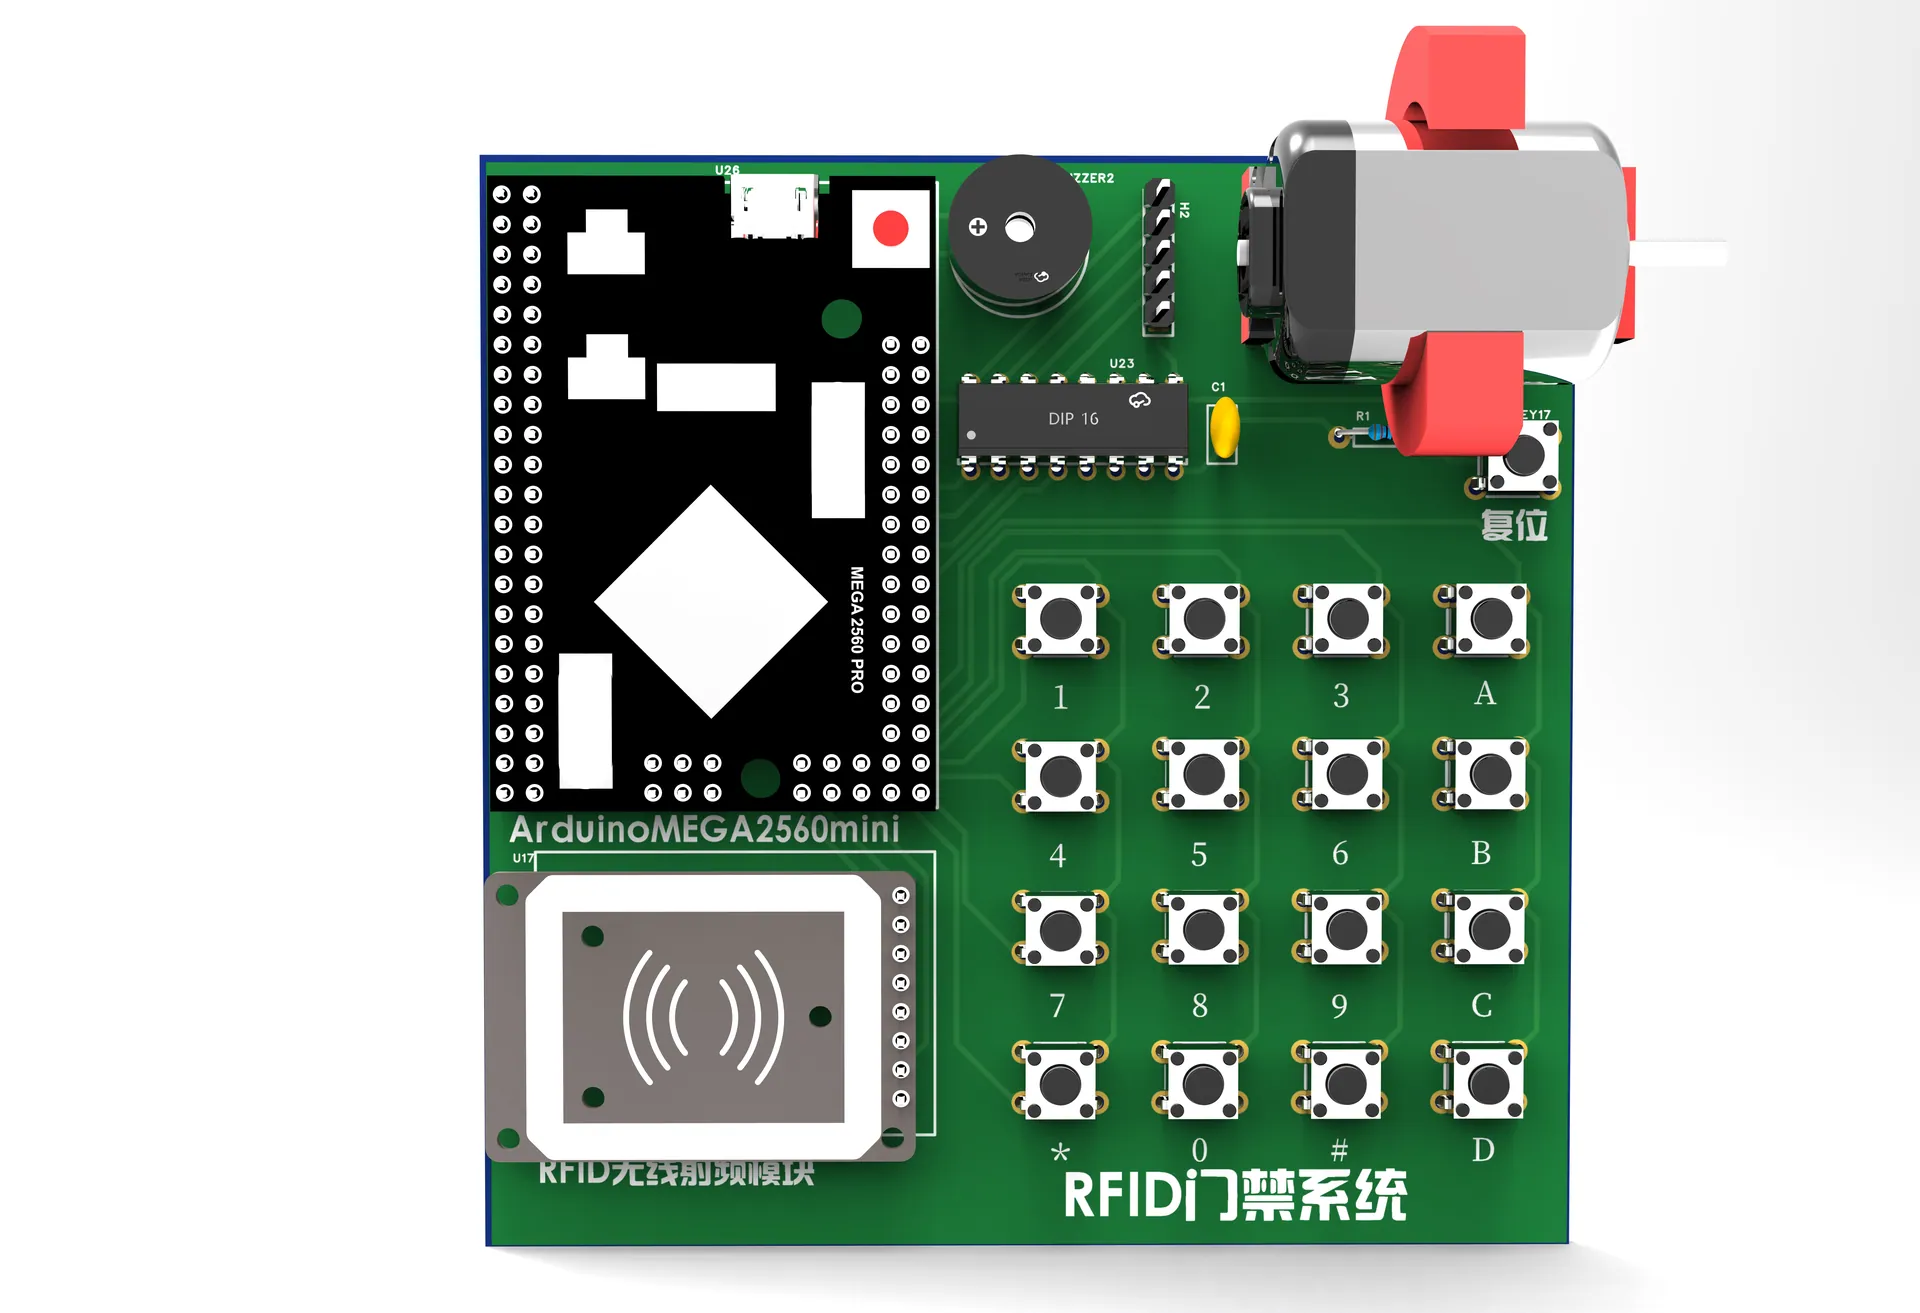 04RFID门禁系统
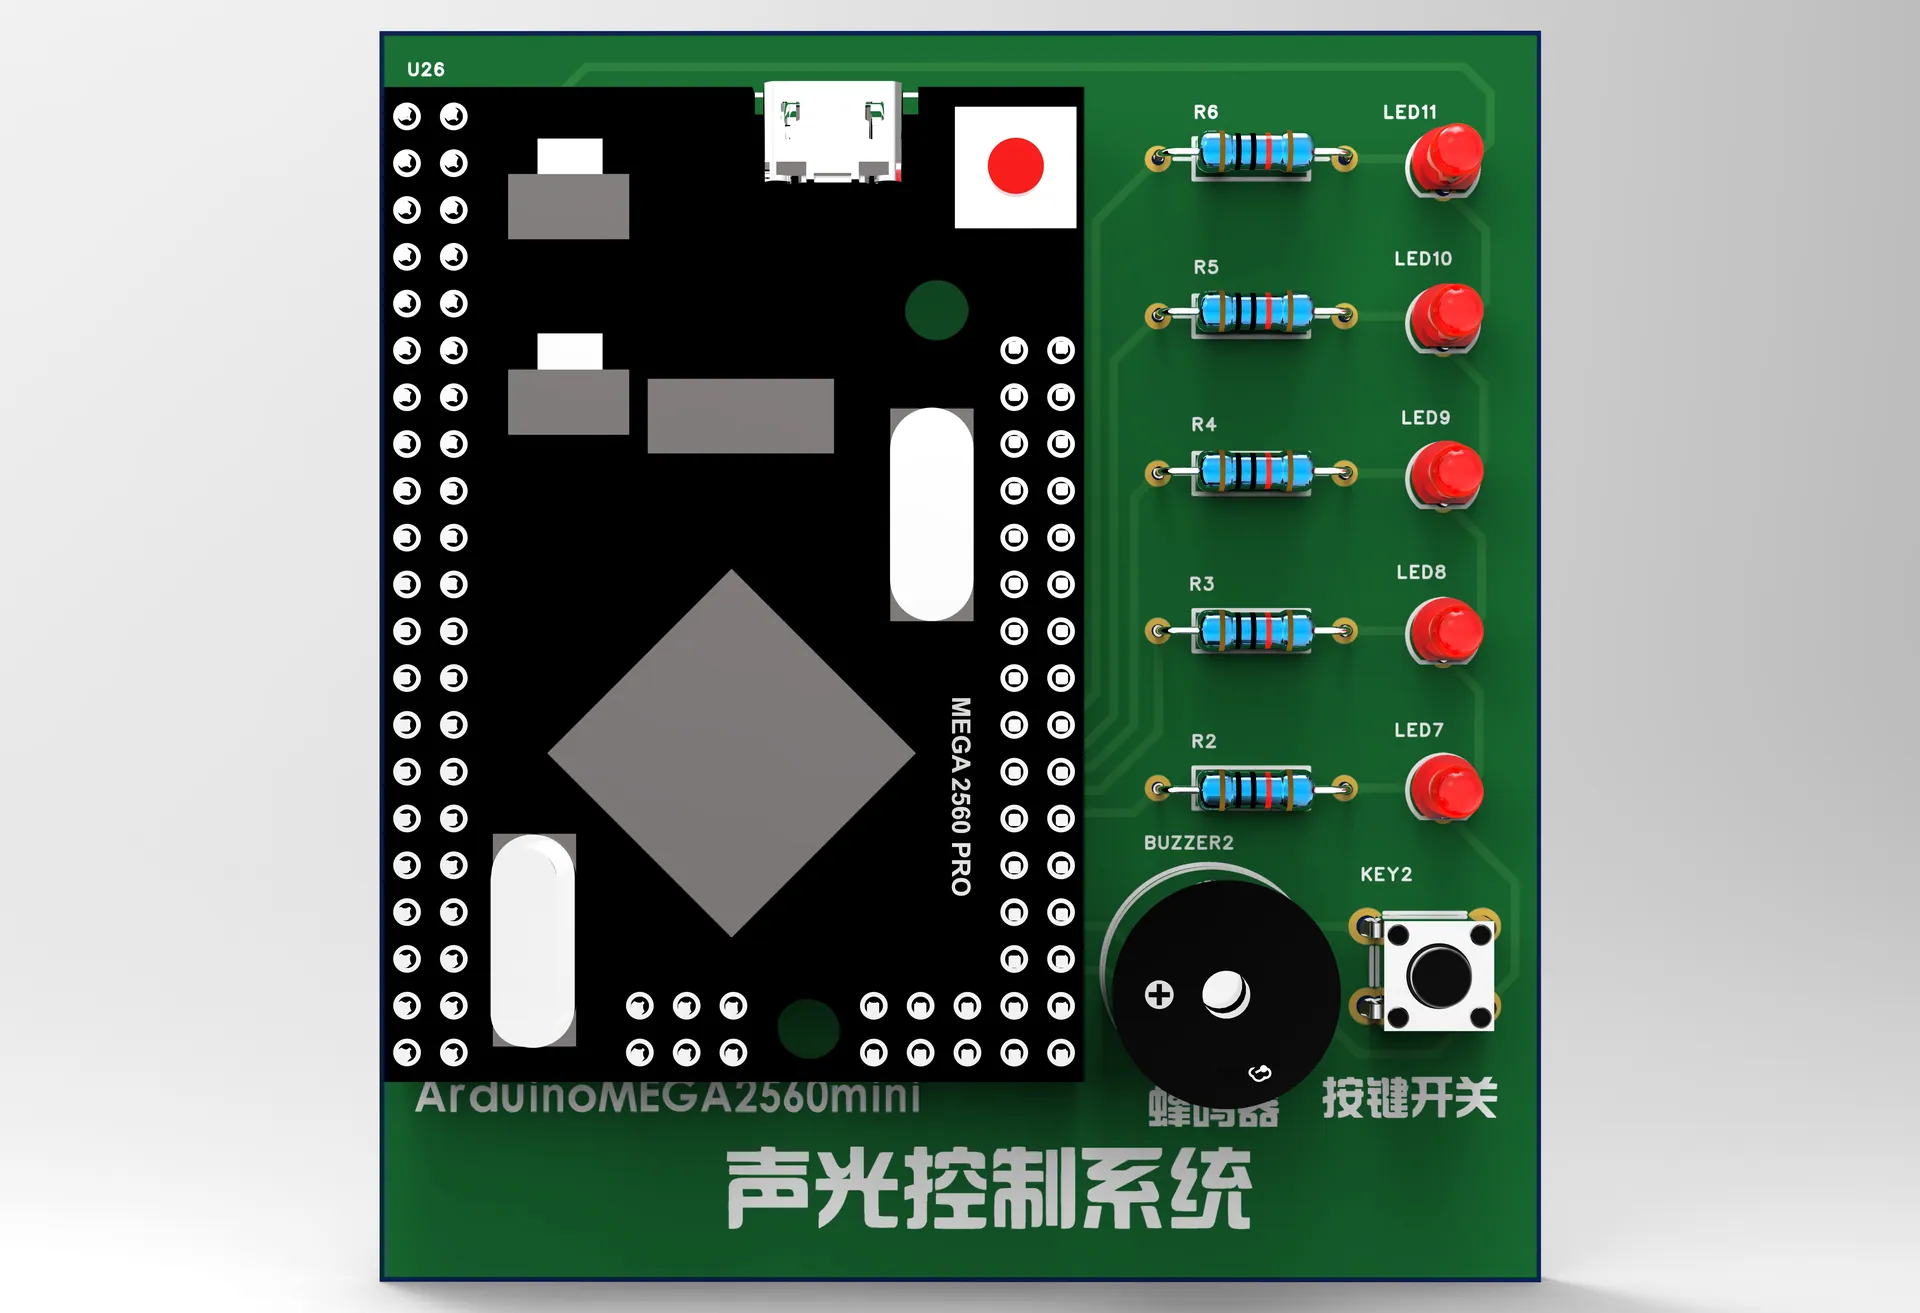 05声光控制系统
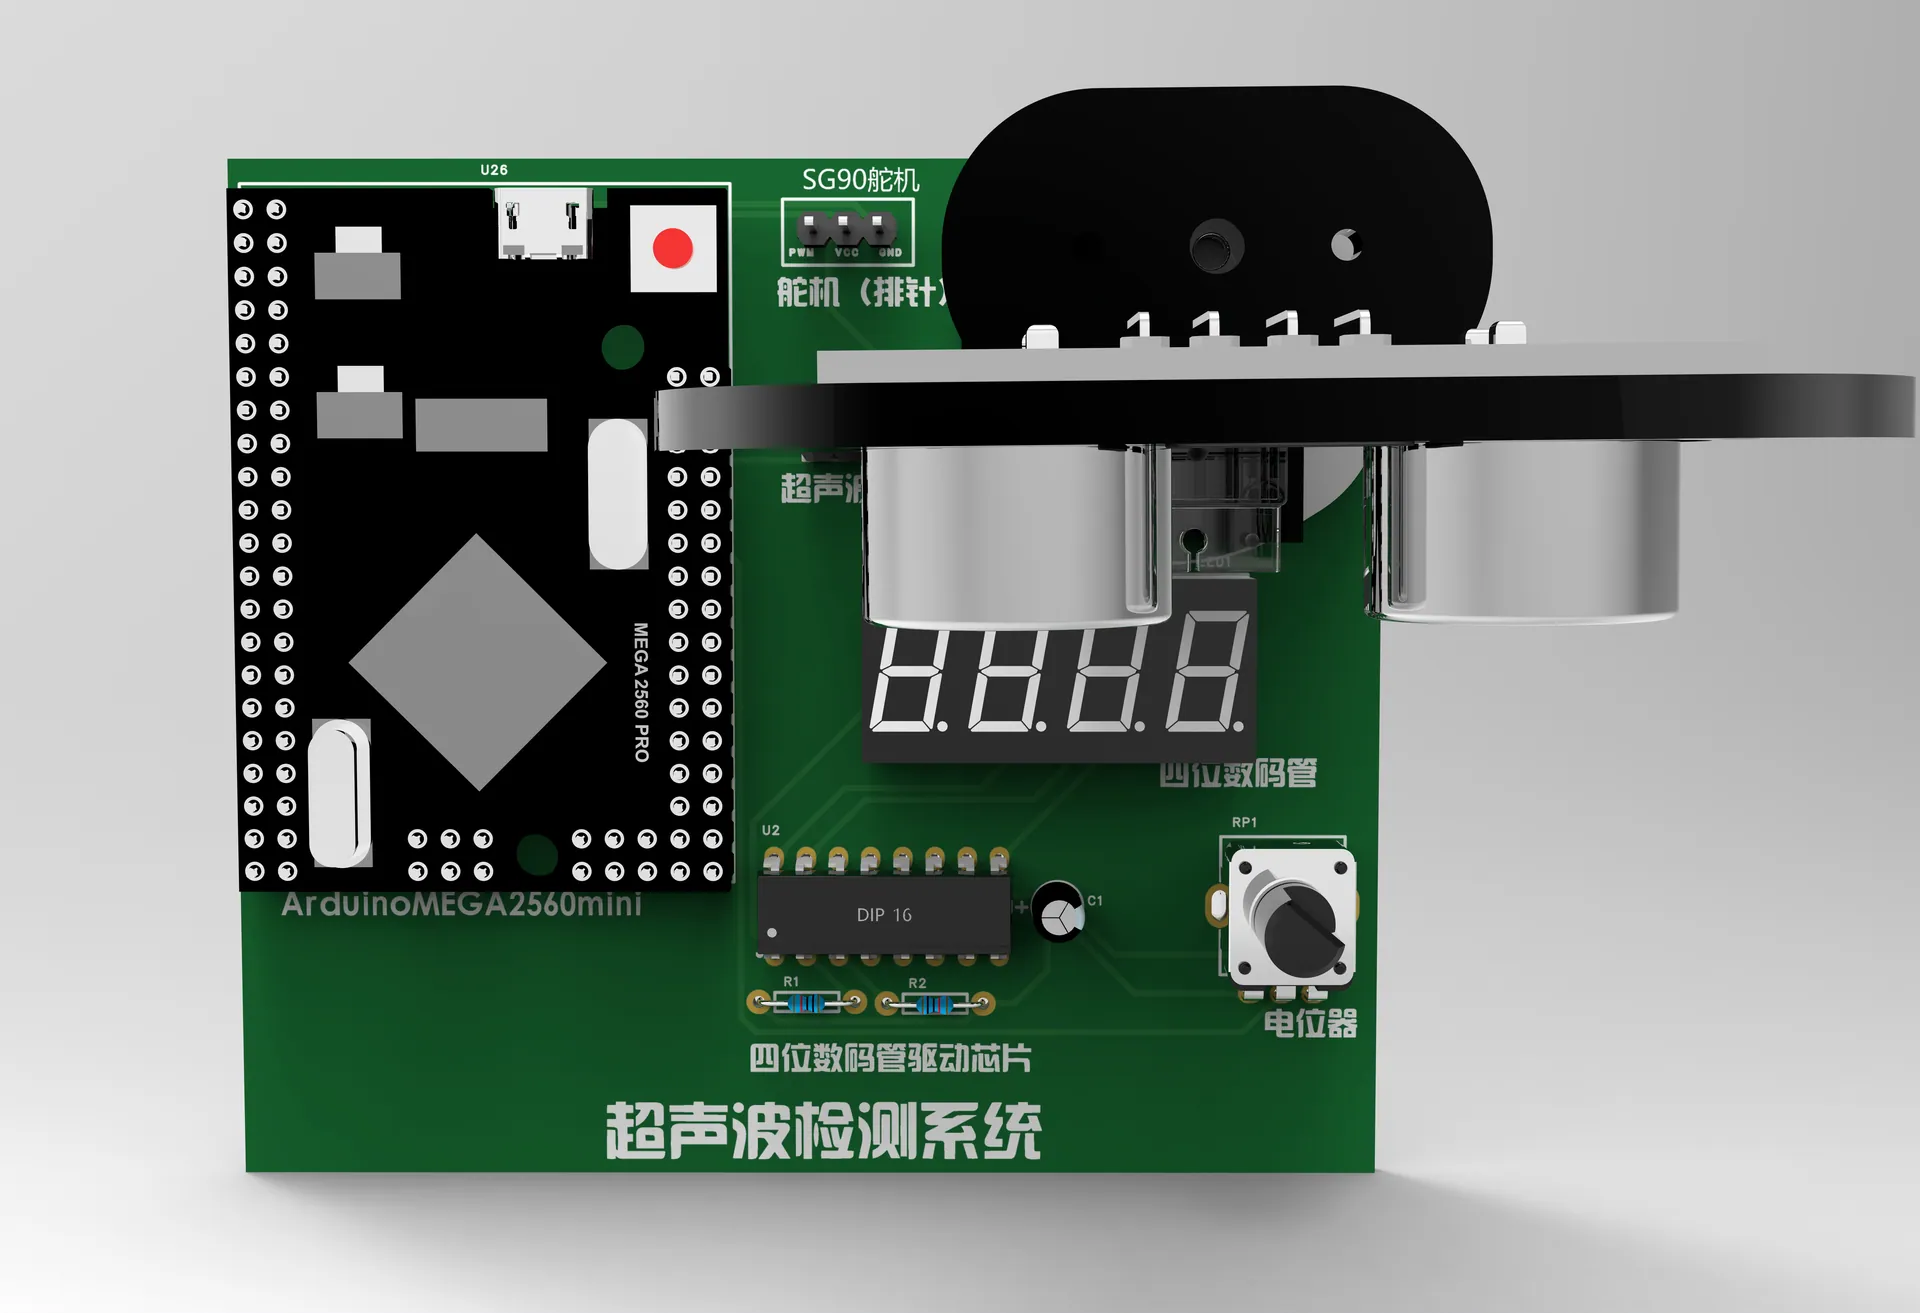 06超声波检测系统
智能小车设计“N+1”能力提升 · 综合实验
CH 07 / CHAPTER
Python
智能硬件设计
智能硬件设计
智能交通系统
CH 07 / Python智能硬件设计
Python 智能交通系统
示例数据
智慧交通综合系统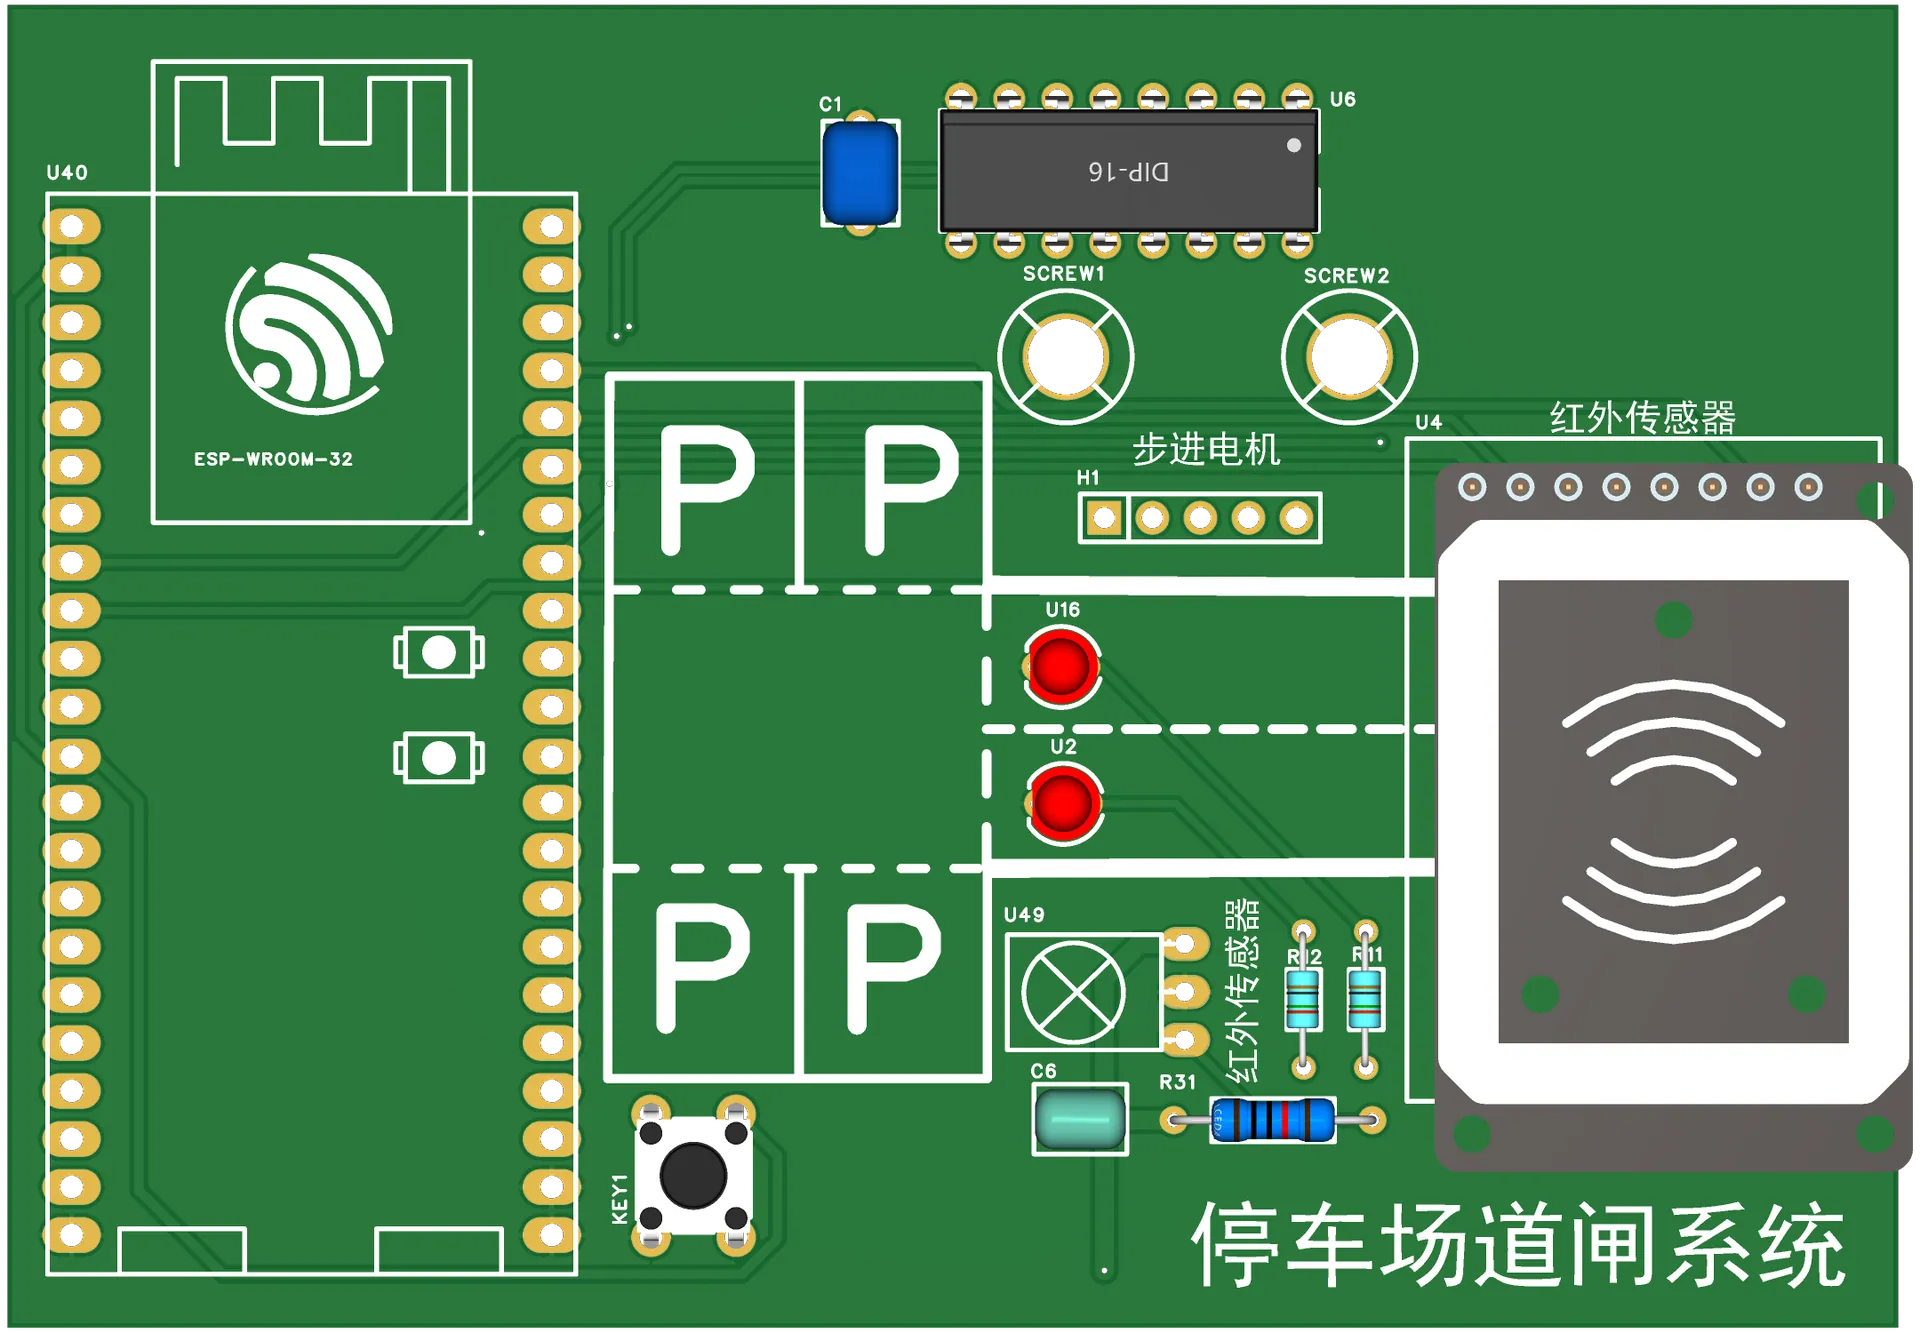 停车场道闸系统
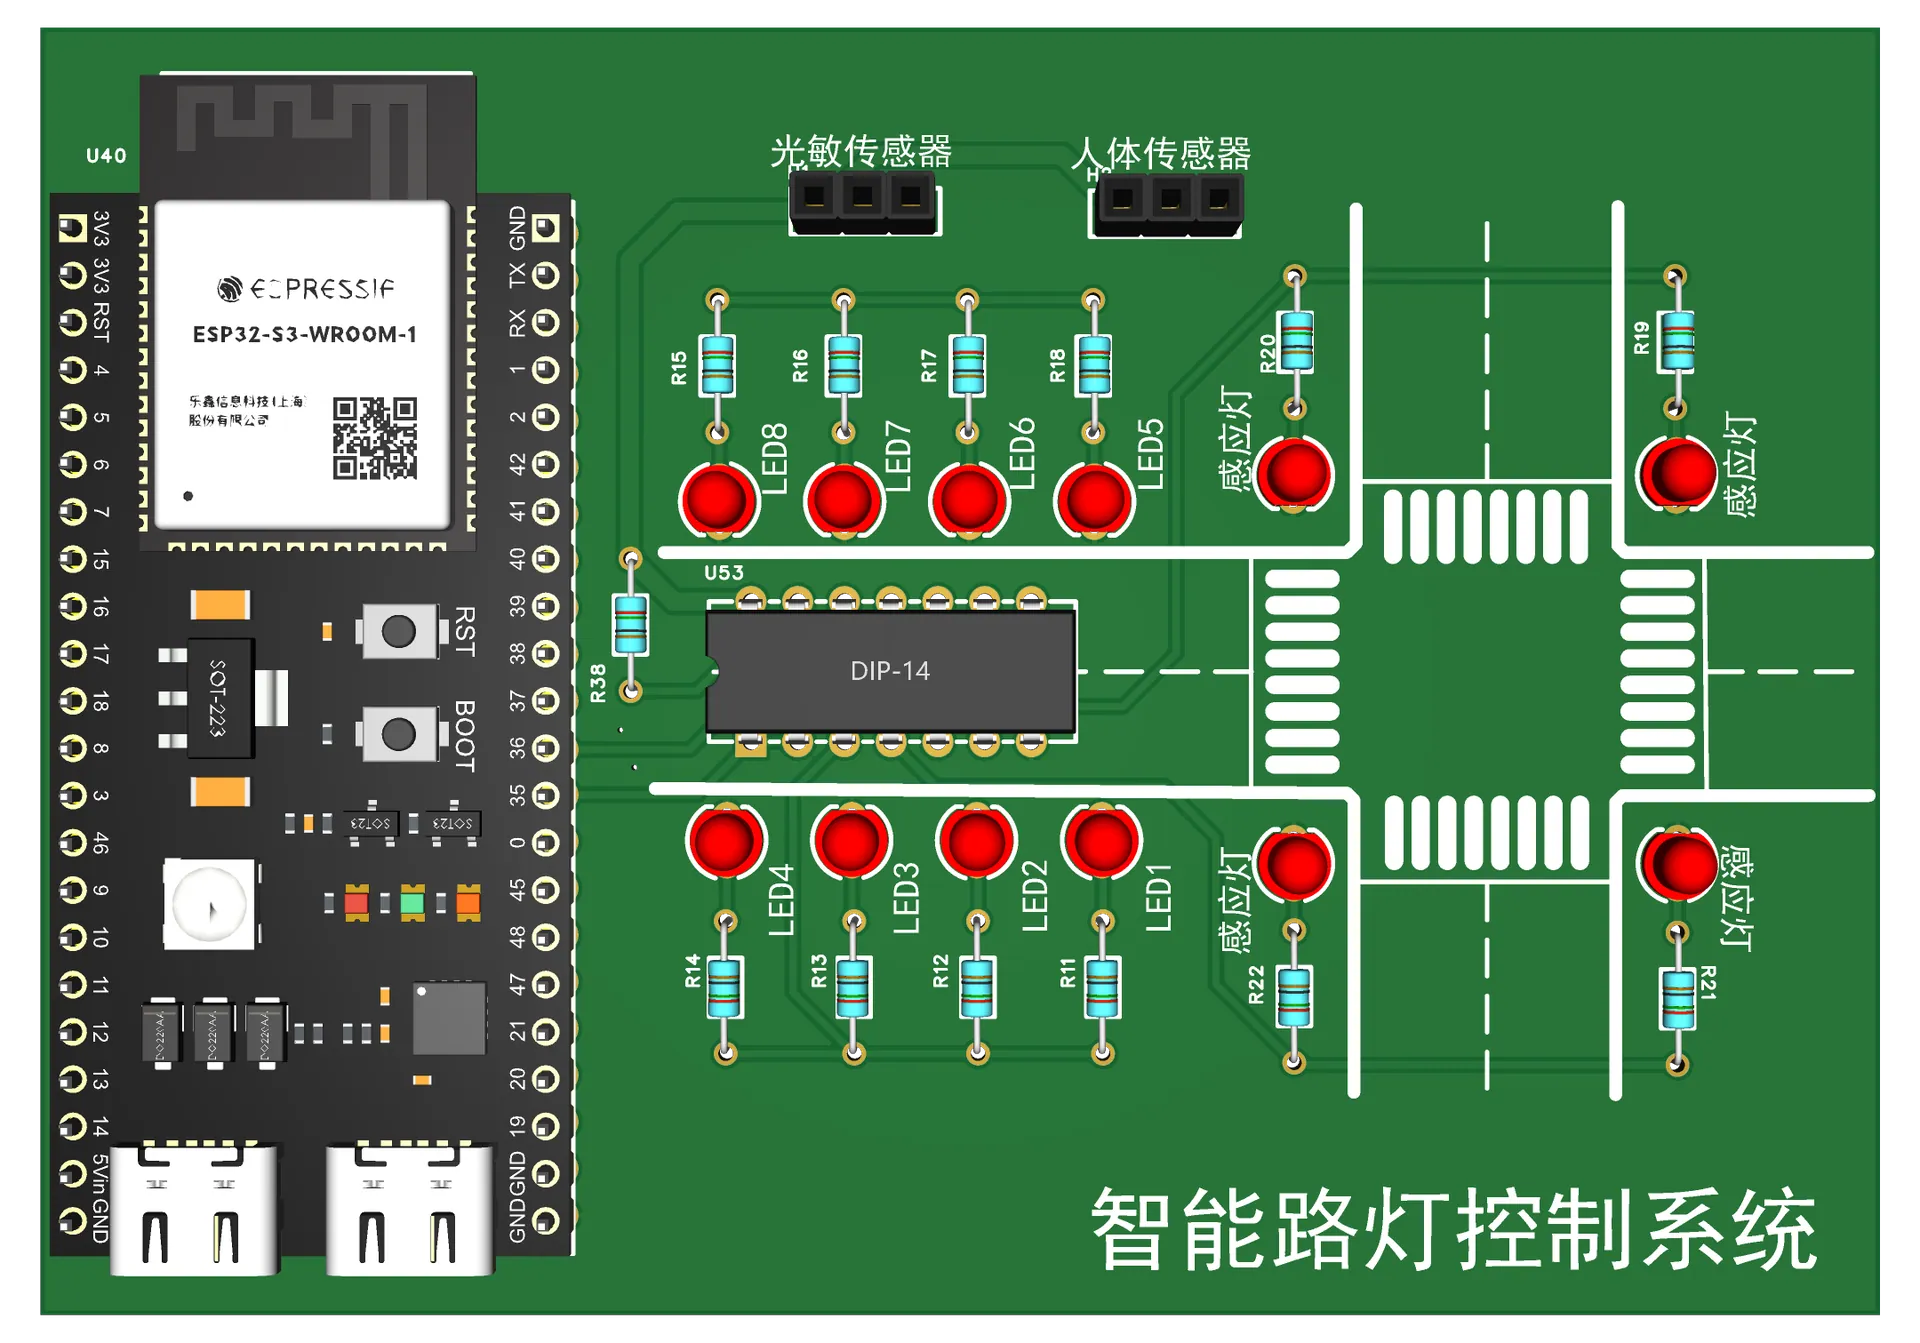 智能路灯控制系统
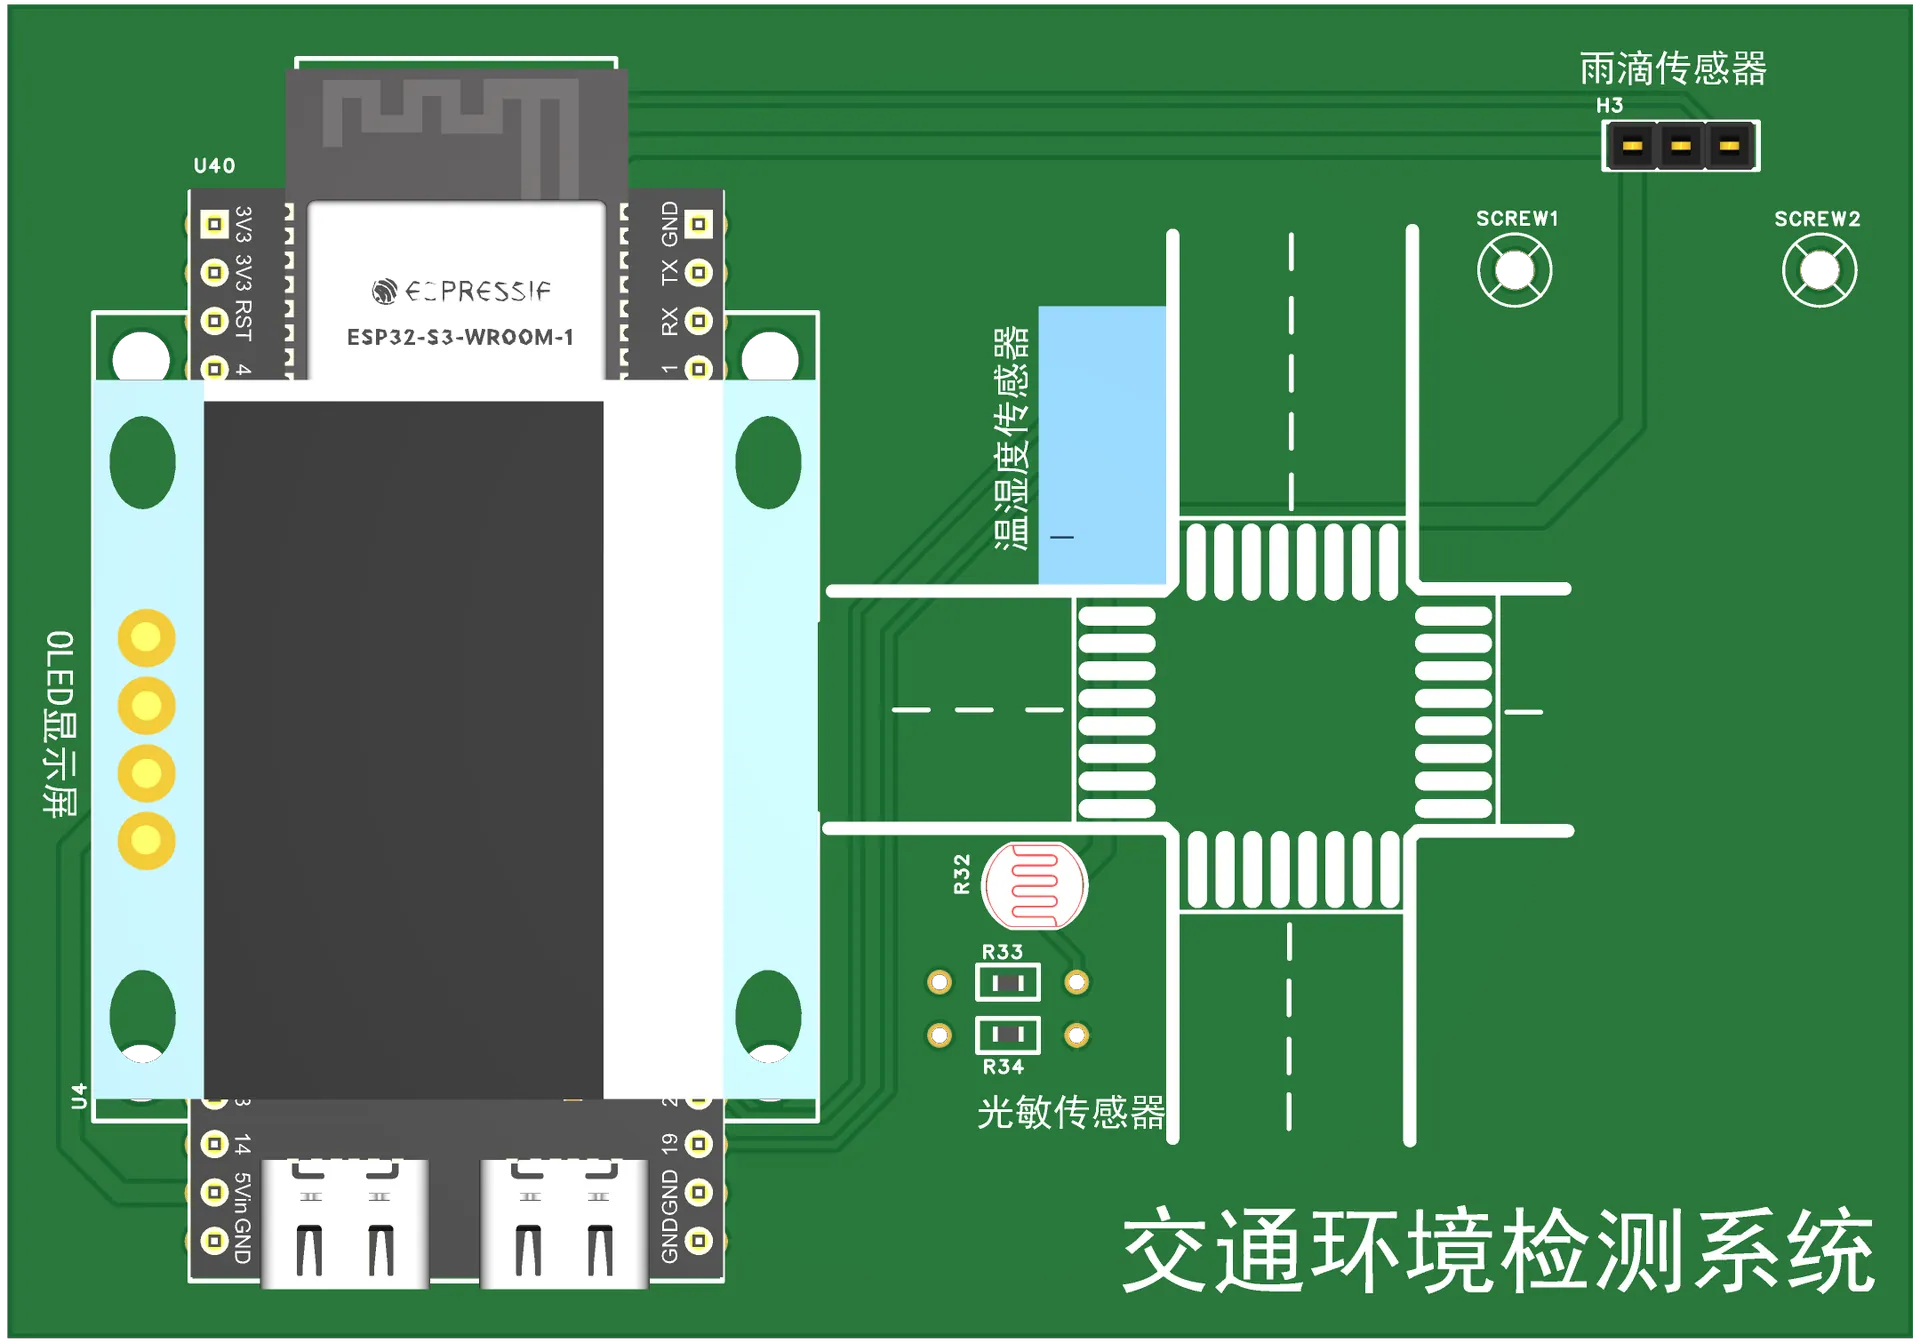 交通环境检测系统
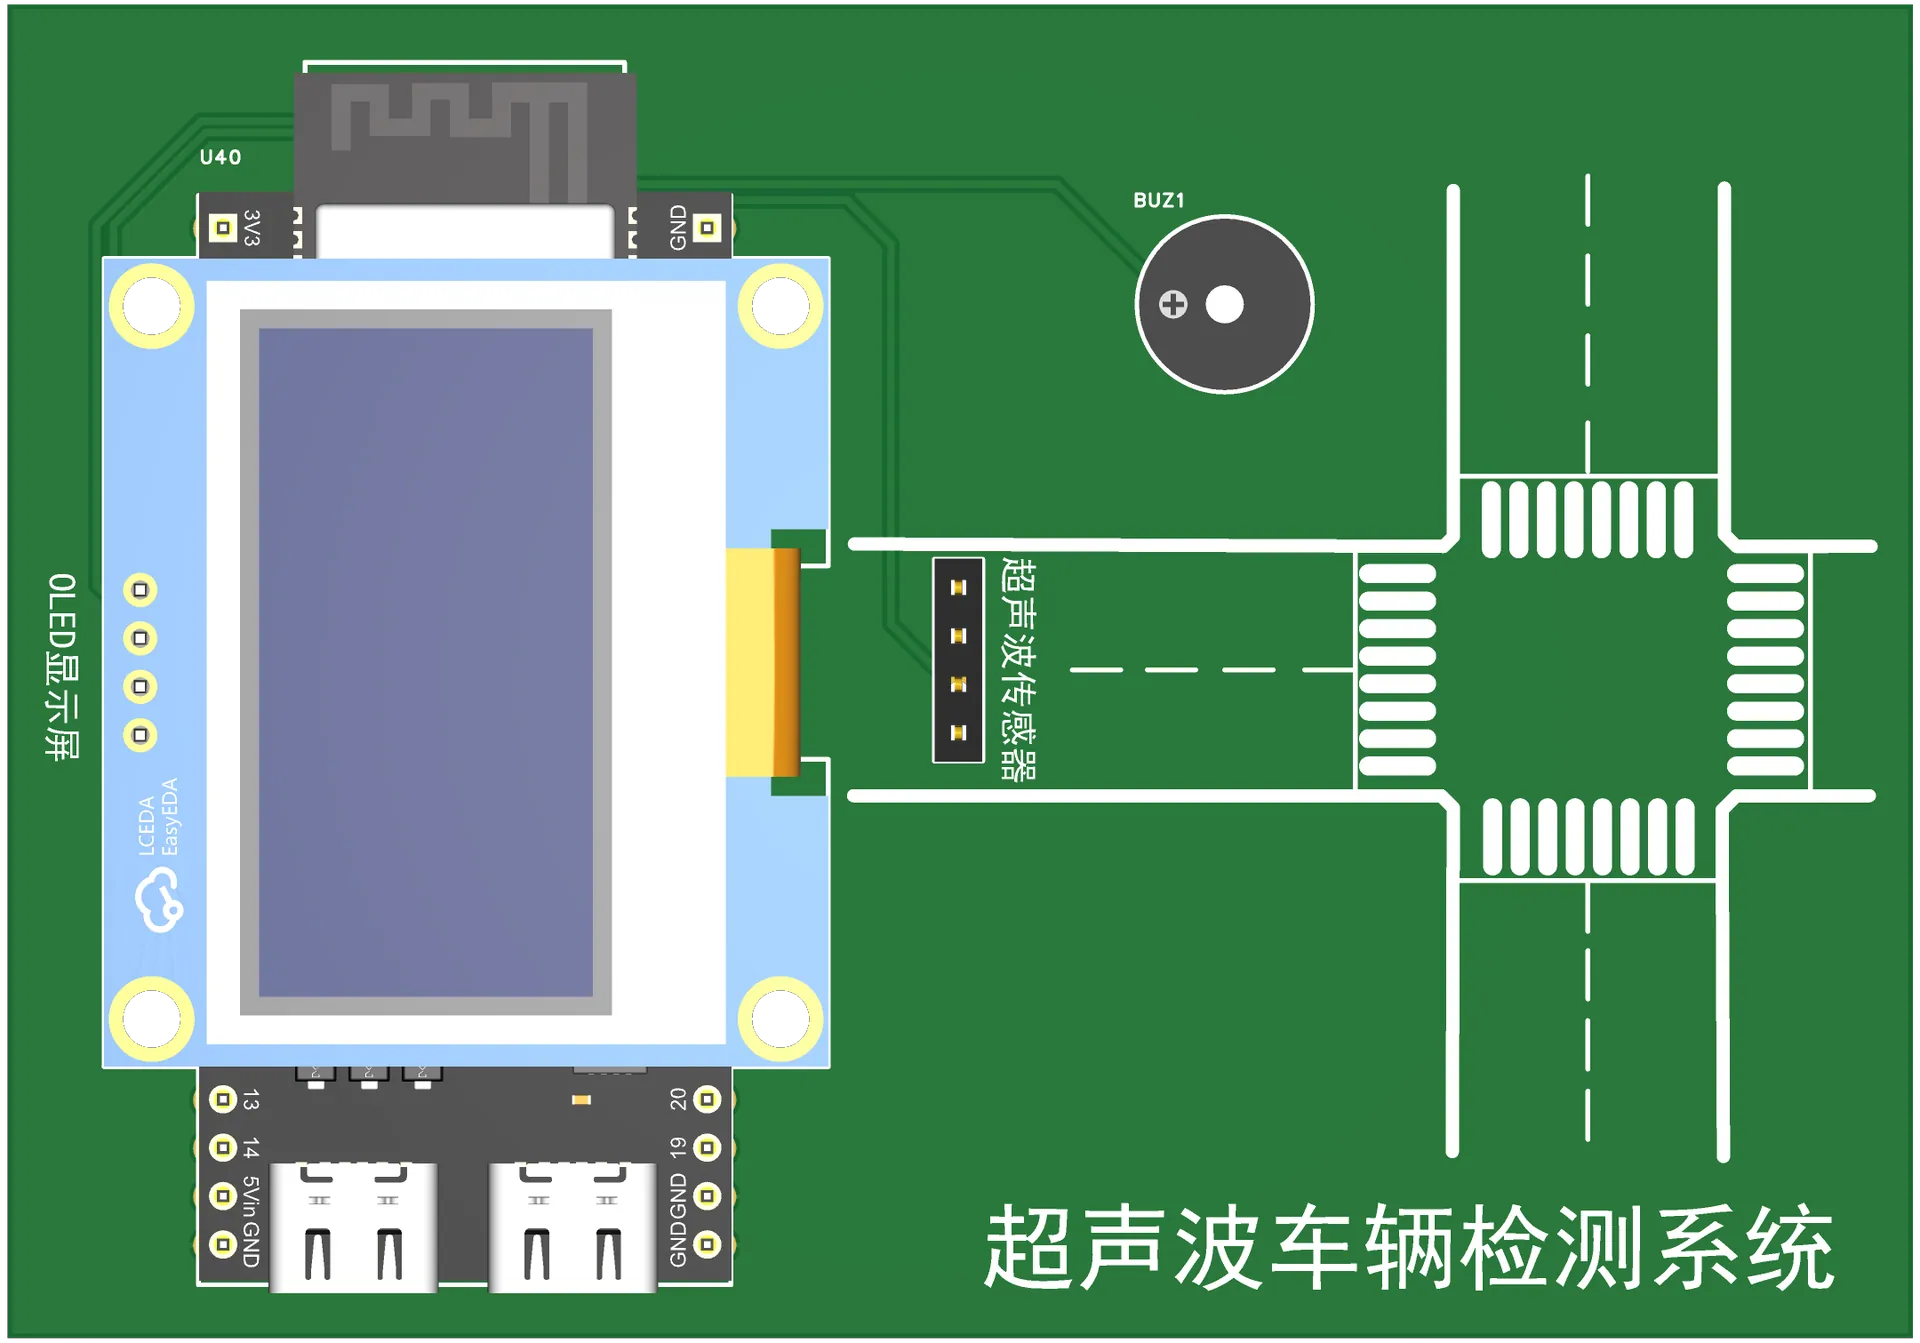 超声波车辆检测系统
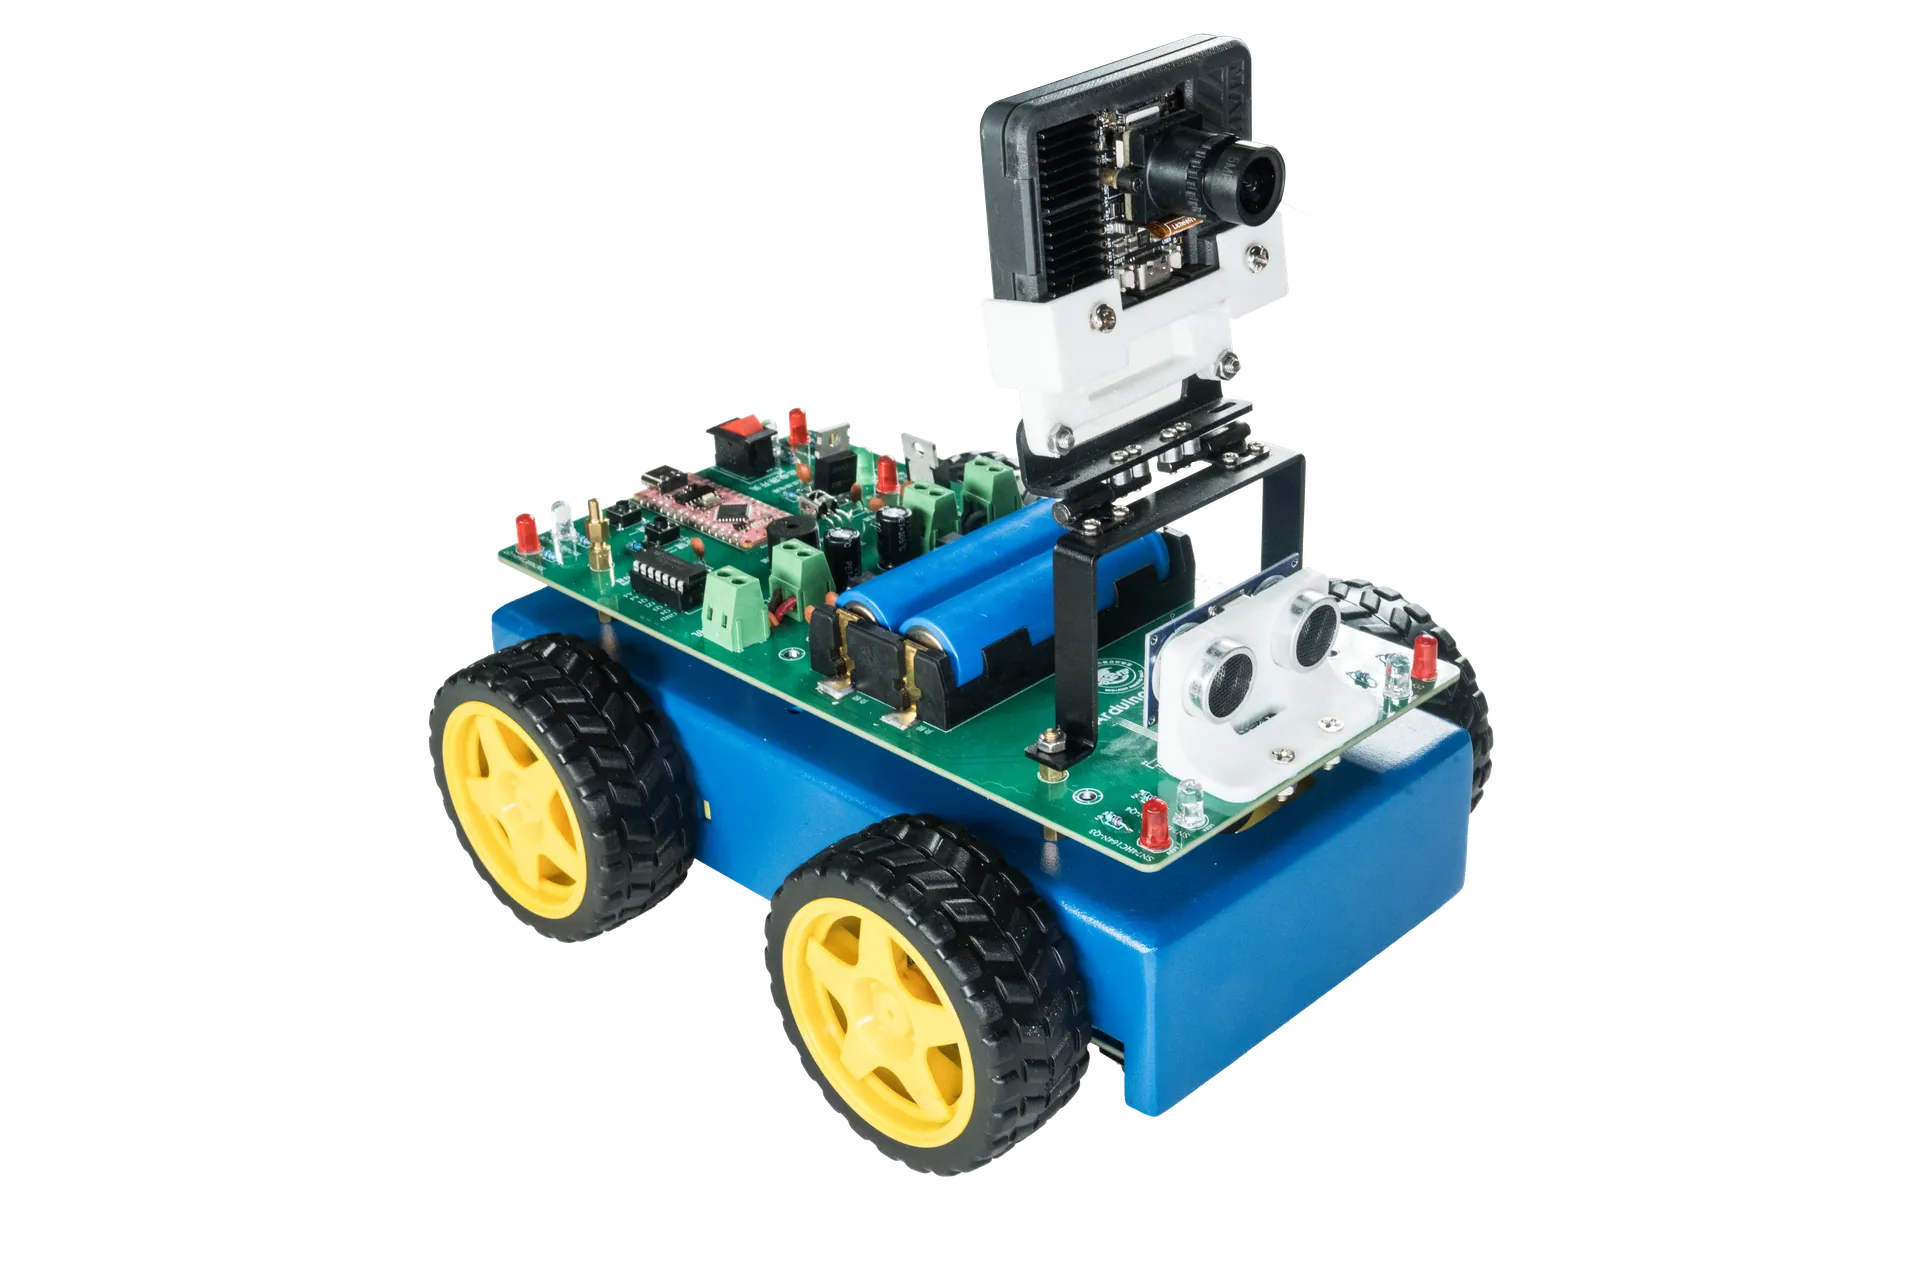 智能小车设计
“6+1”递进式实验“N+1”能力提升:智能小车设计
CH 08 / CHAPTER
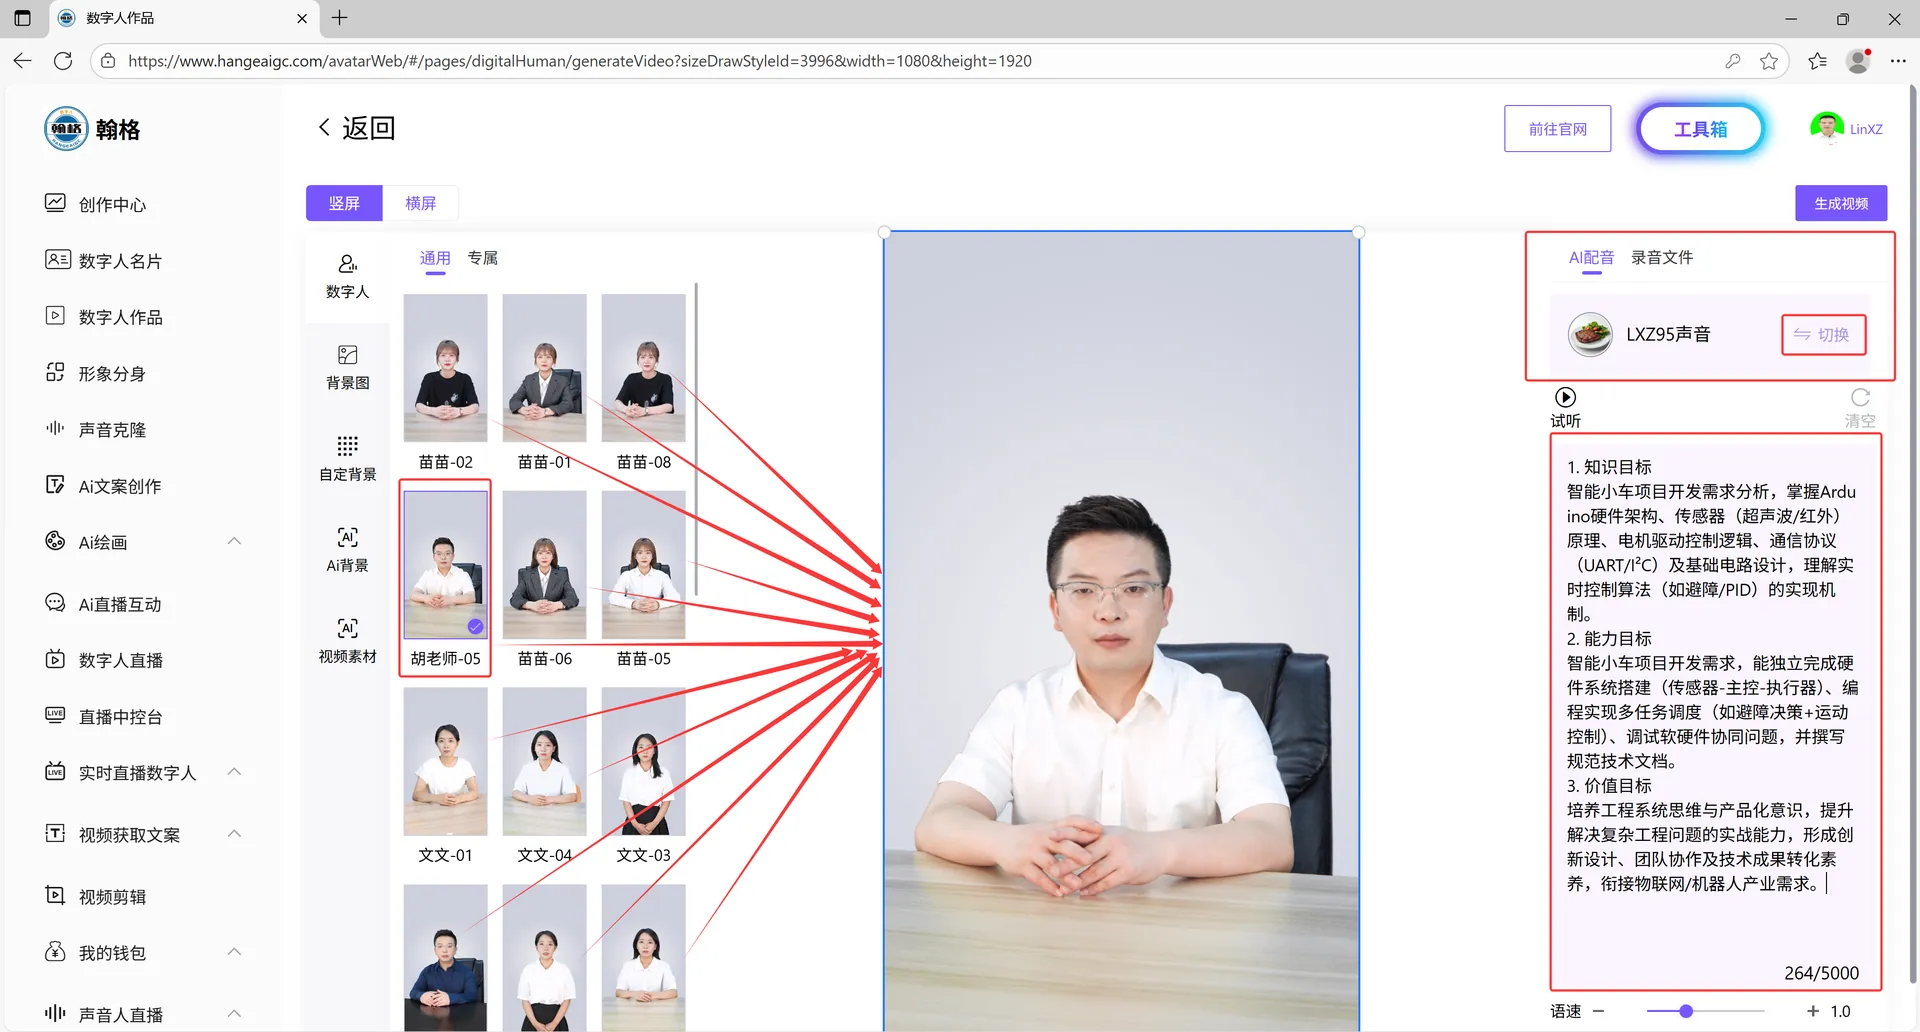
数字人
同一份课程讲稿,一键生成教学视频
CH 08 / 数字人
同一份课程讲稿,一键生成教学视频
课程讲稿
一键生成
示例数据
不同的主讲教师不同的教师配音做出不同教师课程
一套教程多套视频 · 24小时在线直播
课程内容持续更新
课程内容持续更新
让课程发展为:有策划 + 可不断迭代的课程教学视频
匠心塑造 · 极致创新
THANK YOU · 谢谢观看
 云边端智能教学平台
01 / 32
CH 01
产品技术积累